근대 제어 기술의 전개 계보
자동제어란 무엇인가 : 쓰지로 시메무라 저서, 김상진 역, 성안당, 1994, Page 85~97
와트의 증기기관을 제어 기술면에서 보면, 그 이전에 생각해 낸 몇 개의 개별 제어 기술이 「보일러 + 증기기관」이라는 하나의 시스템 제어로 종합하여, 이를 새로운 출발점으로 해서 현대로 이어지는 제어 기술이 전개된 요점이라고 평가할 수 있다.
그러한 의미에서 와트 이전의 제어 기술을 전근대 제어 기술, 그리고 와트 이후를 근대 제어 기술이라 부를 수 있다. 와트 이후에 제어 기술의 전개 과정에서 근대 제어 기술의 중요한 4 개 분야가 형성되었다. 그 분야들은 서보 메커니즘, 프로세스 제어 기술, 원동기의 제어 기술, 그리고 전기 기술 분야에 있어서의 제어 기술이다.
증기기관은 산업의 모든 분야에 여러 가지 비약적인 발전을 가져왔다. 증기기관이 동력원으로서 그 당시에 있던 풍차나 수차를 서서히 대체했다는 것은 다연하지만, 한편으로는 증기기관의 발달에 의해 혁신적인 전개를 보인 분야도 있다.
그 한 가지는 증기기관을 갖춘 대형 선박의 출현이다. 대형 증기선의 발명에 따른 고속, 대량 수송 수단의 발달은 산업의 발전 전반에 헤아릴 수 없을 만큼 큰 영향을 주었다. 18 세기 말에 증기기관의 발명, 개량이 병행하여 출현한 증기선은 급속하게 실용화의 단계에 이르러 19 세기 후반에는, 일찌기 영국에서 대서양 횡단용의 대형 강철증기선이 잇달아 만들어지게 되었다. 그리고, 세계는 최초로 거선시대를 맞이하게 되었다. 그 막이 열리게 된 것은 1837 년에 진수한 Great Western (1,320 ton) 이었다. 더욱이 1845 년에는 Great Britain (3,270 ton), 그리고 1858 년에는 8,000 마력의 증기기관을 갖춘 전장 210 m, 18,914 ton 의 거선 Great Eastern 이 완성되었다.
거선의 출현은 동시에 새로운 제어 기술의 탄생을 촉진하게 되었다. 그것은 배의 고속화, 대형화에 따라 키가 물에 받는 저항이 매우 커져서 키를 사람 손으로 조작하는 것이 어렵게 되었기 때문에, 이것을 해결하기 위해 서보 메커니즘이 고안되었다는 것이다.
서보 메커니즘을 이용해 키를 조작함으로써 조타수는 키의 각도를 제어하는 서보 메커니즘에 각도의 목표값을 입력할 뿐, 실제로 키를 움직이는 것은 서보 메커니즘이므로 별 어려움 없이 거선의 키를 조작할 수 있다. 이와 같은 목적으로 19 세기 후반부터 몇 사람의 기술자가 도와 키 장치의 개발에 도전하게 되었다. 하나는 1867 년에 Great Eastern 과 같은 거선에 장치하게 되었던 것이다 (Great Eastern 과 같은 거선에서도 처음에는 사람의 손으로 키를 움직였던 것이다).
서보 메커니즘 (Servo mechanism) 이란 단어의 기원도 이 시대로 거슬러 올라간다. 서보 메커니즘의 중심이 되는 것은 말할 것도 없이 서보 모터이지만, 이 이름은 프랑스 사람인 파르소 (Jean Joseph Leon Farcot) 가 1868 년에 영국에서 특허를 받을 때 처음으로 사용한 것이다. 그는 프랑스어로 서보 모터를 Servo-Moteur 라고 이름을 붙였으나 Servo 는 라틴어로 노예를 나타내는 Servus 라는 말에서 만든 것이다. Moteur 은 라틴어로 모터라는 뜻이다.
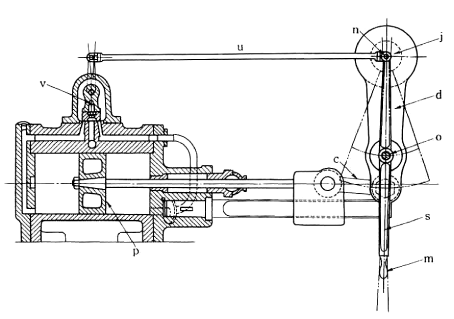
그림 1 파르소의 서보 메커니즘
그림 1 은 파르소가 고안한 키를 다루는 서보 메커니즘의 하나다. 키의 회전축 j 에 팔 d 가 고정되고 이 팔 d 는 크랭크 c 를 거쳐 피스톤 p 에 의해 움직일 수 있도록 되어 있다. d 가 움직이면 축 j 가 시계 방향 또는 시계 반대 방향으로 움직인다. 한편, 판 d 위에는 핀 o 가 고정되어 있고, 이것을 중심으로 움직이는 봉 s 가 부착되어 있다. 이 봉 s 의 한쪽 끝 n 은 또한 다른 봉 u 에 의해 슬라이드 밸브 v 에 연결되어 있다.
여기서 봉 s 의 끝 m 을 손을 이용해 왼쪽으로 움직이게 해 보자.
그러면, s 의 다른 한쪽 끝의 n 은 o 를 중심으로 반대, 즉 오른쪽으로 움직인다. 따라서 u 도 오른쪽으로 움직이고, 슬라이더 밸브 v 를 움직여 피스톤 p 의 우측 실린더 안으로 증기가 들어가서 피스톤을 왼쪽으로 움직이게 한다. 그 결과 크랭크 c 를 거쳐 팔 d 가 왼쪽으로 움직이고 핀 o 도 왼쪽으로 움직이며 s 의 끝 n 을 지지점으로 해서 왼쪽으로 움직이고 u 에 연결된 슬라이더 밸브를 원래의 위치로 돌아가게 하는 방향으로 움직인다.
이 일련의 움직임은 s 와 d 의 상대적인 어긋남이 없을 때까지 계속되고 여기서 슬라이드 밸브가 닫혀져 피스톤이 정지된다. 글로 표현하는 것이 조금 어려우나, m 에 의해 키의 각도의 목표값이 주어지고 o 를 중심으로 한 s 와 d 의 상대적인 각도가 편차이며, 이 편차를 없애기 위해 피스톤이 d 를 움직이고 따라서 u 를 교차하는 것이 된다.
이와 같이 해서 서보 메커니즘의 기술은 배의 조정 장치의 시초가 된 제어 기술이지만, 그 후에 여러 분야에서 물체의 위치나 각도의 제어에 이용되는 제어 기술의 중요한 하나의 기둥이 되었다.
이미 앞에서 본 바와 같이, 프로세스 제어는 주로 장치산업에서 이용되어지는 제어 기술로 그 대표적인 것은 온도 제어, 압력 제어, 유량 제어 또는 액면 제어 (레벨 제어라고 한다) 등이다.
최근 공장 설비의 대규모화와 제어에 대한 요구의 고도화 결과, 이들의 요소 제어 기술이 제각기 다르게 이용되어질 뿐만 아니라, 공장 설비 전체를 내다보는 종합적인 제어 시스템 안에서 이용될 경우가 증가하고 있다. 그러나 어쨌든 프로세스 제어의 요소 기술로서는 이들의 기본적인 제어 기술이 중요한 것은 변함이 없다.
와트의 증기기관에 관해서 와트가 이용한 보일러의 수위 제어와 압력 제어의 기술에 대해서는 이미 서술했다. 물에 뜨는 현상을 이용하여 액면을 검출하고 흘러 들어간 유량을 제어하는 수위 제어의 기술은 보일러에 한정하지 않고, 모든 종류의 탱크 수위 제어에 공통으로 사용될 수 있는 기술이었다. 파핀의 발명으로 된 안전 밸브에 의한 압력 제어도 보일러에 한정되지 않고 여러 용기의 압력 제어에 오늘날에도 거의 그대로 이용되고 있다.
그러나 노 (furnace) 의 화력을 조절하여 증기의 압력을 제어하는 압력 제어의 기술은 보일러밖에 사용할 수 없었다. 마침 그 무렵 다른 분야에서도 압력 제어에 대한 필요성이 생겼다. 그것은 파이프 라인 안을 흐르는 가스의 압력 제어였다.
18 세기 후반부터 급속한 화학 공업의 발달 과정에서 석탄에서 연소 가스를 만들어내는 기술이 개발되었다. 그 가스가 영국에서는 최초로 머덕 (Wiliam Murdock 1754 ~ 1839) 에 의해 개발되었다. 가스등에 이용된 것은 1792 년의 일이었다. 그로부터 가스등의 보급은 두드러져, 처음에는 주로 방직 공장의 조명에 이용되었으며, 19 C 후반에는 주택에도 이용되었다.
초기에는 가스를 사용하는 장소에 각각 별개의 가스 제어 장치를 설치하였는데, 점차 넓은 범위에서 이용하게 되어 가스 제어 장치를 집중적으로 설치하였고 여기서 파이프를 통해 가스를 공급하는 방식이 발달하였다. 그 결과 가스등의 사용 상황에 따라 파이프 안의 압력이 심하게 변동되어 이런 제어가 필요하게 된 것이다.
1815 년, 클레그 (Samuel Clegg 1781 ~ 1861) 가 가스의 압력 제어 장치를 발명하여, 이 문제를 일단 해결하였다. 실제로 머덕은 볼튼 & 와트 회사의 기술자였고 또한, 가스등도 볼튼 & 와트 회사의 한 가지 사업이었다.
또, 클레그도 한때는 볼튼 & 와트 회사에서 머덕 밑에서 일하고 있었다. 와트가 이와 같은 분야에서 근대 제어 기술 탄생에 관계되었던 사실은 흥미로운 일이다. 그림 3 은 클레그가 1853 년에 고안한 가스 압력 제어 장치이다.
탱크 A 에는 어느 정도의 깊이로 물이 들어 있다. 여기에 제어실 B 가 거꾸로 덮여 있다. 제어실의 천정에서 원뿔 C 가 아래로 내려져 있고, 이것이 가스의 유입 파이프 F 끝에서 밸브의 역할을 하고 있다. 즉, 원뿔 C 가 아래 위로 움직임에 따라 개구부 D 의 면적이 변하며 가스의 유량도 변한다.
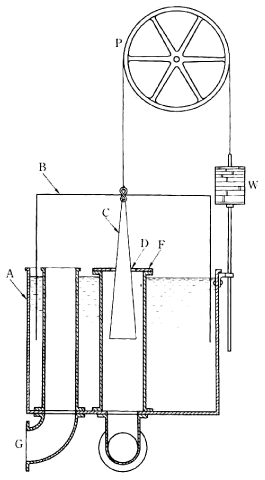
그림 2 클레그의 가스 압력 제어 장치
한편, 제어실은 도드래 P 를 통해 쇠사슬로 추 W 에 연결되어 있다. 이와 같은 장치를 가스의 파이프 도중에 넣어둠으로써 가스의 압력을 일정하게 제어할 수 있었다.
예를 들면, 부하측 G 의 압력이 내려간다고 하면, 제어실 천정을 안에서 밀어 올리는 힘이 줄어들므로 제어실이 내려가고 따라서 원추 C 도 내려가며, 개구부 G 가 넓어지게 되고 제어실로 들어오는 가스의 유량이 증가하여 압력이 회복된다. 반대로 압력이 높아질 때에는 이것과는 반대로 동작하여 압력을 내리는 것이므로 쉽게 이해할 수 있으리라 생각된다.
와트가 발명한 거버너에 의한 증기기관의 속도 제어 기술의 원리는 널리 다른 원동기의 속도 제어 기술로 이전하고 있다. 즉시 적용된 것이 수차이다. 수차는 거기서 얻어진 동력을 직접 이용하는 것에서부터 발전기를 구동해 전력으로 변환하여 이용하는 것까지 중요한 에너지 변환 기계였다.
오늘날 수력 발전소에서 이용되고 있는 근대적인 수차와는 다른 것으로 옛날의 수차라 하면 계곡에서 한가롭게 돌고 있는 것을 떠올리겠지만, 산업혁명 이후의 공업용 수차는 전혀 그와 같은 낭만적인 것은 아니었다. 재료도 철이 사용되어지고, 크기도 놀랄 만큼 거대한 것이 만들어졌다. 예를 들면, 스코틀랜드의 맨 섬에서 1854 년에 Lady Isabella 라는 애칭으로 불리워진 수차는 직경이 70 피트 (약 21.3 m), 무게 100 ton 이나 되는 엄청난 것이었다. 이 수차는 1929 년에 회사가 파산될 때까지 계속해서 사용되었다.
또 미국의 뉴욕 트로이에서 1851 년에 만들어졌던 수차는 직경 62 피트 (약 18.8 m), 폭 22 피트 (약 6.6 m), 무게 250 ton 이며 300 마력을 발생햇다. 이 수차도 19 세기 말까지 약 반세기에 걸쳐서 밤낮으로 쉴새없이 가동되었다.
물의 흐름은 바람에 비해 변화의 요인이 적으나, 기계의 경우에는 부하가 변하면 회전 속도도 변한다. 그래서 기계를 작동시키는 원동기로서 수차를 이용한다. 증기기관의 경우도 마찬가지로 회전 속도를 일정하게 유지할 필요가 있다.
수차의 회전 속도를 멈추게 하기 위해서는 증기기관과 마찬가지로 원심력 거버너를 이용하면 좋다. 그리고 증기기관의 경우에 증기의 유량을 거버너에 접속되어 있는 안전 밸브에 의해 적당히 조절하는 대신, 수차를 구동하는 물의 유량을 적당히 조절시켜주면 되는 것이다.
증기기관과 수차의 경우에 대상은 달라도 속도 제어의 원리는 아주 흡사하다. 이것을 블록 선도로 나타내면 조금도 다른 곳이 없다는 것을 잘 알 수 있다 (그림 3).
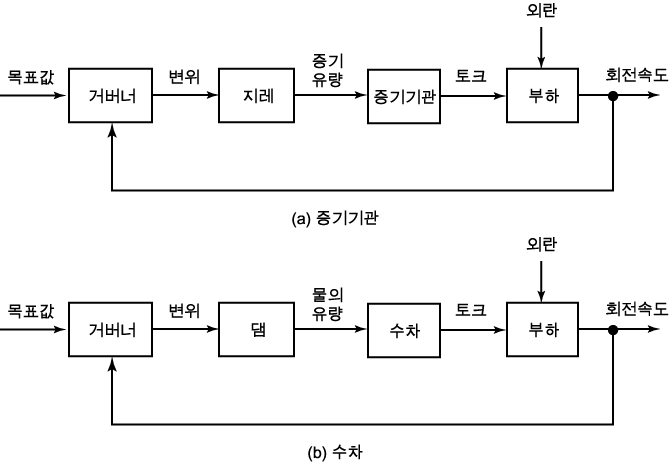
그림 3 증기기관ㆍ수차 모두 속도 제어의 구조는 같다
그후 여러 가지 근대적인 수차가 발명되었으나, 속도 제어의 원리는 기본적으로 같았다. 또 가솔린 엔진, 디젤 엔진 또는 가스 엔진 등의 내연 기관에서도 속도 제어는 같은 원리로 행해지고 있는 것이다. 그리고 오늘날에도 각종 원동기의 속도 제어는 기본적으로 같은 원리로 이루어지고 있다. 여기서 제어 기술의 가장 기본적인 특질이 개개의 구체적인 기술 분야와는 관계없이 존재하는 원리라는 것을 알 수 있다. 이것이 제어 기술이 횡형 기술이라고 일컬어지는 이유이다.
따라서 한 분야에서 이용되는 제어 기술은 즉시 다른 분야의 유사한 문제에 적용될 가능성을 갖고 있다. 동시에 구체적인 개별 기술의 형태와는 관계가 없는 추상화된 논의도 가능하며, 그 결과는 어떤 기술 분야에서도 실현할 수가 있는 것이다.
19 세기는 또한 전기 통신의 기술에 있어서도 중요한 개막 시대였다. 많은 사람들이 여러번 도전과 실패 끝에 마침내 1866 년에 최초로 영구적인 대서양 횡단 해저 케이블 설치가 완성되고, 이후 영국과 신대륙이 하나의 전선으로 연결되었다. 이 때 이 케이블을 완성하는 대사업에 이용되었던 것이 먼저 등장한 거선 Great Eastern 이었다.
이렇게 해서 서보 메커니즘에 의해 가능하게 된 거선을 갖고 최초로 대서양 횡단 해저 케이블이 완성되었던 것이다.
그림 1 은 Great Eastern 이 1866 년에 2000 ton 의 케이블과 2000 ton 의 철제 탱크 그리고 8,500 ton 의 원료용 석탄을 싣고 영국의 항구를 출항하는 모습을 그린 것이다. 해저 케이블의 완성은 성공했지만, 3,200 km 에 이르는 해저 케이블을 통한 전신의 파형은 원래의 파형과는 다른 형태가 되어 원래의 신호를 식별하기 위해서는 아주 천천히 신호를 보내는 방법 이외에는 없었다. 그 원인을 해명하는 것에서부터 전기 회로의 이론이 발전한 것이다. 그리고 전자관의 발명과 때를 맞추어 20 세기에 이르러 전기 통신의 이론과 기술은 급속하게 발전하였다.
전자관 회로 발달의 역사 중에서 피드백 증폭기의 발명은 특히 중요한 의의를 갖고 있다. 초기의 전자관은 증폭률이 낮았기 때문에 출력의 일부를 입력측으로 되돌려 가게 함으로써 전체의 증폭률을 높이는 방법을 고안하였다. 당시는 "재생" 이라는 용어가 이용되었다.
어떤 독자들은 재생 수신기라는 라디오를 기억하고 있을 것이다. 이것은 그 당시 이와 같은 사고방식으로 감도를 높이는 구조를 가진 라디오였다. 오늘날의 용어로는 Positive Feedback 이라 한다 (그림 4).
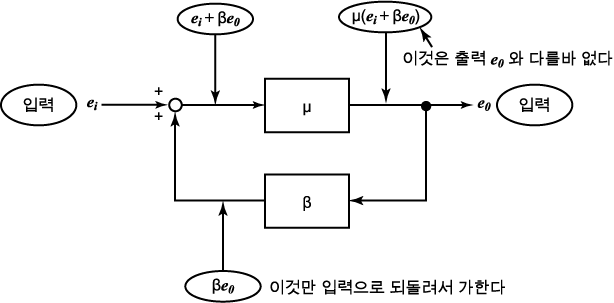
그림 4 Positive Feedback 으로 증폭률을 높인다.
입력을 출력으로 가한다는 의미에서 Positive 라고 한다.
그림 6 는 Positive
Feedback 에 의해서 전체 증폭률을 높이는 것을 나타내고 있다. 간단한 계산으로
전체 증폭률, 즉  가
 로 되는 것을 알 수 있다.
그리고 1-μβ 가 1 보다 작게 되도록 피드백의 비율 β 를 조절하면, 전체의 증폭률 μ 보다 증폭률을 크게 할 수 있었다.
전신에 이어서 등장한 전화는 미국에서는 1913 년 뉴욕에서 솔트레이크시까지 북미대륙을 횡단하는 4,200 Km 에 이르는 전화선이 개통됨에 따라 드디어 본격적인 실용 시대를 맞이했다. 이 전화선은 대서양 횡단보다 훨씬 더 긴 전화선이었다. 그리고 1915 년에는 이 전화선이 샌프란시스코까지 연장되어 대서양과 태평양을 연결하게 되었다. 그러나 이렇게 긴 선로가 되자 도중에 신호의 감쇠가 생겨, 단지 선을 늘리는 것만으로는 실용성이 떨어져 중간에 6 개의 증폭기를 설치하여 간신히 사용할 수 있었다. 그러나 이것은 후에 아주 귀중한 체험이 되었다. 왜냐 하면, 그후부터 원거리 전화가 눈부시게 발전하였고 보급도 이에 대응하기 위해 1923 년에는 일찌기 뉴욕에서 텍사스를 경유하여 로스엔젤레스까지 두번째 대륙횡단 전화선이 개통되었다. 이 선로는 처음부터 중간에 20 개소에 증폭기를 설치하였다.
이와 같은 상황에서 좋은 성능을 가진 전자관 증폭기에 대한 기대가 높아지고 그에 따른 연구도 활발하게 행해졌다. 그 중에서 Negative Feedback 에 의해 고성능의 증폭기를 실현할 수 있는 기술이 미국의 벨연구소의 연구원 블랙 (Harold S. Black) 에 의해 개발되어 1927 년에 특허를 받았다. Negative Feedback 은 출력의 일부를 입력측으로 되돌려 보낼 때 Positive Feedback 처럼 덧셈을 하는 것이 아니라, 뺄셈을 하는 것이다. 피드백 제어 시스템의 경우에 피드백도 목표값에서 제어량을 빼기 때문에 Negative Feedback 이다.
그러나 Positive Feedback 이건, Negative Feedback 이건 출력 신호를 입력으로 되돌리는 비율 여하에 따라서 증폭기가 안정하게 작동하거나 불안정하게 되어 버리는 경우를 경험했다. 1932 년에 이 문제를 최초로 이론적으로 검토하여 안정하게 동작시키기 위한 조건을 확실하게 한 사람이 미국 전신 전화 회사 (AT&T) 의 기사였던 나이 퀴스트 (Harry Nyquist 1889 ~ 1976) 였다. 나이퀴스트의 방법은 제어 기술과는 관계없이 전기 통신의 기술적 과제를 해결하기 위해 고안해 낸 것이었지만, 라우스나 후르비쯔의 방법과 함께 고전 제어 이론의 중요한 부분으로 되었다.
제어 기술은 전기 기술의 한 분야인 전기 통신 기술과 관련하여 피드백 증폭기의 발명, 피드백 시스템 안정성의 이론으로 연관되어 전개하였다. 여기서 전기 기술의 다른 분야인 에너지 변환 이용 기술과 관련하여 제어 기술은 어떠한 전개를 해왔는가 알아보자.
기계 에너지에서 전기 에너지로 변환하고, 그 반대로 전기 에너지가 기계 에너지로 변환하는 기술은 전기 기술에서 매우 중요한 것으로 현대 산업 사회를 지배해 온 기본적인 기술 중 하나이다. 이와 같은 기술은 19 C 후반부터 개발되었다.
기계 에너지를 전기 에너지로 변환하는 장치는 발전기이다. 증기기관, 또는 가솔린 엔진 등의 내연 기관을 원동기로 하여 발전기를 구동하는 화력 발전에 이어서 수차를 원동기로 하는 수력 발전이 실용화되었다. 여기서 문제가 되는 것은, 첫째는 원동기의 속도 제어로서, 이는 기본적으로 증기 기관의 속도 제어 시스템에서 이전된 기술에 의해 해결되었다. 그리고, 둘째는 발전기 특유의 제어 모체는 무엇인가 하는 점으로, 이는 첫번째도 두번째도 전압을 일정하게 하는 것이다. 발전기가 발생하는 전압이 부하에 의해 변동하는 것은 사용할 수가 없다. 전압의 제어는 직류 발전기나 교류 발전기에서도 필요하지만 교류 발전기에서는 주파수가 일정하지 않으면 안된다.
반대로 전기 에너지를 기계 에너지로 변환하는 것이 모터의 역할이다. 모터의 대부분의 경우는 다른 기계를 움직이는 동력원으로 이용되기 때문에 구동되는 기계에 따라 제어에 대한 요구가 변한다. 부하가 변동해도, 일정한 속도로 구동하지 않으면 안되는 경우도 있으며, 또 엘리베이터와 같이 기동과 정지를 반복하는 것도 있을 것이다.
이와 같은 발전기와 모터의 제어 기술은 발전기와 모터 그 자체의 진보와 보조를 맞춰 발전해 왔다. 그리고 본격적인 전력 공급 사업의 탄생과 함께, 당초에는 발전기와 모터가 1 대 1 로 직결되어 이용되었던 상태에서 복수의 발전기가 서로 결합하여 네트워크를 만들면서 지리적으로 분산된 다수의 모터와 전등에 절력을 공급하게 되었다.
여기에서는 모든 제어가 다 포함되어 있고 복잡하게 간섭하고 있어, 단체의 제어 뿐만 아니라 시스템으로서의 제어를 하지 않고서는 만족스러운 기능을 할 수 없는 거대한 시스템으로 발전하게 되었다. 이렇게 하여, 제어의 기술은 전기 기술에 의해 유지되고 있다.
액추에이터에도 전기 모터가 이용되었다. 대부분의 컨트롤러는 컴퓨터를 이용하고 있으며, 센서에서 컨트롤러까지, 컨트롤러에서 액추에이터까지의 신호는 거의 대다수의 경우 전기 신호가 이용된다. 잠시 살펴본 것으로도 이만큼 전기 기술이 많이 이용되고 있다. 이것은 전기가 에너지의 면에서도 정보의 면에서도, 그만큼 사용하기 쉬운 매체라는 것을 나타내고 있는 것이다.
이 장을 마지막으로 해서, 지금가지 살펴 본 와트 이후의 근대 제어 기술의 계보를 정리해 보자 (그림 5).

그림 5 근대 제어 기술과 이론의 계보