Servomechanism
Yahoo 백과사전 : 서보기구 : 서보시스템(서보系)은 물체의 위치 ·방위 ·자세 등의 변위를 제어량(출력)으로 하고, 목표값(입력)의 임의의 변화에 추종하도록 한 제어계로서, 이 제어량이 기계적인 변위인 제어계 ...... 제2차 세계대전 중 군사적인 필요성에 의해 급속히 발전한 것으로서 자동조종, 병기의 자동조준, 공작기계의 모방제어, 자동평형계기 등 주로 추종제어(追從制御)에 사용되고 있다. 자동제어 분야에서는 비교적 초기단계에 개발된 기술이며, 이것이 다른 제어분야, 예를 들면 프로세스(process)제어에도 영향을 끼쳐, 간혹 자동제어계를 서보계, 자동제어이론을 서보이론이라고도 한다 .........
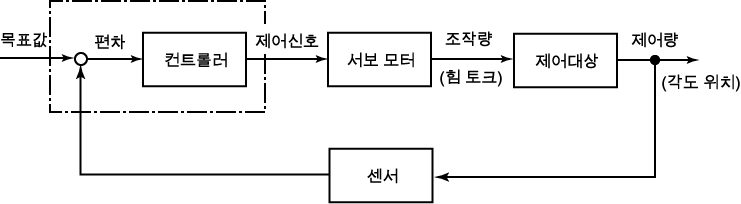
서보메카니즘 : 김상진 : ........ 그림 9 는 서보 메커니즘의 블록 선도이다. 예를 들어 로봇의 팔 제어 시스템도 이와 같은 구조로 되어 있다 (그림 9). 이것을 보면, 당연히 알 수 있지만 전체의 구성은 피드백 제어 시스템의 일반적인 그것과 아주 흡사하다. 이 제어 시스템 중에서 컨트롤러의 임무는 전에 기술한 것처럼 제어량을 그 목표값에 일치시키는, 즉 양자 사이의 편차를 Zero 가 되도록, 액추에이터의 서보 모터에 필요한 신호를 보내는 일이다. 이와 같은 컨트롤러의 작용을 비례 동작이라 하는데, 비례 동작을 컨트롤러로 제어하는 것을 비례 제어라고 한다. 편차가 크면 거기에 비례하여 큰 제어 신호를 보낼 것이다. 따라서, 큰 조작량을 가해서 편차를 가능한 Zero 로 하고, 반대의 경우는 제어 신호도 그에 비례해서 작게하여 편차를 Zero 에 가깝게 하려는 것이 비례 제어의 역할이다 ........
그림 9 서보 메커니즘의 블록 선도