
퍼지의 응용기술
뉴로. 퍼지. 카오스 : 아이하라 가즈유끼 편저, 정호선.여진경 역, 대광서림, 1994, Page 104~134
1. 적당이 아닌 알맞은 정도의 퍼지 제어
2. 애매한 정보를 제거하고 싶다
3. 퍼지추론과 뉴럴 네트워크와의 상성은?
4. 퍼지 응용기술의 미래
퍼지
제어를 사용한 제품은, "퍼지" 라는 말에서 오는 이미지 때문에, 적당한(애매한)
제어를 행하는 제품이라고 생각하는 사람이 있다. 그러나 결코 그렇지는 않다. 차라리,
적당을 좋은 정도라고 해석하는 편이 적절하며, 그 제품은 알맞은 조절을 생각한
제품은 것이다. 여기서는, 세탁시간의 적절한 조절을 결정할 수 있는 세탁기에 관해서
소개한다.
이제,
세탁하는 동작에 대해서 자세히 생각해 보자. 만일, 사람이 손빨래로, 섬세하게 세탁을
행할 경우에는, 그 사람이 세탁물의 양이나 오염의 질, 정도등을 판단하여, 과거의
경험에서 천을 상하지 않게 그것도 때가 잘 빠지도록 최적의 세탁시간을 결정하고
있다. 이 인간에 의한 섬세한 세탁공정을 자동화할 수 있다면, 지금보다도 보다 인간에
가까운 부드럽고 현명한 세탁기가 될 수 있을 것이다. 그러나, 오염의 양이나 질등과
세탁시간과의 관계는 정량적으로 취급하기 어렵고, 더구나 이들의 관계를 정식화하는
것은 매우 곤란하여, 종래로부터의 제어기법으로는 해가 구해지지 않고 있었다. 이
문제에 대해, 퍼지 제어를 사용하고자 하는 것이다. 구체적으로는 세탁을 매우 잘하는
사람이 판단하는 의류의 오염의 양이나 질에 관한 경험이나 요령을 if -then 형식의
퍼지 제어 룰을 써서 표현하고ㅡ 퍼지 제어에 의해 최적의
세탁시간을 결정하는 것이다.
[그림 1] 세탁기의 단면도
그림
1에 퍼지제어를 탑재한 전자동세탁기의 단면의 개략도를 보인다. 이
세탁기에서는, 배수변 근방에 설치된 포토
센서 유니트를 써서 세탁수의
더러움을 검출하고 있다. 토로 센서 유니트는 발광
다이오드와 포토 트랜지스터로
구성되고, 배수관을 끼고 대면하도록 설치되어 있다. 발광 다이오드로부터의 빛의
강도를 포토 트랜지스터에서 발광한 후 전압으로 변환하여, 그 레벨을 읽음으로써
세탁수의 빛의 투과도를 산출하여, 세탁수의 더러움을 구할 수 있다.
세탁수의
투과도의 시간적 변화를 그림 2에서 보인다. 단, 발광 다이오드의 발광 강도의
초기치는, 급수직후의 맑은 물 상태에서 포토 트랜지스터의 출력이 수정의 값이 되도록
설정되어 있다. 세탁을 개시하면 의류의 더러움이 세탁수에 서서히 용해되어, 투과도가
저하되어 간다.(그림 2(a)) . 이 때의 투과도의
저하속도(투과도의 기울기)와
포화상태에서의 투과도로부터 의류의 더러움의 질과 양을 구분하는 것이다. 먼저,
그림 2(b) 로부터 다음과 같이 하여 의류의 더러움의 질을 구분한다. 만일, 더러움이
찌든때일 경우에는, 더러움은 세탁조에서의 기계적인 각반력만으로
쉽게 빨리 빠진다. 한편, 기름대의 경우는, 세제의 세정력에
의한 느린반응으로 용해된다.
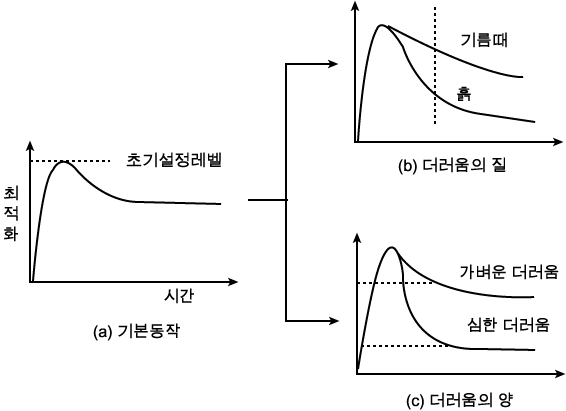
[그림 2] 세탁수의 투과도의 시간적 변화량
그러므로, 세탁수가 더러움의 포화점에
달할 때까지의 투과도의 저하속도를 측정함으로써, 세탁물이 진흙인가, 아니면 기름때인가
하는 더러움의 질을 검지할 수 있다. 또, 더러움의 양은, 투과도가 포화된 시점에서의
투과도로부터 얻어질 수 있다.(그림 2(c) 참조) 때가 심할수록 투과도는 낮고,
가벼울수록 높게 되기 때문이다. 그러므로, 이 세탁기에서는, 광센서로 검출한 빛의
투과도로부터 의류의 더러움의 질과 양을 판별하고, 퍼지 제어에 의해 세탁시간을
결정하고 있다. 단, 실제로 투과도의 기울기를 측정하는 것은 곤란하므로, 투과도가
포화상태에 달할 때까지의 포화시간과 그 상태에서의 투과도를 사용하여 의류의 더러움의
질과 양을 표현하여, 퍼지 제어 룰을 구성하고 있다. 단, 퍼지 제어 룰의 제어대상이
되는 세탁시간은, 포화시점에서 세탁이 끝나는 시점까지의 시간이다.
퍼지 제어 룰은, 일반가정에서
관찰한 데이터 및 세탁 소프트웨어 개발자의 노하우를 근거로 예를 들어 다음과 같이
만들었다.
★ 일반가정에서 관찰한 데이터 및 세탁 소프트웨어
개발자의 노하우 |
퍼지 제어 룰은 전체
6개로 설정되어 있다.
퍼지 제어를 세탁시간의 결정에
사용함으로써 , 세탁시간이나 전기세의 절약이 가능하게 될 뿐만 아니라, 세탁의
불충분이나 너무 많이 세탁함으로 인한 천의 상함이 적어진다고 하는 효과도 얻어졌다.
퍼지 제어를
화상정보의 평가문제에 응용한 사례를 소개한다. 최근의 비디오 카메라는 점점 소형
· 경량화가 되어, 사용하기 좋은 제품이 많이 개발되고 있다. 그러나, 소형· 경량화가
진행될수록 손떨림에 의한 진동이 화상에 쉽게 전달되어, 그 결과, 촬영시에 화면이
미세하게 진동하는 화면떨림이 쉽게 생기게 되는 결점이 있다. 특히, zoom up 에
의해, 멀리 있는 피사체를 확대하여 촬영하는 경우에는 , 아주 약간의 손떨림이라도
화면상에서는 확대되어 나타나므로, 안정된 화면을 얻기는 매우 곤란하게 된다. 여기서는, 퍼지 제어를 손떨림
판단에 응용하여 화면떨림을 해소한 사례에 대해 소개한다. 화면떨림 보정기능의
구성그림을 그림 3에 보인다. 화면떨림 보정기능은, 움직임 검출 LSI, 보간처리
LSI, 필드메모리 및 8-비트 마이컴으로 구성되어 있다. 그 원리를 그림 4에 보인다.
먼저 움직임 검출 LSI에 의해 1필드 전의 화상신호와 현재 필드의 화상신호를 비교하여,
요동으로 생긴 화상의 움직임 벡터로서 벡터의 방향과 양등을 이용하여 표현한다.
다음에, 필드 메모리의 읽어냄 위치를 제어하여, 움직임 벡터와 역방향으로 화상의
틀을 평행이동 시킨다. 이 잘라낸 화상의 틀을 TV화면에 출력하면 , 겈보기에는 화면은
정지한 대로의 상태가 되므로, 화면떨림은 보정될 수 있다. 단 ,잘라낸 화면의 틀을
그대로 출력하면, TV화면의 한쪽이 잘린 상태의 영상이 된다. 그러므로, 잘라낸 화면틀은
보간처리 LSI에 의해 TV화면의 틀까지 확대된다.
그러나, 이 화면떨림 보정처리에서는,
화상신호만으로부터 움직임 벡터를 검출하고 있으므로, 화면의 요동이 촬영자의 손떨림에
의한 것인가, 아니면 피사체 자신의 움직임에 의한 것인가를 식별하는 것이 곤란하다고
하는 문제가 생긴다. 예를 들어, 전차속의 사람을 촬영했다고 하면, 화면중의 사람의
요동은 전차의 진동의 손떨림에 의한 것인가, 아니면 사람의 움직임만에 의한 것인가는
얼핏보아 식별이 어렵다. 화면떨림이 피사체의 움직임에 원인이 있는 경우에는, 보정기능을
동작시키지 않고, 손떨림에 의한 경우에만 보정을 행하고자 한다. 이 평가에 퍼지
제어를 쓰고 있다.

[그림 3] 손떨림 보정기능의 구성도

[그림 4] 손떨림 보정의 원리

[그림 5] 화면의 요동의 식별을 위한 퍼지 추론 룰
그림 5에 화면의 요동의 식별을
위한 퍼지 제어 룰의 한 예를 보인다. 그림 5(a) 에서는 피사체의 2개의 움직임
벡터의 방향이 일정하게 유지되어 있지 않으므로, 화면의 오동은 피사체의 움직임에
원인이 있다고 판별하는 룰을 보이고 있다 또, 그림 5(b)에서는 움직임 벡터가
거의 같은 방향으로 같은 크기로 검출되므로, 화면의 요동은 손떨림에 의한 것이라고
판별하는 룰을 보이고 있다.
인간은 촬영된 영상을 보는
것만으로, 그 화면이 손떨림 태인가, 아니면 피사체가 움직이고 있는가를 쉽게 판별할
수 있다. 개발된 비디오 카메라는 이 인간의 능력에 조금이라도 가까이 가기 위해
판단기능에 퍼지 제어를 쓴 것이다.
인간의 애매한 언어를 취급하기 위해, 많은 퍼지 추론 시스템(퍼지 추론엑스퍼트 시스템)이 개발되어 있다. 그러나, 퍼지추론은 1단만의 추론이므로, 추론과정이 다단이 되는 의사결정지원이나 진단등의 정보처리분야에 쓰이는 경우에는 이용이 곤란하였다. 또, 동작명령의 커맨드를 기술할 수 있는 종래의 2차 논리형 엑스퍼트 시스템(확정치의 추론 shell )의 추론 룰을 활용 할 수 없다는 문제도 있었다. 이들 문제를 해결하는 다단형 퍼지 추론 shell 을 개발하였다.
개발된 shell 은 지식표현에 독자적인 룰 기술 언어를 가지고, 종래의 확정치의 추론 룰을 병용하여 기술할 수 있다. 또 지식을 복수로 분할하여, 결과의 일시기억을 행하는 흑판모델에 근거하는 다단추론도 가능하다.
시스템의 개요 - 개발한 다단형 퍼지 추론 shell 은, 아래의 특징을 가지고 있다.
기본 구성을 그림 6에 보인다. 본 shell 은, 퍼지 추론부와 확정치 추론부로 구성되어 있다. 지식관리 모듈은 퍼지 추론부와 확정치 추론부의 양 구성부에 공유되는 형태로 존재한다. 흑판관리 모듈의 흑판은 표 형식의 복수개의 노드로 구성되고, 각 노드에서는 퍼지 추론과 확정치 추론의 결과가 격납되어 있다. 노드에서 사용할 수 있는 형의 실수형, 문자열형, 퍼지 수형의 3종류이다. 전체는 C언어로 기술되고 Solbourne 워크스테이션, Sun 워크스테이션에서 가동되고 있다.

[그림 6] 다단형 퍼지 추론 shell
의 기본구조
룰 편집 윈도우 -
룰 편집 윈도우는 유저가 추론 룰을 작성하기 위해 사용하는 룰이다. 본 시스템에서는,
하나의 지식 블록을 편집하기 위해, 하나의 룰 편집 윈도우를 사용한다. 이 룰 편집 윈도우는, "fuzzy_control"이라는
지식 블록을 나타내고 있다.
룰 편집 윈도우에서는 지식
블록의 이름(예를 들어, knowledge_block(fuzzy_control)), 흑판의
이름(마찬가지로, current_nodetype(status)) 그리고 사용하는 변수의 형정의를 선언하고,
퍼지 추론 룰과 확정치 추론 룰을 기술 할 수 있다. 퍼지 추론 룰(fuzzy_control)은,
다음의 형식으로 기술된다.
Rs : If x1 is Ts1 and ... and xn is Tsn then y is Fs (1)
단, Rs, s=1, 2, ... , r 은 제 s번째의 추론 룰 前件部 의 xj, j =1, 2, ... , n 은 제 j 번째의 입력변수를 나타내고 Tsj 는 퍼지수, 문자열 그리고 실수나 구간을 나타낸다. 또 後件部의 y는 출력변수를 나타내고, Fs는 출력변수 y의 퍼지 수를 보인다. 여기서, 퍼지수란 1차원이고, 또한 멤버쉽 값이 1 이 되는 입력을 가지는 퍼지 집합을 나타내고 있으며, 예를 들어, 「2정도」, 「크다」등을 나타낸다.
한편, 확정치 추론 룰(action_룰)은 다음과 같은 형식으로 되어 있다.
Rs : If x1 is Ts1 and ... and xn is Tsn then Cs1, ... , Csw (2)
단, Csk, s=1,
2, ... , m, k = 1, 2, ... ,w 는 본 shell 의 도입함수, C 언어의 시스템 함수, 또는
유저가 정의한 함수등의 명령함수등이다. 물론, 임의의 인수를 가질 수 있다. 룰 편집 윈도우에서는 Csk 로서, 본 shell
의 도입함수인 stop() 이
사용되고 있다.
퍼지 추론 룰의 작성시에는,
윈도우 상부에 있는 커맨드 버튼을 마우스로 클릭 하기만 하면, 지정된 용어(if,
then , =, 등)이 선택되고, 쉡게 추론룰이 작성될 수 있다. 이 shell 에는, 룰 편집 윈도우
이외에 멤버쉽 함수편집 윈도우, 그래프 표시 윈도우, 그리고 룩업 테이블 작성 윈도우
등이 있다.
다단 추론 방법 - 다단 추론은 지식 블록에서의 추론 결과를 흑판에 써놓고, 다음의 지식 블록에서 이 결과를 참조함으로써 실행된다. 그림 7에 다단 추론 과정의 개념도를 보이고 이하에 작동순서를 보인다.
Y* = max max (μx △ μs μfx(y))) (3)
단,
μx = μb1 (x1) △ μb2
(x2) △... △μbn (xn)
μs = μTs1 (x1) △ μTs2 (x2) △... △μTsn (xn) (4)
이며, △ 는 ,min 한계적 등의 5종류의 t-norm을 나타내고, → 는 Mamdani, godel 등의 6종류의 함의 연산을 나타낸다. 또, μFs (y)는 퍼지 수 Fs의 멤버쉽 함수를 나타내며 μTs1 (xj) ,μbj (xj) , j= 1, 2, ... , n 각각 퍼지수 Tsj, bj의 멤버쉽 함수를 나타낸다.

[그림 7] 다단추론과정의 개념도
μs* = max (μTs1(x1) △ μb1 (x1)) △... △max(μTsn(xn) △μbn(xn) ≥ (세타)it (5)
그림 7에서는, 지식 블록 KB_1 에서의 퍼지 추론이 실행되고, 퍼지 추론의 결과가 흑판에 입력되어 있다. 다음에, KB_1의 확정치 추론이 실행되고, μ룰1≥(세터)it, μ룰2≥(세터)it이므로, 룰1이 선택된다. 룰1의 後件部의 event(KB_2)가 실행되고, 다음의 지식 블록으로서, KB_2가 선택되어 있다.
예 제 - 다단형 퍼지 추론 쉘 시스템을 간단한 체증회피문제의 예제에 적용하여 다단추론기능을 설명하자. 그림 8에 체중 회피 문제의 예를 보인다. 운전자가 차를 운전해서 ,집을 경유하여, 만나기로 한 장소에서 기다리는 애인을 만나러 간다. 단, 출발지점에서 집까지는 3가지 도로가 있고, 집에서 만나기로한 약속장소까지는 2 가지의 도로가 있다. 다음 2 조건을 만족하는 최적의 도로를 선택하는 문제를 생각한다.

[그림 8] 체증을 피하는 문제의 도로 route

[그림 9] 추론결과
출발지점에서 집까지, 그리고 집에서 약속장소까지의 각 도로에서는 2단의 퍼지 추론에 의해 경과시간이 결정된다. 예를 들어, 도로 a 에서는, 제 1단째의 퍼지 추론 룰로서
「IF 출발시간이 아침이고, 강수확률이 높다 then 도로 a의 체증정도는 높다」 |
등의 추론 룰이 설정되어 있고, 2단 째의 퍼지 추론 룰로서
「IF 도로 a 의 체증정도가 매우 높고, 운전자의 운전기술이 높다 then 도로 a에서의 경과시간은 약간 짧아진다.」 |
등이 설정되어 있다.
얻어진 결과를 다음에 보인다(그림 9 참조)
[선택하는 도로] [소요시간 ·애인과 만날 확률] |
퍼지 이론의 기초이론이나 응용실증의 연구를 행하는 기관으로써, 통산성 기술연구조합 국제퍼지 공학 연구소(Laboratory for International Fuzzy Engineering Research : LIFE)가 1989년에 설립되었다. 이 연구소의 주된 연구 테마의 하나에 퍼지 논리, 가능성 이론 퍼지 측도 및 퍼지 적분에 기초한 각종의 애매성을 취급하는 퍼지 엑스퍼트 시스템 구축지원 툴의 개발에 있다. LIFE FEShell에 대해 개략적으로 설명한다.

[그림 10] LIFE FEShell의 구조
LIFE FEShell은 아래의 4개 부분으로 구성되어 있다.(그림 10 참조)
그림 10에서, FPS 은C언어로 기술되고, X 윈도우를 채용하고 있다. 또, Fuzzy Set Mainpulation System 은 기존의 퍼지 프로덕션 시스템을 기본으로 구성되어 있다.
□ 애매성의 취급 - 일반적으로
,애매성에는 여러 가지 애매성이 있다. 그러므로, if- then 룰에 있어서 애매성을
취급하는 경우에도, 서로 다른 애매성을 처리할 필요가 있다. 이 시스템에서는 데이터의
uncertainty, vagueness 및 fuzziness를 if-then 룰 안에서 통일적으로 취급할 수
있다. 다음과 같은 if-then 룰의 전건부를 생각해 보자.
IF (신장(x) ≥ 170cm) and (체중(x)이 무겁다 then ... |
이 룰에 대해
(신장(Tom) ≥ 170cm?) and (체중(Tom)=72Kg)) |
이라는 데이터가 입력되었다고
하자. 여기서, 조건(신장(x)≥170) 과 데이터(신장(Tom)=170cm 정도)를 비교하면,
이 데이터는 조건을 꼭 만족하고 있다고는 할 수 없고, 거기에는 애매성이 존재한다.
이것은 0인가 1인가 하는 2치 논리에 대해, 조건이 만족디ㅗ는가 아닌가 하는 것이
불가능하다라고 하는 애매성이며, vagueness 애매성이라고 생각되어 지고 있다. 한편,
조건(체중(x)이 무겁다)과 데이터(체충(Tom)=72kg))와의 관계는, 조금 전의 애매성과는
다르고, 퍼지 조건에 대해, 조건을 만족하고 잇는 정도가 0이나 1로는 나누어지지
않는다라는 의미의 애매성이다. 이 애매성은, fuzziness라고생각되어지고 잇다. 그러므로,
이들 2개의 애매성은 성질이 다른 것이다. 즉, 가정으로, 전자의 조건에 대한 데이터의
적합정도가 0.7로 얻어지고, 후자의 조건에 대한 데이터의 결합정도가 0.8 이라고
얻어졌다고 해도, 복합조건의(신장(x)≥170cm) and (체중(x)이 무겁다) 에 대한 전건부의
적합정도는 min(0.7, 0.8)처럼 하나의 식으로는 취급할 수 없다. LIFE FEShall 에서는,
퍼지 논리나 가능성 이론에 근거하여, 이 문제를 해결하고 있다. 아래에, 좀전의
예제를 써서 전건부의 적합정도를 계산하고, 이 문제를 해결하는 방법에 대해 기술한다.
(1) (신장(x) ≥ 170cm) 와 (신장(Tom)=170cm 정도)와의 정도의 계산
지금, 데이터 170cm 정도의 멤버쉽 함수가, 아래와 같이 이산치로 정의되어 있다고 한다.
170cm 정도 : { 0.4/168, 0.8/168, 1/170, 0.8/171, 0.4/172} |
이 멤버쉽 함수는, 어떤 사람의
신장의 가능성을 나타내고 있으므로, 가능성분포 π(v)에 근거하여, 다음 2개의 가능성측도,
조건을 만족하고 있는 가능성측도 Π( 170cm 이상 )를 계산한다.
Π( 170cm 이상 ) = max{π(v) ∧ μF(v)} (6)
Π( 170cm 미만) = max{π(v) ∧ (1-μF(v))} (7)
단, 기호 ∧ 는 min 연산을 타나내고, μF(v)는 아래와 같은 "신장 170cm이상"을 나타내는 멤버쉽 함수이다.
μF(v) = {1 (v≥170)
{0 (v≤170) (8)
이 2개의 가능성측도는 다음과 같이, 진리치 공간상의 가능성 분포로 표현한다.
{ 0.8/0, 1/1}
단, "0.8/0"은 조건을 만족하지 않는(진리치가 0임) 가능성 측도의 값이 0.8임을 보이고, "1/1" 은 조건을 만족하는 (진리치가 1임) 가능성 측도의 값이 1임을 보이고 있다.
(2) (체중(x) 이 무겁다) 와 (체중9Tom)=
72Kg ) 과의 정도의 계산 지금, 퍼지 술어9체중(x)이 무겁다)가
아래와 같이 정의되어 있다고 한다
체중이 무겁다. { 0.1/71, 0.2/72, 0.3/73, 0.4/74, 0.5/75, 0.6/76, 0.7/77, 0.8/78, 0.9/79, 1/80 이상 } |
단, "0.1/71" 등은, 명제
"체중 71Kg은 무겂다" 의 진리치가 0.1임을 보이고 있다. 이것은 진리치함수
μ(x)를 정의하고 잇다고 할 수 있다. 데이터 "체중 72Kg"의 퍼지 술어
"체중이 무겁다"에 대한 적합정도는, 정의된 멤버쉽 함수를 써서, μ(72)=0.2
로 한다.
(3) 추론 룰의 전건부의 적합정도의 계산 상기의 (1), (2)에서 얻어진 적합정도는 진리치공간상의 가능성 분포이므로, 추론 룰의 전건부의 적합정도를 다음과 같이 설계한다.
{0.8/0, 1/1}∧{1/0.2}={0.8∧1/0∧0.2, 1∧1/1∧0.2}
={0.8/0, 1/0.2} (9)
식 (9)는, 완전히 일치하지 않는다고 하는 가능성 측도의 값이 0.8 이며, 진리치 0.2에서 일치하고 있다고 하는 가능성 측도의 값이 1임을 보이고 있다. 즉, 데이터9신장(Tom)=170cm정도)는 룰(신장(x)≥170cm)에 대해, 0.8의 애매성(vagueness)의 값에서 만족하고 있지 않고, 데이터(체중(Tom)=72Kg)는 룰(체중(x)이 무겁다)에 대해, 0.2의 애매성9fuzziness)의 값에서 일치하고 있을 가능성이 1임을 보이고 있다.
그외, LIFE FEShall은 신뢰성이 높지 않은 데이터도 취급할 수 있다.
□ 퍼지 프로덕션 시스템과 퍼지 프레임 시스템 다음에, 추론을 실현하는 퍼지 프로더견 시스템(FPS)과 퍼지프레임 시스템(FFS)의 2개의 시스템에 대해, 그 특징을 기술한다. FPS는 마야등의 퍼지 프로덕션 시스템을 기본으로 구성되어 있다. FPS의 특징을 다음에 보인다.
또, LIFE FESHALL에는, FPS 의 윈도우 베이스 에디터 툴로서 FPS 오브젝트 에디터(FPOE)가 있다. 그림 11에 FPOE의 이산표현입력용 윈도우의 개요를 보이고, 그림 12에 연속표현입력용 윈도우의 개념을 보인다.

[그림
11] 난산표현입력용 윈도우의 개요

[그림 12] 연속표현입력용 윈도우의 개요
한편, 퍼지 프레임 시스템(FFS) 은 애매성의 처리를 가능하게 한 프레임 시스템이다. FFS 는 다음의 특징을 가진다.
이 관계에는 퍼지 관계가 정의 될 수 있다.
또, LIFE FEShall은 FFS의 편집 ·디버스 툴로서, 퍼지 프레임 에디터(FFS)를 가지고 있다.