자동차의 속도제어
퍼지시스템의 응용입문 : Terano. Asai. Sugeno 공편, 박민용. 최항식 역. 대영사, 1990, Page 85~101
최근에 자동차의 엘렉트로닉스화가 급속하게 진전되고 있고, 전자연소 분사장치와 마이크로 컴퓨터를 이용한 엔진 제어 4WD, 4WS제어 혹은 일정 속도를 주행한다든가 주행거리와 연료비등이 계산 가능한 크루스 컴퓨터등을 탑재한 자동차가 많아 보이고 있다.
정속도 주행장치는 1960년대에 미국에서 최고급의 승용차에 탑재되었다. 그때 제어방식은 거의가 기계제어였다. 그후 전자 제어 방식에 의한 PID제어, 적응 제어, 비선형제어, 최적 제어를 이용한 정속 주행장치가 나타나 현재에 이르렀다. 이것들의 제어방식은 ① 자동차의 독특성이 기지(旣知)이다. ② 독특성이 변동하지 않는다. ③ 외란이 적다는 조건을 필요로 한다. 그러나 자동차의 독특성은 기어 체인지(gear change) 혹은 부하에 의해 변동한다. 즉 각 기어 쉬프트(gear shift), 하중, 도로의 상태에 따라 독특성은 다르다. 또 비탈길(均配)에 의해서도 독특성은 큰영향을 받는다. 그런고로 독특성이 변화하여도 최량의 제어를 할 수 있는 제어 법칙의 개발이 필요하다.
훠지 제어의 특징은 운전자가 가진 운전 지식과 기술을 언어적 제어 규칙(linguistic control rule:LCR)으로 구성할 수 있고 제어 대상의 정량적(定量的)인 모델을 필요로 하지 않는 곳에 있다. 그래서 자동차의 독특성의 변동에 대처해야 하는 제어 장치로서 자동차의 캐브레터 열림 정도와 속도의 정성적(安性的)관계, 즉 제어지식 룰로 구성되는 훠지 제어장치(fuzzy logic controller:FLC)를 개발한다. FLC에서는 제어룰에 따라서 훠지 추론이 행하여지고 조작량(캐브레터 열림정도)이 계산된다. 이때 FLC의 입력 정보는 속도 편차, 속도 편차의 1개 차분 및 2개 차분을 이용한다.
본절에서는, 간접법에 의한 훠지 추론을 이용한 훠지 제어장치를 마이크로 컴퓨터로 하드웨어 구성하고 그것을 자동차(도요펫트:크라운, 1970년식 오토매틱 차)에 탑재하여 도시 고속도로(北九州 도로, 속도 제한 60km/h)에서의 주행 실험을 했기 때문에, 이들의 방법 및 그 결과에 대해서 서술함과 함께, PID제어 장치에 의한 결과와 비교, 검토한다.
또 속도 제어에 있어서의 FLC의 완건성(Robustness)를 강하게 하기 위해 학습 기능을 부가한 FLC를 설계한다. 즉 실시간 혹은 반복적으로 FLC에 의한 제어 응답과 제어 성능을 평가하고 FLC의 파라메터를 조정하는 기능을 갖춘 FLC의 설계법을 서술하고 시뮬레이션에 의해 이 FLC의 유효성을 검토한다.
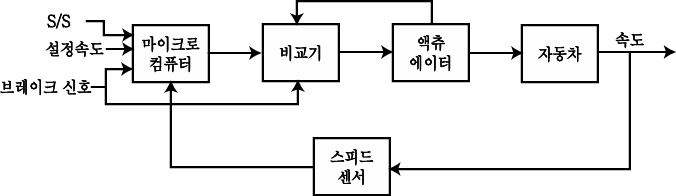
마이크로 컴퓨터로 하드웨어 구성된 FLC에 의한 자동차 속도 제어계를 그림 1에서 보여준다. 속도정보는 스피드 센서에 의해 전압으로 마이크로 컴퓨터에 입력되고, 마이크로 컴퓨터에서는 우선 AD변환기에 의해 목표 속도 전압과 검출 속도 전압이 디지털 값으로 변환되어 속도 제어 편차등이 계산된다. 다음에 훠지 제어 규칙(LCR)에 의거하여 훠지 추론에 의해 조정량이 산출되어 DA변환기를 통해서 비교기로 출력된다. 비교기는 조작량에 대응하는 캐브레터 궤도를 달성하기 위해 모터와 릴레이로 이루어진 액츄에이터를 피드백 제어한다. 제어의 개시(start)와 정지(stop)는 <그림 1>의 S/S버튼 스위치에 의해 행하여지고, 목표치의 변경은 간단한 손잡이(볼륨)조작으로 행하여 진다. FLC의 동작중 풋트(Foot)브레이크가 밟혔을 경우 즉 브레이크 신호가 검출된 경우에는 속도 제어의 중단 (FLC계산의 일시정지, 캐브레터 전폐)과 초기치의 재설정등의 설치가 취해진다. 속도제어의 재개는 브레이크 신호의 불검출, 혹은 S/S 스위치에 의한 개시 명령에 의해 행하여진다.
마이크로 컴퓨터의 내부 구성은 다음과 같이 되어 있다. 마이크로 프로세서에서는 Intel 8085를 사용하였고, 입출력 데이터용으로서 8bit의 AD, DA변환기의 S/S신호, 브레이크 신호의 입력으로서 병렬 I/O칩을 사용하고 있다. FLC와 PIDC(PID controller)의 소프트웨어 격납영역으로서 각각 4KB의 PROM을 이용하고 있다. 그외 모니터 영역, 워크 에어리어(Work area)로서 2KB의 ROM을 갖고 있다. 키보드는 FLC와 PIDC의 절환, 혹은 각 제어 장치의 파라메터의 수정, 하드웨어, 소프트웨어 등의 체크 등을 위해 준비되어 있다.
<그림 1> 속도제어 시스템

여기에서는 FLC의 언어적 제어 규칙과 간접법에 의한 훠지 추론법을 서술하고, 조작량을 구하는 알고리즘을 보여주고, 마지막으로 시뮬레이션과 주행실험 결과로부터 훠지 제어의 유효성을 검토한다.
(a) FLC의 언어적 제어 규칙
FLC는 다음과 같은 언어적 제어 규칙으로 구성되어 있다.
LCR1 : If ek is P1 then Δuk is Pu1
LCR2 : If ek is N1 then Δuk is Nu1
LCR3 : If Δek is P2 then Δuk is Pu2
LCR4 : If Δek is N2 then Δuk is Nu2
LCR5 : If Δ2ek is P3 then Δuk is Pu3
LCR6 : If Δ2ek is N3 then Δuk is Nu3 (식 1)
여기서 시각 k에 대하여 ek=r--yk(제어 편차), Δek=ek-1(제어 편차의 1개 차분), Δ2ek=Δek-1(제어편차의 2개차분), Δuk=-uk-1(조작량의 변화분)이고, r, yk는 각각 설정속도, 차속도를 또한 P., N.은 Positive(正), Negative(負)를 나타낸다.
LCR1은 「혹시 속도가 목표 속도 이하라면, 액셀(accelator)을 밟아라」, LCR4는 」「혹시 속도가 상승하고 있다면 액셀을 느슨히 밟아라」, LCR5는 「혹시 속도의 상승이 점점 떨어지고 있다면 액셀을 밟아라」이라는 것을 의미하고 있다. 여기서 「이하」, 「상승」, 「점점떨어진다」라는 언어가 애매한 표현이고, 이때 LCR1과 LCR5에서는 액셀을 「밟아라」, 역으로 LCR4에서는 액셀을 「느슨히 해라」와 같이 상반되는 행동으로 되어 있다. 훠지 제어에서는 훠지 추론에 의해 이와 같은 상반되는 행동을 취하는 각 룰간의 협조를 하는 것으로 조작량을 설정한다.
또한 이들의 룰을 PID컨트롤러와 비교해보면, FLC의 룰이 속도형인 것으로부터, LCR1, LCR2가 I동작, LCR3, LCR4가 P동작, LCR5, LCR6이 D동작으로 대응하고 있다. 그러나 후에 서술하는 것과 같이 각 룰은 훠지 추론으로 처리됨으로 그 결과 비선형적인 PID컨트롤러가 구성되는 것으로 된다.
룰중의 Pi, Pui, Ni, Nui,(i=1, 2, 3)는 각 변수치에 대한 멤버쉽 함수를 가진 훠지 집합이다. 이것들의 멤버쉽 함수를 <그림 2>에서 나타낸다. 여기서 전건부측의 멤버쉽 함수는 시그모이드(Sigmoid) 함수이고 후건측은 직선이다. 전건측을 포화곡선으로 하는 것은 제어편차 등이 0부근에서 컨트롤러의 게인을 크게하고 제어 편차등이 크게 되면 이득을 포화시키도록 하기 위한 것이다. 이것에 의해 컨트롤러에 잘못된 과대한 입력이 있어도 조작량을 억제할 수 있다.
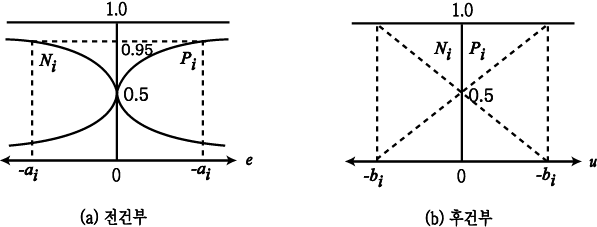
<그림 2> 멤버쉽 함수
FLC의 구성에 있어서는 이들의 멤버쉽 함수의 결정, 즉 멤버쉽 함수의 파라메터 aibi(i=1, 2, 3)의 결정이 중요하다.
(b) 간접법에 의한 훠지추론
훠지추론에는 합성규칙에 의한 추론등 여러종류가 제안되고 있지만 여기에서는 塚本이 제안한 간접법에 의한 훠지추론에 대해서 서술한다.
훠지추론의 형식으로 다음식을 생각해 보자.
전제 1 : If ek is P1 then Δuk is Pu1 (LCR1)
전제 2 : ek is P′
|
결론 :Δuk is C1 (식 2) |
여기서, P′, C1은 훠지변수(언어변수)이다. 윗 식의 의미는 전제 1의 훠지 조건문이 주어지면, 훠지 입력으로서 P′이 주어졌을 때 결론(훠지 출력)인 C1을 구하는 것이다.
훠지 추론의 방법으로는 훠지 집합의 멤버쉽 값을 진리치로 해석하고 그 값을 사용하여 추론을 행하는 직접법과, 그 진리치를 훠지화한 훠지 진리치(언어적 진리치)를 이용하여 추론을 행하는 간접법이 있다. 이하 간접법의 훠지추론 과정으로 이용되는 역진리치 한정, fuzzy modus ponens, 진리치 한정을 차례로 설명한다.
(1) 역진리치 한정 식(2)에 있어서 전제 1의 전건부의 훠지 명제 「ek is P1」와 전제 2의 훠지 명제 「ek is P′」로부터 「ek is P1」의 진에 가까운 정도의 훠지 집합 즉 훠지 진리치 τp1를 구한다. 즉
「ek is P1」 is τp1 ↔「ek is P′」
로 되는 등가인 τp1을 구하는(이것을 역진리치 한정(逆眞理値 限定)이라고 한다), 이것은 다음식에 의해 구해진다.
μτp1(v) = μp(μp1-1(v)), v∈[0, 1] (식 3)
(2) fuzzy modus ponens fuzzy modus ponens란, 훠지 조건문(P1→Pu1이라고 쓴다)이 진(眞)인 정도 τp1→Pu1(훠지 진리치)와 전건부 「ek is Pu1」의 훠지 진리치 τp1((1)로부터 구해진다)가 주어졌을 때, 후건부 「Δuk is Pu1」의 진에 가까운 정도, 즉 훠지 진리치 τpk1을 추론하는 것이다.
Lukasiewicz의 논리계에서는 함의(含意 ; Implication) P1→Pk1의 진리치는,
p1→pu1 = 1∧(1-p1+pu1), p1, pu1∈[0, 1] (식 4)
로 주어진다. 여기서 p1, pk1은 수치적 진리치이다. 이것을 이용하면 훠지 조건문 P1→Pk1의 처지 진리치 τp1→Pk1는,
τp1→Pu1 = 1∧(1-τp1+τPu1) (식 5)
로 나타낼 수 있다. +, -는 확장원리에 의거한 훠지화한 연산이다.
그런데 식(5)의 훠지 진리치에 대한 α-레벨 집합을 이용하면,
 (식
6)
로 된다. 여기서
τ.α = {t l μτ.(t) α}, α∈[0, 1]이다. 그래서 τp1→Pu1(통상은
true라고 가정한다)와 τp1로
주어지면, τPu1은
식(6)을 푸는 것으로 구해진다. 지금 τp1이
정규(높이가 1)로 凸이고, τp1→Pu1가
[0, 1]로 비감소라면, τP1a
= [a1, (a),
a2(α)], τap1→Pu1
= [r (α), 1]라고 쓸 수 있기 때문에, τPu1a는
다음식으로 구해진다.
τPu1a = [{a1(a)+r (a)-1}∨0, 1} (식 7)
(3) 진리치 한정 (2)로 얻어진 후건부 「Δuk is Pu1」의 훠지 진리치 τPu1과 후건부의 훠지집합 Pu1를 알고 있기 때문에, 이것으로부터,
「Δuk is Pu1」 is τPu1 ↔ 「Δuk is C1」
로 되는 등가인 결론 「Δ Uk is C1」의 훠지집합 C1을 구한다(이것을 진리치 한정이라고 한다). 이것은 다음식으로 구해진다.
μc(Δuk) = μτPu1(μP1(Δuk) (식 8)
이상 (1), (2), (3)에 의해 제어 편차 ek에 대한 훠지 정보가 주어진 경우의 조작량 Δuk의 훠지집합 C1이 구해진다. 똑같이 해서 LCR2~LCR6에 대해서도 (1)~(3)의 스텝으로 μc1 (i=2~6)를 구한다. 각 룰을 통합한 Δuk의 멤버쉽 함수 C는,
 (식
9)
에 의해 구해진다. 그러나 컨트롤러의 출력은 비(非)훠지 값이 필요하므로, 다음식을 만족하는 값을 조작량 Δuk*로 한다.
 (식
10)
여기서 U는 조작량의 전체 집합이다.
(c) ELC의 설계
실제의 자동차의 속도 제어계의 FLC 설계에 있어서는 입력 정보에는 비훠지 값을 이용하는 것으로 한다. 입력 정보를 비훠지로하는 경우의 조작량 Δuk*을 다음에서 구한다.
이제,
 로 하고, <그림 2>의 후건부의 멤버쉽 함수를
 에 대해서,
 (식 11)
로 한다. 단,
 (식
12)
로 한다. 후건부의 멤버쉽 함수를,
 (식
13)
로 한다.
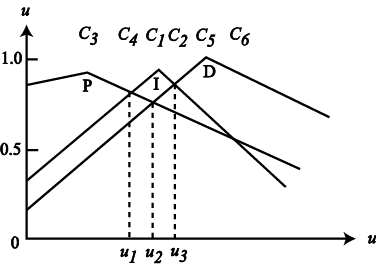
훠지 추론의 순서 (1)~(3)에 의해 조작량의 훠지집합 C는 <그림 3>과 같이 구해진다. 따라서 비훠지적인 조작량 Δuk*는 그림의 각 멤버쉽 함수의 교점 Δu1, Δu2, Δu3을,

단, gi = 1/(2bi), I =1, 2, 3 (식 14)
로 하면,
Δuk*
= medium{Δu1, Δu2,
Δu3} (식
15)
로 된다. 여기서 medium은 중간값을 취하는 것을 의미한다. 식(14), (15)로 결정되는 조작량 Δuk*는 tan-1(d1ek), tan-1(d2Δek), tan-1(d3Δ2ek)중에 2가지의 선형 결합으로 표현되고 있고, ek , Δek , Δ2ek로부터 보면 비선형 결합으로 되어 있다. 그런고로 FLC는 비선형적인 PID제어 장치라고 말할 수 있다.
[Δu *]
<그림 3> 조작량의 멤버쉽 함수
(d) 시뮬레이션
시뮬레이션에 이용한 제어 대상(조작부+캐브레터+자동차 본체)의 전달 함수를 다음식으로 나타난다. 여기서 0km/h→60km/h의 과도응답에 의한 특성이다.
 [km/h/V] (식
16)
<그림 4>에 FLC와 PIDC의 2가지 컨트롤러에 의한 시뮬레이션 결과를 나타내고 있다. 여기서 FLC의 파라메터의 값은 다음에서 보여지는 대로이다.
 (식
17)
그림으로부터 PID보다도 FLC의 쪽이 오버 슈트가 조금 있지만, 정정(整定)시간, 상승 시간(rising tine) 면에 있어서 우수하다. 또 올라가는 것과 내려가는 것을 상정(想定)한 50초 이후의 동특성의 변동에 대해서도 FLC의 쪽이 양호하다는 것을 알 수 있다. 또 이 동특성의 변동은 제어 대상의 게인(이득)을 그 이득에 50%의 증폭으로 주기적으로 변동시켰던 것이다. 이것으로부터 FLC는 외란에 강한 제어를 행하고 있다고 말할 수 있다.
(e) 주행실험
FLC와 PIDC프로그램을 내장한 마이크로 컴퓨터를 자동차에 탑재하고 北九州 도로에서 주행실험을 했다. 또한 제어의 샘플링 주기는 1초로 했다. 1샘플당 연산 시간은 FLC로 약 50ms, PIDC의 35ms이었다.
<그림 5>와 <그림 6>에서 PIDC와 FLC의 실험결과를 각각 나타내고 있다. PIDC의 결과는 1속(速)과 2속(速)의 동특성의 영향 및 기어 변환의 영향을 받아서 조작량의 변동이 크게 되어 있다. 이것은 자동차의 특성이 1속, 2속, 3속으로 다른데에 대해 PIDC의 게인이 일정하다는 것으로부터 생기는 것이라고 생각한다. 이에 대해서 FLC의 결과는 오버슈트가 조금 있지만, 큰 조작량의 변동은 없고, 가속도도 매끄러운 모양이다. 또 기복이 있는 도로에도 불구하고 장기간 주행에도 안정되었다.
승차감 면으로부터 보면, FLC의 쪽이 불안감도 없이 운전사가 다리로 액셀페달을 조작하는 경우와 거의 변함이 없었다. 또 조작성 면으로도 운전이 편했다.
여기에서는 FLC의 파라메터를 제어 응답 결과를 평가하여 조정하는 학습 규칙(조정규칙) 및 자기 조정 기능이 붙은 FLC에 구성에 대해 서술하고, 끝으로 속도 제어의 시뮬레이션 결과를 보여주고 이 제어장치의 유효성을 검토한다.
(a) 자기 조정 기능
부하의 변동이 큰 조건하에서는 한쌍의 파라메터만의 FLC로 제어를 하여도 최적량의 결과를 얻는 것이 곤란한 경우가 있다. 이와 같은 경우 파라메터의 재조정이 필요하게 된다. 파라메터의 조정은 시행 착오에 의하든가 혹은 조정의 경험 지식에 의할 수밖에 없는 것이 실상이다.
그래서 전문가가 제어 응답을 평가하고 파라메터를 조정하고 있는 것과 같이, FLC에 전문가와 유사한 동작을 하는 파라메터 조정용의 자기 조정 기능을 부가하는 것을 생각할 수 있다. FLC의 파라메터 조정의 학습 법칙으로서, 제어 결과의 제어 성능을 평가하여 반복적으로 파라메터를 조정하는 반복 파라메터 조정 규칙과, 실시간에서 제어 응답을 평가하여 파라메터를 조정하는 실시한 파라메터 조정 규칙의 2가지를 생각한다.
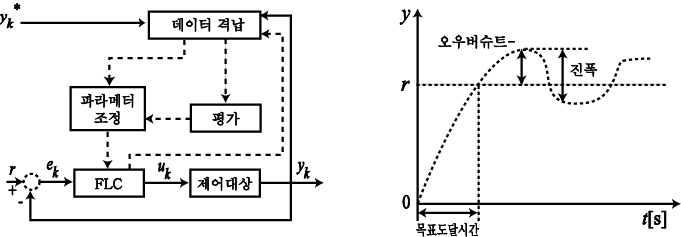
<그림 7> 자기 조정 FLC <그림 8> 제어 성능
FLC의 파라메터는 우선 제어 결과의 평가로부터 반복 조정 규칙에 의해 일의적(一義的賊)으로 결정된다. 그리고 이것을 초기 파라메터로서 제어 도중의 조정 시기에서 그때의 제어응답으로부터 실시간 조정 규칙에 의해 파라메터는 또 조정된다. 이와 같이 반복조정-실시간 조정의 반복에 의해 파라메터는 적절한 값으로 조정된다. <그림 7>에서 이 학습 규칙을 부가한 자기 조정 FLC의 구성도를 나타낸다. 여기서 yk*는 목표 응답이다.
(b) 반복 파라메터 조정
반복
파라메터 조정은 제어가 종료된 시점에서 제어 결과를 평가하고 FLC의 파라메터를
일의적으로 설정하는 방법이다. 제어 결과의 평가로서는 <그림 9>에서 보여주는
것과 같은 오버슈트량, 목표 도달 시간, 진폭을 생각한다. 이것들의 제어 성능을
평가하여 파라메터를 조정하는 룰을 저자의 경험과 FLC가 PID컨트롤러에 유사하다는
것을 고려하여 <표 1>과 같이 결정한다. 여기서 표 중의  은,

OV, OV* : 오버슈트의 실제치와 목표치
RT, RT* : 목표도달시간의 실제치와 목표치
AM, AM*: 진폭의 실제치와 목표치 (식 18)
이다. 또 전건부의 P., N.의 멤버쉽 함수는 시그모이드(Sigmoid) 함수이고, 후건부의 P., N.은 범종형이다.
[표 1] 반복 파라메터 조정 규칙
|
전 건 부 |
후 건 부 |
||||||
|
제어성능 |
Δa1 |
Δa2 |
Δa3 |
Δb1 |
Δb2 |
Δb3 |
|
|
eOV |
Pe1 |
Pa11 |
Na12 |
Na13 |
Pb11 |
Pb12 |
Nb13 |
|
Ne1 |
Na11 |
Pa12 |
Pa13 |
Nb11 |
Nb12 |
Pb13 |
|
|
eRT |
Pe2 |
Na21 |
Pa22 |
Pa23 |
Nb21 |
Nb22 |
Pb23 |
|
Ne2 |
Pa21 |
Na22 |
Na23 |
Pb21 |
Pb22 |
Nb23 |
|
|
eAM |
Pe3 |
Pa31 |
Na32 |
Pa33 |
Nb31 |
Nb32 |
Pb33 |
|
Ne3 |
Na31 |
Pa32 |
Na33 |
Pb31 |
Pb32 |
Nb33 |
|
P. : Positive, N. : Negative
[표 1]의
룰로부터 파라메터 수정량  를 구하기 위한 훠지 추론법으로서 다음에 서술하는 간략법을 이용하는 것으로
한다.
지금 n개의 룰이 다음과 같이 주어졌다고 하자.
R1 : If x1 is A1 and x2 is B1 then y is C1
R2 : If x1 is A2 and x2 is B2 then y is C2
?
Rn : If x1 is An and x2 is Bn then y is Cn (식 19)
여기서  는 전건 함수, y는 후건 변수이고,
 는 훠지 집합으로 각각 멤버쉽 함수
 를 갖는다. 그런데,
 의 비훠지값(
 )이 주어지면 y의 추론치
 는, 다음과 같은 간략화한 식으로 구해진다.
 (식
20)
여기서  (i = 1, 2, …, n)는 멤버쉽 함수 μCi(y)(i
=1, 2, …, n)가 최대치를 취할 때의 y의 값이다.
[표 1]의 룰에서 식(20)을 적용하여 파라메터 수정량 Δai , Δbi (i =1, 2, 3)를 구할 수 있다. FLC의 파라메터 ai, bi는 다음식에 의해 수정된다.
 (식
21)
단,
FP는 후에 서술하는 훠지 평가치이고,  (i =1, 2, 3)는 파라메터가 취할 수 있는 범위를 결정하는 정수이다.
반복 조정은 가장 좋은 제어 결과가 얻어진 시점에서 종료할 필요가 있다. 그 때문에 오버슈트, 목표 도달 시간, 진폭에 대한 훠지 평가 기준을 다음식으로 설정한다.
 (식
22)
여기서
 은 각각 오버슈트, 목표 도달 시간, 진폭에 대한 양호한 정도를 나타내는 멤버쉽
값이다.
여기서 이 평가 기준을 이용하여 다음식이 만족될 때 종료한다.
 (식
23)
여기서 θ는 종료 기준 정수이다.
(c) 실시간 파라메터 조정
실시간 파라메터 조정이란, 반복 조정에 의해 수정된 파라메터를 초기 파라메터로서, 제어 응답이 관측된 시점에서 제어량(yk)가 목표등답(yk*)에 일치하도록 FLC의 파라메터를 실시간으로 조정하는 것이다. 목표 응답에 대한 제어응답으로서 <그림 9>(a)~(b) 보여주는 4가지의 표현을 생각할 수 있다. 예를 들면 (a)는 "m샘플전에 응답 편차가 정(正)이고, 현시점에서도 편차가 정으로 크게 되어 있는 것으로부터, m샘플 후에는 편차가 가장 크게 될 것이다"라는 것을 나타내고 있다.
그래서 시각 k에 있어서의 이것들 4가지 패턴과 조작량의 관계는 다음과 같이 된다.
(1) e*k>0, Δe*k>0일 때, Δuk를 크게 증가시킨다.
(2) e*k>0, Δe*k>0일 때, Δuk를 조금 감소시킨다.
(3) e*k>0, Δe*k>0일 때, Δuk를 조금 증가시킨다.
(4) e*k>0, Δe*k>0일 때, Δuk를 크게 감소시킨다.
여기서 ~는 훠지화 기호이고, 시각 k에서,
e*k=yk*-yk, Δe*k=ek*-e*k-m
e*k : 응답편차, Δe*k : 응답편차의 m 샘플간의 변화분
m : 샘플 수 (식 24)
이다.
또 <그림 9>에 있어서 C1과 C2의 정점을 I점, C3과 C4의 정점을 P점, C5와 C6의 정점을 D점으로 하면, I, P, D의 3가지 정점 좌표와 정의 파라메터 ai , bi (i=1, 2, 3)와의 관계는,
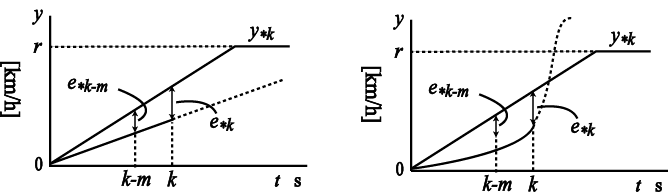
(a) e*k ≥ 0, Δe*k ≥ 0 (b) e*k ≥ 0, Δe*k ≥ 0
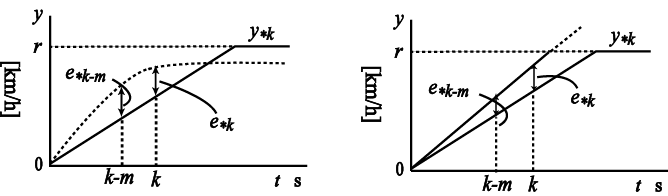
(c) e*k ≤ 0, Δe*k ≤ 0 (d) e*k ≤ 0, Δe*k ≤ 0
 (식
25)
로 된다. 이 식의 I점으로부터, 「혹시 ek가 正일 때 ai를 크게, bi를 작게하면 정점 I는 왼쪽으로 이동한다.」라는 것을 알 수 있다. 그리고 정점이 왼쪽으로 이동하면 <그림 9>으로부터 조작량이 감소하는 가능성이 생긴다. 그런고로 조작량을 증감시키는 데는 3가지의 정점을 동시에 이동시킬 필요가 있다. 이것들로부터, 조작량, 정점, 파라메터, a1, b1의 관계는 다음과 같이 표현된다.
(5)
Δuk를 증가시키고 싶을
때, 혹시 정점이 정의 영역(e. D)에 있다면, a.을 작게 b.을 크게하면 된다. 혹시 정점이 부의
영역 (e.
 D)에 있다면, a.을 크게 b.을 작게한다. 단 a., b.은
e.(e1=ek,
e2=Δek,
e3=Δ2ek)에
관계하는 파라메터이다(식(32)참조).
(6) Δuk를 감소시키고 싶을 때, 혹시 정점이 정의 영역에 있다면, a.을 크게 b.을 작게 하면 된다. 혹시 정점이 부의 영역에 있다면, a.을 작게 b.을 크게 한다.
이상의 (1)~(6)의 관계로부터 파라메터 조정 규칙이 [표 2]와 같이 얻어진다. 단, 표의 후건부의 훠지 집합은 식(25)의 정점이 정의 영역에 있는 경우이고, 부일 때는 역부호의 훠지 집합(예를 들면 P.→N.)로 된다. 전건부의 멤버쉽 함수는 시그모이드 함수, 후건부의 멤버쉽 함수는 범종형이다.
[표 2]의
룰에 따라서 식(20)의 간단화한 훠지 추론에 의해 파라메터의 수정을 하게 되지만,
여기에서는 계산을 간단히 하기 위해 어떤 하나의 파라메터(중앙의 정점에 관계하는
파라메터, 예를 들면 Δai)의
값을 추론하여 그 값을 다른 파라메터에 비례배분하는 방법을 취하기로
한다. 이때 수정후의 파라메터 ai는,
 (식
26)
로 된다. 단, λi(i = 1, 2, 3)는 정의 비례 정수이고, sgn(.)는 정점의 부호(정 또는 부)를 의미한다. 파라메터 bi도 똑같이 하여 구한다.
[표 2] 실시간 파라메터 조정 규칙
|
전 건 부 |
후 건 부 |
||
|
e*k |
Δe*k |
Δa. |
Δb. |
|
P4 P4 N4 N4 |
P5 N5 P5 N5 |
NBa PSa NSa PBa |
PBb NSb PSb NBb |
P. : Positive, N. : Negative,
PB. : Positive Big, PS.: Positive Small,
NB. : Negative Big, NS.: Negative Small
또한 파라메터 ai, bi(i = 1, 2, 3)의 조정은 동시에는 이루어지지 않고 교대로 행한다. 그것은 ai를 변화시켜 Δuk를 증가시켜도 bi를 움직이면 Δuk가 감소하는 경우가 있기 때문이다.
또 파라메터 조정 시기도 간단한 규칙으로 결정된다. 이것은 "제어 편차가 작을 때는 조정 시간 간격을 크게하고, 제어 편차가 클 때는 조정 시간 간격을 작게 한다"라는 것이다.
(d) 시뮬레이션
자기조정 FLC에 의한 속도 제어 시뮬레이션 결과를 <그림 10>은 보여준다. 그림의 실선은 파라메터 조정 기능이 없는 FLC에 적당한 초기 파라메터를 주는 경우의 제어 결과이다. ×표는 실선의 결과로부터 반복 파라메터 조정법에 의해 파라메터를 수정하여 또 이것을 초기 파라메터로서 실시간 파라메터 조정법으로 파라메터를 실시간으로 조정하면서 제어한 결과이다. 그림으로부터 알 수 있는 것과 같이 파라메터를 조정할 때의 결과는 조정하지 않는 경우에 비해 오버슈트와 진폭이 작고 적응성이 좋고, 또한 조작량의 변동도 매끄런 모양으로 되어 매우 좋은 결과로 되어 있다. 또 올라가는 비탈과 내려가는 비탈을 상정한 50초 이후의 게인 변동에 대해서도 학습기능을 갖춘 FLC에 의해 제어 성능이 개선되어 있음을 알 수 있다.
마지막으로 이 절에서 소개한 자기조정 FLC에 의한 실지(實地)주행 실험을 日産자동차(株)전자 연구소의 타카하시(高橋)등이 하였다. 그 결과는 문헌에 보고 되었다. 그것에 의하면 승차감도 매우 좋고 오르막길, 내르막길에서도 훠지 현상은 완전히 없고 또 정밀도가 높은 제어 결과가 얻어졌다는 것이다.
이 절에서는 우선 자동차의 속도 제어를 위한 FLC설계법, 및 이 FLC를 이용한 시뮬레이션 결과와 주행 실험 결과를 소개했다. 그 결과 FLC에 의한 속도 제어는 기어 변환의 영향을 받지 않고 스무드하게 가속되고 장시간 주행에 있어서의 오르막길 내르막길에서도 완전한 주행이 가능했고, 또 승차감도 좋고 운전도 편한 것으로부터 동특성이 변동하는 자동차의 속도 제어는 FLC가 유효하다는 것이 확인되었다.
다음은 FLC의 파라메터 설정에는 숙련을 요하기 때문에 그 지원을 위해, 크게 동특성이 변하는 환경에 있어서도 양호한 제어 결과를 얻기 위해, 파라메터를 자기 조정하는 기능을 가진 FLC를 설계했다. 그 시뮬레이션 결과로부터 자기 조정 FLC는 충분히 실용성이 있는 것을 알았다.