
제어 시스템 해석
로봇공학 : James G. Keramas 저서, 이만형. 고경철. 노태정. 박희재. 부광석. 안병하. 이민철. 정원지. 제우성 공역, 사이텍미디어, 2000 (원서 : Robot Technology Fundamentals, Thomson Learning, 1999) , Page 83~107
3 장에서는 산업용 로봇의 기본적인 구성요소와 운동에 관련된 머니퓰레이터, 동력 공급장치, 제어기, 운동의 유형, 그리고 경로제어에 대해 간략히 기술하였다. 이 장에서는 로봇의 작동과 제어 시스템을 다룬다.
모든 로봇은 지능제어 기능이 필요하다. 그 기능의 형태는 매우 간단하고, 비교적 제한된 형태로부터 다양한 작업조건과 환경의 변화에 대해 계속적인 적응 기능을 갖춘 매우 복잡하고, 정교한 시스템에 이르기까지 광범위하다. 그러한 제어 시스템에는 제어 기능을 수행하기 위한 다양한 종류의 컴퓨터, 다수의 마이크로프로세서, 기억 매개체 (memory media) , 다수의 입출력 포트, 절대식 및 증분식 엔코더, 그리고 다양한 종류의 센서들이 포함되는 것이 필요하다. 로봇을 작동하기 위해서는 로봇이 가지는 여러 개의 링크의 위치, 로봇의 작업이 제대로 수행되는지의 여부, 환경의 상태, 그리고 작업 조건들을 검출할 필요성이 있을 수 있다. 경우에 따라서는 센서들이 로봇 내에 설치되기도 하고, 머신 비전 (machine vision) , 음성인식, 그리고 초음파 거리측정기처럼 부속물의 형태로 로봇에 부착되어, 전체 로봇 시스템에 통합되어 작동되기도 한다.
일반적으로, 제어 시스템은 통상 개루프 (open-loop) 시스템과 폐루프 (closed-loop) 시스템이라 불리어지는 두 가지 종류로 분류된다. 두 가지 모두 산업용 로봇에 사용된다. 개루프 시스템의 한 예로 스테핑 모터들 들 수 있다. 스테핑 모터의 제어신호는 바로 모터의 위치를 지정하며, 피드백 (feedback) 은 없다. 현재 폐루프 시스템으로는 두 가지 종류가 사용되고 있으며, 각각 비서보 (nonservo) 와 서보 (servo) 라 불리어진다. 이들은 모두 피드백 신호를 사용한다. 로봇 작동의 이해를 돕기 위해 이 두 가지 종류의 제어 시스템을 상세히 기술한다.
서보라는 단어는 계속적으로 위치를 제어하는 장치를 의미한다. 비서보 로봇은 종착점 또는 원하는 위치에 도착했는지를 검출하기 위해 리미트 스위치 (limit switch) 를 사용한다. 서보 시스템은 로봇이 움직이는 경로에 따라 연속적인 위치정보를 제공한다.
개루프와 폐루프의 개념은 모든 종류의 로봇 머니퓰레이터에 관련해서 사용될 수 있다. 그림 1 은 서로 다른 다섯 가지 종류의 로봇 제어기들의 블록선도를 나타낸다. 그림 1a 에서 보이는 첫 번째 형태는 피드백 신호를 사용하지 않는 개루프 축 제어기를 나타낸다. 그림 1b 에서 보이는 두 번째 형태는 on/off 의 피드백 신호만을 받는 비서보 제어기를 나타낸다. 이러한 형태는 제어기가 최근 일반적으로 사용되는 모든 종류의 개루프 제어기로서, 부분적으로는 요소별로 폐루프 관절제어가 이루어진다. 세 번쨰 형태인 그림 1c 는 각 축에 대하여 서보모터와 피드백을 사용하는 서보 제어기를 나타낸다. 널리 이용되는 이러한 형태의 제어는 지역적인 환경을 측정하기 위한 위치 및 속도 센서를 사용하여 피드백 정보를 제공한다. 네 번째 형태인 그림 1d 는 전체적인 피드백 제어를 위해 지역적인 환경과 광역적인 환경, 모두에 대한 센서를 갖추어, 보다 지능적인 제어를 가능하게 하는 폐루프 시스템이다. 이러한 종류의 제어는 산업용 로봇에 아직까지는 적용되지 않고 있다. 그림 1e 에 보여지는 마지막 다섯 번째는 지능 폐루프 제어기로서 지역 센서와 광역 센서들이 로봇의 작업을 생성하고, 수정하는 데 사용된다. 이러한 형태의 제어기는 현재 연구단계에 있다. 지능적인 로봇은 시각과 촉각 (visual and tactile) 센서 등을 통해 작업환경의 변화를 감지할 수 있고, 의사결정 능력에 의해 적절한 동작을 수행할 수 있다.
그림 1 로봇 제어기의 5 가지 형태. (a) 개루프 제어기 ; 구동신호는 액추에이터로 전달되지만 피드백은 없음, 예로는 스테핑 모터와 서보모터가 있음. (b) 뱅뱅 (bang-bang), 온오프 (on-off), 또는 비서보 제어기 ; 구동신호는 액추에이터로 전달되지만, 지정된 위치에 도달했을 때에만 피드백 신호가 있음. (c) 서보 제어기 ; 액추에이터로 보내어진 구동신호는 구동축에서 측정된 신호와 비교되어 운동을 제어함. (d) 폐루프 지역 제어기 ; 잘 조직된 방식에 의하여 모든 축을 제어함. (e) 지능 폐루프 제어기 ; 지역 및 광역 센서들이 사용되어 로봇의 운동과 작업을 생성 및 수정함. (자료 : Digital Equipment Corp.)
단축 제어용 비서보 로봇의 작동방식은 다음과 같다: 제어기는 축 운동을 유발하는 제어밸브에 신호를 주기 위해 사용된다. 제어밸브가 열리면, 공압 또는 유압 액추에이터에 공기 또는 작동유가 공급된다. 액추에이터는 로봇 축을 움직이게 하며, 밸브가 열려져 있는 동안에는 축의 종착위치에 접촉함으로써 물리적으로 제한을 받을 때까지 계속 움직이게 된다. 종착지점에 설정된 리미트 스위치는 축 움직임의 끝을 알리는 신호를 제어기로 보내어, 제어밸브를 닫도록 한다. 제어기가 시퀀스 장치 (sequencer) 이거나 제어신호를 순차적으로 보낼 수 있는 장치라면, 다음 단계로 넘어가서 제어기가 다음 출력신호를 내보내게 된다. 이 신호들은 로봇 머니퓰레이터의 액추에이터나 그리퍼 (gripper) 와 같은 외부장치의 액추에이터로 전달되게 된다. 이와 같은 과정은 순서대로 이루어져야 하는 모든 작업단계들이 완료될 때까지 반복된다.
이러한 설계의 특징은 머니퓰레이터의 요소들이 경유지점 또는 종착지점의 리미트 스위치에 도달할 때까지 움직이게 된다. 각 축의 멈춤위치의 개수는 최소한 두 개 이상으로 구성되어 있어야 한다. 시작과 멈춤위치들을 제공하기 위해서 중간 멈춤위치를 가지는 것도 가능하다. 하지만 설치될 수 있는 멈춤위치의 개수는 실제적으로 제한된다. 따라서 이러한 형태의 로봇은 도달할 수 있는 위치의 개수가 제한된다. 만약 6축 로봇의 각 축이 시작과 끝 위치만을 가진다면, 이 로봇이 도달할 수 있는 위치의 개수는 26, 즉 64 군데의 위치로만 움직일 수 있다. 멈춤위치에 도달할 때의 충격을 방지하기 위해 충격 흡수기 (shock absorber) 나 부가적인 밸브가 감속을 위해 사용되기도 한다. 시퀀스 장치는 프로그래밍될 수 있고, 경우에 따라 외부 센서의 사용을 통해 수정될 수도 있다. 그러나, 이러한 종류의 로봇의 경우에 작업능력은 고정된 위치에서 물체를 집어 올리고, 지정된 위치에 놓는 동작과 같은 단일 프로그램의 성능 수즌으로 제한된다.
비서보 로봇의 몇 가지 특징들은 특정한 몇몇 작업들에 대해서는 매우 이상적이다. 이러한 특징 중 하나는 상대적으로 높은 속도를 보장한다는 것인데 이는 제어밸브 자체가 공압 또는 유압 액추에이터의 최대 유체흐름을 이용하기 때문이다. 속도조정은 이 유체흐름의 양을 조절함으로써 이루어진다. 이러한 로봇들은 또한 저가이며, 작동 설치, 유지가 간단하고, 우수한 반복 정밀도를 제공하며 높은 신뢰성을 가진다. 따라서, 주로 정밀 주조 (investment casting) , 다이 캐스팅 (die casting) , 컨베이어 운송, 적재 (palletizing) , 많은 부품들의 처리, 공작기계에서의 부재 이송, 사출 성형 (injection molding) 에서의 물류작업에 이러한 로봇들이 사용된다. 그림 2 는 전형적인 비서보 로봇을 보여준다.

그림 2 비서보 제어 로봇인 Prab 로봇. 부품을 집고 놓는 (pick and place) 작업에 효과적으로 이용되며, 우수한 반복 정밀도와 적절한 가격이 특징이다. 새로운 Prab 모델 6200 로봇은 독립적으로 작업이 가능한 2 개의 팔이 있어, 고속의 부품이송과 특히 금속인쇄 (metal stamping) 가공에 적절하다. Prab 모델 6200 은 5 개에서 9 개의 운동축이 있으며, ± 0.008 의 반복 정밀도로 수 온스에서 70 파운드까지의 부하중량을 조작할 수 있다. (자료 : Prab Robotics, Inc.)
이중 그리퍼 (dual-gripper) 설계는 로봇이 완전히 회전할 필요없이 기계공구를 빼내고 장착할 수 있게 해준다. 비서보 로봇의 제어루프는 그림 3 에 나타내었다. 비서보 로봇은 외부환경에 대한 적응성이 거의 필요없는 상황에서만 사용이 가능하다.
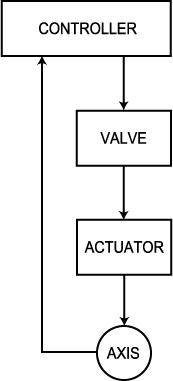
그림 3 비서보 로봇의 제어루프. 제어기는 액추에이터를 활성화시키는 밸브로 구동신호를 보낸다. 구동축이 지정된 위치에 도달하면 신호가 제어기로 전달되어, 밸브를 닫는다. 이러한 형태의 제어는 단지 미리 지정한 위치에서만 로봇을 정지시킬 수 있다.
서보 로봇은 시퀀스 제어기로부터 주어지는 기준 위치신호를 받아 제어되는 기본적인 시스템을 가지고 있다. 또한 축 위치의 측정장치는 현재위치와 비례하는 피드백 신호를 제공한다. 목표위치와 현재위치와의 차이는 오차신호라 불리어진다. 이 신호는 적절한 형태로 변환되어 액추에이터로 보내어진다. 만약 오차신호가 크다면, 큰 신호가 액추에이터로 보내어져서 빠르게 움직이게 된다. 오차신호가 영 (zero) 이라면, 목표위치에 도달하였다는 의미이므로, 액추에이터에는 아무런 신호도 보내어지지 않는다. 적절한 설계가 이루어지면 이 피드백 동작은 매우 부드럽고, 신뢰성이 있는 동작을 보장한다.
보다 현대적인 제어기에서의 이러한 동작은 다음과 같이 설명될 수 있다. 실행 시작 시점에서의 제어기가 첫 번째 지령위치를 저장한 메모리에서 목표위치를 읽고, 축의 위치 측정기로부터 실제위치를 얻는다. 목표위치와 실제위치는 감산되어 오차신호로 변환된다. 그리고, 이 오차신호는 증폭되어 속도신호로 변환된다. 실제 속도신호는 타코미터 (tachometer) 와 같은 속도 측정기에서 획득된다. 목표속도와 실제속도와의 차이는 또 다른 오차신호로 사용된다. 이 속도오차는 제어기로 보내져서 제어동작을 안정하게 할 수 있게끔 신호처리가 된다. 이 제어기의 출력은 증폭되어 로봇 팔을 움직이는 액추에이터를 제어하는 데에 사용된다. 위치와 속도 피드백 신호들은 로봇 축과 직접적으로 연관된다. 그림 4 는 산업계에서 사용되는 서보 제어 로봇의 예를 보여준다.

그림 4 서보 제어 로봇의 예. 서보 제어의 특징은 작업 가능영역 내의 어떠한 위치에도 로봇을 움직여 보낼 수 있다는 것이다.
액추에이터가 머니퓰레이터의 축을 움직임에 따라, 피드백 신호들은 목표위치 데이터와 비교되어, 새로운 오차신호들을 생성하고, 이 오차신호는 로봇을 제어하는 데 다시 이용된다. 이 과정은 오차신호가 허용값 내로 근접할 때까지 계속되고, 최종적으로 축은 목표위치에서 정지하게 된다. 그 이후 제어기는 다음의 목표궤적을 메모리에 읽고, 적절한 제어를 수행하며, 전체 순서 또는 프로그램이 완료될 때까지 계속해서 같은 형태의 과정을 반복한다. 그림 5 는 서보 제어 로봇을 위한 간단한 제어루프를 보여준다.

그림 5 서보 로봇의 제어루프. 제어기는 제어의 기준이 되는 목표위치를 전송한다. 이 목표 위치와 엔코더나 타코미터와 같은 센서에 의해 측정된 실제위치와의 차인 오차신호는 전력 증폭기를 거쳐 액추에이터의 구동에 사용된다. 오차신호가 영일 때 액추에이터는 정지한다.
서보 제어 로봇의 주된 특징 중 하나는 작업 가능영역 내의 어떠한 위치에도 도달할 수 있게 제어 가능하다는 것이다. 또한 프로그램된 위치들간의 이동에 있어서 위치뿐만 아니라 속도, 가속, 감속을 제어할 수 있다. 현재의 많은 시스템들에서는 이동속도를 지령할 수 있어, 정교한 운동을 가능하게 한다. 반복 정밀도는 영으로 인식되는 오차신호의 크기에 따라 변화할 수 있다. 이러한 특징들은 지령위치간의 경로를 부드럽게 연결하기 위해 사용되기도 한다. 서보 제어 시스템은 유압, 전기 구동시스템에서 사용되어 왔으며, 최근에는 공압 구동시스템에서도 사용된다.
작업경로 생성을 위한 프로그래밍 수단으로는 수동으로 지령위치를 삽입할 수 있는 교시 펜던트 (teach pendant) 를 이용하거나, 외부제어 또는 오프라인 프로그래밍 (off-line programming) 을 사용한다. 위치 측정기의 피드백 신호 또는 말단장치 (end effector) 의 위치는 제어기인 컴퓨터의 메모리에 저장된다. 컴퓨터의 메모리 용량은 보통 수천 개의 지령위치를 충분히 저장할 수 있는 크기이다.
서보 제어 로봇의 특징들은 속도와 가속도의 제어에 따른 로봇의 부드러운 움직임에서 확연히 드러난다. 따라서, 무거운 부하의 움지임을 무리없이 제어한다든지 또는 정교한 작업의 섬세한 동작들을 가능하게 한다. 서보 로봇은 작업 가능영역 내의 어떠한 지점에라도 도달할 수 있으므로, 최대의 분해능을 지닌다. 더 나아가, 대부분의 컴퓨터 제어기들은 매크로나 서부루틴 외에도 주 프로그램들을 저장할 수 있고, 공구의 상태나, 외부신호에 따라 프로그램을 전송하는 기능도 갖고 있다. 이러한 복잡한 기능으로 인해 서보 제어 로봇은 비서보 제어 로봇보다 고가이다. 하지만, 그 뛰어난 유연성은 보다 다양한 작업들을 수행 가능하게 한다.
로봇의 전반적인 제어는 작업 흐름의 관리에서부터 경로 계획, 각종 센서 정보의 통합처리, 위치제어 지령 및 구동신호들의 제어를 망라하는 복합적인 문제를 포함한다. 이 문제를 간단하게 하고, 프로그래밍 시간을 단축하기 위한 한 가지 방법은 제어의 요소들을 각각의 단계별로 분리하여 계층적인 체계로 구성하는 것이다.
계층제어 (hierarchical control) 의 개념은 1977 년 12 월에 미국 국립표준국 (National Bureau of Standards) 에서 제안되었으며, 1981 년에 Albus 에 의해 채택되었다. 그림 6 은 계층제어의 개념을 도식적으로 보여준다.

그림 6 서보 로봇의 계층제어 구조. 이 계층구조의 최상위는 간단한 작업들로 나누어지고, 이 작업들은 다시 작업을 수행하기 위해 필요한 기본동작들로 나누어진다. 이 기본동작들은 다시 기준 (world) 좌표계를 사용한 기초적인 동작명령들로 나누어진다. 이러한 위치명령들은 로봇 관절 위치지령으로 변환되어 로봇 액추에이터의 구동신호로 사용되게 된다. 각각의 계층에서의 정확한 작업수행을 위해서는 그림 왼편에 도시된 것과 같은 센서들이 필요하다. 서보 시스템에서는 관절 액추에이터의 위치와 속도 정보가 필요하며, 정확한 좌표변환을 위해서는 모든 위치와 힘의 측정이 요구된다. 로봇의 동작을 계획하는 단계에서는 위치 또는 근접 거리를 판단하기 위해서 하위 수준의 영상처리가 필요하다. 작업 대상물의 위치와 방향을 판단하기 위해서는 보다 높은 수준의 영상처리 또는 촉각 센서가 필요하다. 장애물의 위치를 파악하고, 경로를 게획하고, 작업환경에서의 돌발적인 사건에 대응하기 위해서는 매우 높은 수준의 컴퓨터 영상처리가 필요하다.
이 시스템은 5 개의 계층을 가지고 있으며, 각 상위계층은 컴퓨터 소프트웨어 면에서는 복잡성이 증가되었음을 보여주지만, 작업 프로그램을 작성하는 면에서는 시간과 노력을 감소시켜 줌을 보여주고 있다.
첫 번째 계층은 일반 로봇의 기본적인 서보 제어를 의미한다. 이 계층에 입력되는 항목은 관절의 목표위치와 현재의 관절위치 및 속도 피드백이다. 출력은 서보 액추에이터를 구동하는 제어신호가 되는 관절의 오차신호이다.
원시기능 제어게층인 두 번째 계층에서의 출력은 첫 번째 계층의 입력이 된다. 이 제어계층은 궤적정보를 생성하고, 센서에서 피드백된 정보를 처리한다. 또한 이 계층으로 인해, 프로그래머는 다루기가 까다로운 로봇의 관절 좌표계 대신에 실제 작업좌표를 손쉽게 다룰 수 있고 문제접근이 용이한 기준 (world) 좌표계상에서 작업을 수행할 수 있게 된다 이 계층에서 사용되는 전형적인 프로그램용 명령문은 MOVE TO (X, Y, Z) 와 같은 종류이다. 계층 1 에서는 이 상위 명령문을 APPROACH, DETECT, 또는 GRASP OBJECT 와 같은 개별적인 관절 위치명령으로 해석한다. 이 명령들은 첫 번째 계층의 제어기로 보내어진다. 만약 GRASP OBJECT 명령문이 보내지면, 말단장치에서 검출된 촉각 또는 힘은 두 번째 계층의 제어기로 피드백되어, 파지동작 (grasp) 이 제대로 수행되었는지를 검증한다. 또한 그리퍼의 접근속도를 조정하기 위해 근접센서가 사용되기도 한다. 두 번째 또는 그 이상의 상위계층에서의 해석 능력을 구현하기 위해서는 디지털 제어기가 필요하다. 외부센서와의 인터페이스 기능과 명령문의 해석기능은 두 번째 계층의 특징이다.
계층 체계상의 세 번째 계층은 몇 개의 원시 명령문을 하나의 단일한 명령문으로 표현할 수 있는 기능을 가진다. GET PART A와 같은 명령문은 APPROACH A, TEST B 등과 같은 몇 가지 원시 명령문들의 조합과 동일한 의미를 가진다. 최상위 계층인 계층 5 는 MAKE K1 과 같은 시스템 명령문을 사용하여 프로그래밍 작업을 수행할 수 있도록 설계되어 있다.
예를 들어, 모델 K1 과 같은 몇 가지의 제품 모델을 조립할 수 있는 기능을 가진 부품 공급장치와 한 대의 조립용 로봇으로 구성된 조립시스템을 생각해 보자. 이 시스템의 로봇에 최종적인 명령문인 MAKE K1 이 하달되면, 시스템 제어계층 (계층 5) 은 개별적인 부품들의 검사와 조립을 수행하도록 하는 일련의 명령들을 워크스테이션 제어계층 (계층 4) 으로 보내게 된다. 워크스테이션 제어계층으로 보내어진 명령문들 중의 하나인 ASSEMBLE A는 해석과정을 통해 GET PART A와 같은 일련의 명령문들도 분리되어, 기본동작 제어계층 (계층 3) 으로 보내어진다. 이 계층에서 GET PART A 는 다시 APPROACH A, DETECT A, GRASP 등과 같은 일련의 명령들로 변환되어 원시기능 제어계층 (계층 2) 으로 보내어진다. 부품 A 의 위치정보는 초기 셋업시에 컴퓨터에 저장되어 있다. 이 정보를 이용하여 컴퓨터는 로봇의 동작을 관장하는 서보 제어계층 (계층 1) 으로 보내어지는 관절 위치명령을 생성한다.
이 5 계층을 가지는 계층구조의 로봇 제어기는 현재에는 아직 실현되지 않았지만 그 개념은 프로그래밍 시간을 단축시킬 것으로 믿어지고 있다. 미국 국립표준국에서 수행한 실험에 따르면, 세 개의 제어계층으로 이루어진 제어기를 가진 로봇의 프로그래밍 시간은 기존 제어기에 비해 2 자릿수 정도 단축되었음을 밝히고 있다.
실제적으로, 로봇의 계층구조 제어 개념은 다음과 같이 기술된다. 제어는 관절 위치 명령을 받아 구동신호를 출력하는 계층 1에서 시작된다. 계층 1의 제어루프는 관절 운동이 안정하게 제어되도록 하기 위해 대부분 위치와 속도 측정기로부터 피드백을 받는다. 이를 실현하기 위한 계층 1 제어기는 아날로그, 디지털, 또는 이 두 가지의 하이브리드 회로가 될 수 있다. 이 제어기의 구현에서는 안정도, 속도, 반복 정밀도가 가장 핵심적인 설계사양이 된다. 계층 2 제어에서는 MOVE TO (X, Y, Z) 와 같은 명령이 입력되고, 이 범용 명령문이 각각의 관절 위치명령으로 변환되어 출력된다. 계층 3 제어에서는 고수준의 명령문이 계층 2 제어에 필요한 각각의 동작 단위 수준의 명령문으로 나뉘게 된다. 예를 들어, MOVE TO (X, Y, Z) AT VELOCITY 30 INCHES/SECOND, DECELERATE AT 12 INCHES FROM OBJECT, GRASP UNTIL FORCE EQUALS 1 POUND라는 고수준의 명령문은 동작명령, 위치명령 그리고 파지명령으로 나누어지게 된다. 이 명령문을 실행하기 위해서는 관절 위치 및 속도 센서, 근접 센서, 그리고 촉각 힘 센서로부터 획득된 피드백이 필요하다.
계층 3 보다 상위에 있는 계층들은 하위계층에 필요한 명령문을 생성하기 위해 보다 복잡한 작업 명령문과 고수준의 센서 정보를 이용한다. 예를 들자면, 선행 명령문의 실행 중에라도 로봇에 잡힌 물체의 위치와 방향 정보는 반드시 알려져야 한다. 이 정보는 시각 센서에 의해 획득될 수 있다. 만약 한 종류 이상의 물체가 이용된다면, 물체의 종류를 판별할 수 있는 수단이 있어야 한다. 또한 하나의 부품과 다른 물체 및 주위환경 사이의 관계에 대한 정보가 획득되어야 한다. 만약 한 물체가 다른 물체에 의해 가로막혔다면, 이 장애물은 부품을 파지하기 전에 제거되어야 한다. 보다 고수준의 제어를 위해서는 위치명령들이 필요하다. 만약 장애물이 존재한다면, 장애물들을 회피하기 위한 방법들이 필요하다. 하나의 경로가 확정되면, 실제로 로봇이 이를 추종할 수 있는지의 여부가 반드시 검증되어야 한다. 만일 경로가 확정되어 있지 않다면 반드시 경로를 확정시켜야 한다. 사용자로부터 MAKE A WELD 와 같은 단일명령을 수령하여 이를 수행하기 위한 모든 하위명령들을 생성할 수 있는 상위계층의 제어라 할지라도 위와 같은 검증과정이 수행되어야 할 필요가 있다. 그러나, 이러한 개념을 할 수 있는 시스템을 구현하기 위해서는 보다 많은 연구가 필요하다.
현재, 로봇 제어 시스템의 하드웨어로는 일반적으로 마이크로프로세서를 기반으로 하는 제어기가 사용되고 있다. 제어기는 그림 7 과 같은 계층구조로 구성되어, 관절의 운동은 각각의 관절을 담당하는 피드백 제어 시스템에 의해 따로 제어되며, 주 제어기가 로봇 프로그램에 맞추어 모든 관절들을 통괄하여 로봇의 경로와 운동의 시퀀스를 제어하게 된다.

그림 7 마이크로프로세서를 사용하는 로봇 제어기의 계층제어 구조
조립 라인은 하나의 제어 개념이며, 현재 산업현장에서 널리 이용되고 있고, 미래에도 사용될 예정이다. 이 개념의 특징은 하나의 작업을 작은 작업들로 분할 가능하다는 것이다. 주어진 원자재를 가공하여 완성품을 만드는 데 필요한 물류처리 과정이 하나의 예가 될 수 있다. 고정설치된 산업용 로봇은 라인 추종기능 (line tracking) 에 의해 조립작업에 사용 가능하다. 라인 추종은 하나의 기계가 연속적으로 이동하는 컨베이어에 설치된 부품을 조작할 수 있는 기능이다. 라인 추종기능이 없다면, 고가이며, 고속의, 종종 무거운 부하도 담당할 수 있는 왕복 시스템의 설치가 필요하다. 이러한 왕복 시스템은 주 컨베이어 라인에서 작업위치까지 부품을 운반하고, 다시 주 라인으로 복귀시킨다. 만약 처리시간이 매우 길거나, 사용 로봇의 작업처리가 매우 제한되어 있다면, 왕복 시스템이 필요하다. 그러나, 라인 추종기능을 갖춘 로봇은 이러한 비생산적인 왕복작업을 제거하고, 생산 사이클 시간을 단축할 수 있게 한다.
산업용 로봇은 두 가지 방법으로 라인 추종에 사용된다. 이동 베이스 라인 추종 시스템에서는 로봇이 이동 베이스에 장착된다. 일반적으로 이 방법은 로봇이 주어진 부품에 대해 보다 오랫동안 작업을 할 수 있게 하지만, 고가의 베이스 이동 시스템이 필요하다. 두 번째 방법은 고정 베이스 라인 추종이다. 이 방법은 작업 대상물에 대한 로봇의 접근 가능영역을 좀더 넓게 해주고, 베이스 이동 시스템이 필요없게 된다. 라인 추종을 위해서는 특별히 고려해야 할 사항이 있다. 가장 간단한 경우로는 정확한 위치 측정기가 컨베이어에 부착되어 있고, 거리를 스위칭할 수 있는 시스템에 부품이 설치된다. 프로그램은 고정된 부품에 대해 교시된다. 이 교시 프로그램은 이동하는 부품, 심지어 이동속도가 변화하는 부품에 대해서도 수행될 수 있게 된다.
로봇이 정확도와 반복 정밀도의 측면에서 손목관절을 정확한 위치와 방향으로 움직일 수 있는 능력을 가지는 것은 거의 모든 산업현장의 응용분야에서 중요시되는 제어의 특성이다.
로봇 동작을 적절히 규정하는 로봇의 중요한 특성들은 다음과 같다.
1. 안정도 (stability)
2. 제어 분해능 (control resolution)
3. 공간 분해능 (spatial resolution)
4. 정확도 (accuracy)
5. 반복 정밀도 (repeatability)
6. 컴플라이언스 (compliance)
이러한 특성들은 서로 밀접하게 관계되므로 로봇의 설계시에 고려한다는 것은 본질적으로 복잡한 문제이다. 복잡한 상호관계는 또한 최적화를 어렵게 한다. 따라서, 이 절에서는 로봇의 6 가지 동적 특성들을 간략하게 설명하고, 관련되는 성능 특징들을 알아본다.
안정도 (stability) 는 로봇 공구 (말단장치) 의 운동에서 발행하는 진동에 관련된다. 진동이 작으면 작을수록, 로봇의 동작은 안정하다. 진동의 부정적인 영향은 다음과 같다.
1. 로봇 팔의 기계, 유압 그리고 다른 부분들에 대해 부가적인 마멸이 발생할 수 있다.
2. 같은 동작의 연속적인 반복에서 공구의 경로가 달라지게 된다. 따라서 로봇 프로그램에서의 경로와 주변 물체간의 거리를 좀더 크게 할 것이 요구된다.
3. 공구를 정확한 위치에 놓이게 하는 데 소요되는 시간이 증가한다.
4. 공구가 프로그래밍된 멈춤위치에서 오버슈트를 일으킬 수 있으므로, 시스템의 다른 물체와 충돌할 가능성이 있다.
진동은 감소 진동과 비감쇠 진동으로 구별된다. 감쇠 진동은 시간이 지남에 따라 작아져서 멈추게 된다. 비감쇠 진동은 크기가 일정하거나 커질 수 있고, 주변의 물체나 장치에 미칠 수 있는 잠재적인 위험성 때문에 매우 심각한 문제가 된다.
각각의 관절 서보들의 위치변화에 따른 관성과 중력 부하들의 변화는 로봇의 동작에 진동을 야기시킬 수 있다. 따라서 서보 액추에이터들은 위치 (때로는 속도) 오차에 대해서 넓은 동적인 범위까지도 동작해야만 한다. 서보 액추에이터들은 사용된 액추에이터가 가지는 속도와 가속도의 한계에도 불구하고 모든 상황에 신뢰성 있게 동작해야 한다. 어떤 예외적인 조건들은 관절 서보 시스템을 극단적으로 불안정하게 할 수 있다. 예를 들면, 부하가 말단장치에서 갑자기 떨어져 나간 상황과 같은 경우이다. 이 예는 하나 또는 그 이상의 관절들에 대해 중력 부하가 스텝 변화를 보인 것으로서, 잘못 설계된 로봇 팔은 진동을 일으킬 수 있다. 또한, 하나의 관절의 운동은 다른 관절들에게 관성력, 원심력 그리고 코리올리 힘 (Coriolis force) 의 다양한 조합으로 영향을 미칠 수 있다. 이러한 힘들에 대한 다른 관절들의 반작용은 원래의 관절에 힘으로 영향을 미칠 수 있고, 이것은 또 다른 진동의 잠재적인 원인이 된다. 마지막으로 제어기의 게인 (gain) 은 매우 중요한 제어 시스템의 응답특성들을 결정짓는다. 이 특성들은 시스템이 외란에 응답할 때에 보여주는 감쇠 또는 불안정성의 유형을 나타낸다. 네 가지의 일반적인 조건들이 그림 8 에 도시되어 있다. 제어기의 게인이 커짐에 따라, 응답특성은 과감쇠 (over damped) , 임계감쇠 (critically damped) , 저감쇠 (underdamped) , 그리고 약한 저감쇠의 순서대로 변화한다. 분명한 것은 저감쇠나 과감쇠 응답 모두는 오차를 최소화하고자 하는 목적을 달성하지 못한다는 것이다. 따라서 최적의 응답은 임계감쇠나 약한 저감쇠가 될 것이다. 정확하게 어떤 감쇠가 최적인지는 제어대상의 요구조건에 따라 달라지게 된다.

그림 8 로봇의 안정도와 응답 변화의 4 가지 형태 : (a) 과감쇠 응답 ; (b) 임계감쇠 응답 ; (c) 저감쇠 응답 ; (d) 약한 저감쇠 응답.
진동문제를 해결하기 위한 방안으로는 두 가지의 방법이 제안되어 있다. (1) 첫 번째 방법으로는 각각의 관절 서보들을 연속적으로 동작시키는 것이다. 수치 제어기계와 같은 몇몇 정교한 서보 시스템 설계에서는 부하의 유무에 관계없이 시작-정지와 같은 동작을 없앰으로써 진동을 방지한다. (2) 두 번째 방법으로는 관절이 경유점 위치에 도달하는 첫 번째 순간에 로봇 제어기 각각의 관절을 독립적으로 로킹 (locking) 시키는 방법이다. 또한 관절이 그 목표위치의 지정된 범위 내에 도달하면, 특수한 회로를 사용하여 관절의 운동을 감속한다. 이러한 형태의 로봇의 관절은 임의의 순서대로 로킹될 것이다. 모든 관절이 로킹되면 로봇 팔은 정지하게 되고 이후에 다음 위치로 이동할 수 있게 된다. 만약 공구의 위치오차가 진동으로 인하여 충분히 커지면, 관절 서보는 공구를 원래 위치로 복구시키기 위해 다시 동작한다. 기술적으로는, 공구의 위치가 주기적으로 (30 또는 60초 단위의 주기이지만) 변화하므로, 하나의 불안정한 형태라 할 수 있다. 그러나, 이러한 현상은 기계의 일상적인 동작의 일부분에 불과하고, 아무런 문제가 되질 않는다.
분해능 (resolution) 은 로봇 시스템 설계에 따라 결정되는 사양이며, 로봇이 작업 가능영역에서 수행하는 동작의 최소 증분단위가 된다. 이는 제어기에서 명령할 수 있는 최소한의 위치 이동량을 나타낸다고 할 수 있다. 또는, 제어 시스템이 측정할 수 있는 최소한의 위치 변화량을 나타낸다고도 할 수 있다.
머니퓰레이터에서 한 개의 관절의 단위의 분해능만큼만 차이가 있는 두 개의 위치는 인접하다 (adjacent) 고 말한다. 미끄럼 관절의 단위 위치변화는 공구가 작업 가능영역내의 어떠한 위치에 있든지 간에 등간격으로 이동한다. 따라서, XYZ 의 기하학적 구조를 가지는 머니퓰레이터는 필연적으로 전 작업영역에 걸쳐 일정한 공간 분해능을 가진다. 만약 로봇 팔이 작업영역 내의 한 장소에서 정밀한 작업을 수행하도록 교시되고, 작업 대상물의 다른 부분에서도 같은 작업을 반복해야 한다면 이러한 특성은 중요한 성능이 될 수 있다.
이와 반대로, 회전 관절의 단위 위치변화는 관절 축에서 공구의 끝점까지의 수직거리에 비례하는 간격만큼 이동하게 한다. 최종적인 공구 팁의 위치에서의 각 위치오차는 로봇 팔의 펼친 길이에 의존한다. 회전 관절이 인접 위치오 이동할 때 로봇 팔이 펼치면 펼칠수록, 공구 팁은 더 많은 거리를 이동하게 된다.
공간 분해능 (spatial resolution) 은 기계적인 부정확성을 포함한 제어 분해능이다. 공간 분해능을 결정하기 위해서는 머니퓰레이터의 각각의 관절의 범위를 제어상에서의 단위 증분치의 수로 나누게 된다.
로봇의 공간 분해능은 로봇이 작업공간을 나눌 수 있는 최소한의 이동 증분단위를 의미한다. 공간 분해능은 시스템의 제어 분해능과 로봇의 기계적인 부정확성, 이 두 가지 요소에 의해 결정된다. 1자유도의 로봇을 고려해 보면 보다 쉽게 이러한 개념을 이해할 수 있다.
제어 분해능은 로봇의 위치 제어 시스템과 피드백 측정 시스템에 의해 결정된다. 제어 분해능은 특정한 관절의 전체 운동범위를 제어기에서 지령할 수 있는 각각의 증분치의 단위로 분할하기 위한 제어기의 능력을 의미한다. 이 증분치의 지령 가능 위치 (addressable points) 로 불리어지기도 한다. 관절을 증분치 단위로 분할하는 능력은 제어 메모리의 비트 저장능력에 따라 좌우된다. 특정 관절에 대해 분할 가능하고 인식이 가능한 위치들의 개수는 2"의 식에 의해 주어진다. 여기서 n 은 제어 메모리의 비트의 개수이다.
예를 들어, 8 비트의 저장능력을 갖춘 로봇은 운동범위를 256 개의 이산 위치로 분할할 수 있다. 제어 분해능은 전체 운동영역을 증분치의 개수로 나눈 값으로 정의된다. 여기서는 시스템 설계자가 모든 증분치들의 크기를 동일하게 설계하는 것으로 가정한다.
전체 운동범위가 1.0 m (39.37in.) 인 미끄럼 관절을 가진 1 자유도 로봇을 가정한다. 이 로봇의 제어 메모리는 12 비트의 저장능력을 가지고 있다. 문제는 이 운동축의 제어 분해능을 구하는 것이다.
제어 증분치의 개수는 다음과 같이 구해진다.
제어 증분치의 개수 = 212 = 4,096
1 m 의 범위는 4,096 개의 증분치들에 의해 분할된다. 각각의 위치들은 다음과 같은 간격으로 분할된다.
1 m/4,096 = 0.000244 m 또는 0.244 mm
제어 분해능은 0.244 mm (0.0096 in.) 이다.
이 예제는 하나의 관절에 대해서만 다루고 있다. 여러 개의 자유도를 가진 로봇은 각각의 운동 관절들에 대한 제어 분해능을 가지게 된다. 전체 로봇에 대한 제어 분해능을 획득하기 위해서는 각각의 관절에 대한 분해능들들이 벡터적으로 합해져야 한다. 전체 제어 분해능은 로봇 팔과 몸체의 운동뿐만 아니라 손목의 운동까지 고려해야 한다. 몇 개의 관절이 미끄럼 관절이라 하더라도 나머지 관절들은 회전 관절들이므로 로봇의 제어 분해능을 결정하는 것은 매우 복잡한 문제이다.
로봇의 링크와 관절에 존재하는 기계적인 부정확성과 피드백 측정 시스템 (서보 제어 로봇인 경우) 은 공간 분해능을 결정하는 또 다른 요소들이다. 기계적인 부정확성은 기계구조의 탄성변형과 기어 백래시, 풀리 코드의 늘어남, 유압 작동유의 누설, 그리고 또 다른 기계적인 불완전성에 의해 발생한다. 이러한 부정확성은 로봇이 커질수록 오차의 요인이 되는 기계요소들이 커져서 더 커지게 된다. 부정확성은 또한 취급되는 부하의 크기와 로봇이 움직이는 속도, 로봇의 유지보수 상태, 그리고 다른 유사한 요소들에 의해 영향을 받는다.
로봇의 공간 분해능은 이러한 부정확성에 의해 영향을 받아 저하된 제어 분해능이 된다. 공간 분해능은 제어 메모리의 비트 저장능력을 크게 함으로써 어느 정도 향상시킬 수가 있다. 그러나, 기계적인 부정확성이 공간 분해능에 미치는 악영향으로 인해 메모리의 비트 저장능력을 크게 해도 정확성에 있어 별 영향을 미치지 못하는 한계점이 존재한다. 그림 9 는 로봇의 정확도가 로봇의 공간 분해능의 절반 크기임을 보여준다.

그림 9 기계적인 부정확성을 확률분포로 표시할 때의 정확도와 공간 분해능의 도해
로봇의 정확도 (accuracy) 는 로봇이 실제로 제어되어 이동한 위치와 프로그램상에 지시된 위치와의 차이를 나타낸다. 즉, 정확도란 작업 가능영역 내에서 요구되는 목표점에 손목의 위치와 방향을 정확하게 놓을 수 있는 로봇의 능력을 말한다. 로봇의 정확도는 공간 분해능의 개념으로 정의할 수 있다. 왜냐하면, 주어진 목표점에 정확히 도달하는 능력은 로봇이 관절들의 운동범위에 대한 제어 증분치를 얼마나 조밀하게 설정할 수 있느냐 하는 것에 따라 좌우되기 때문이다. 가장 최악의 경우는 목표점이 두 개의 인접한 제어 증분치 사이에 놓여져 있는 경우이다. 로봇의 정확도를 저해하는 기계적인 부정확성을 무시하면, 가장 최악의 경우를 가정하여 정확도를 제어 분해능의 절반 크기로 정의할 수 있다. 이 관계는 그림 10 에서 보여진다.

그림 10 기계적인 부정확성이 없다고 가정할 때의 정확도와 제어 분해능의 도해
기어 백래시, 링크의 변형, 작동유의 누설 그리고 다른 여러 가지의 오차요인들로 인해 기계적인 오차가 발생한다.
정확도는 목표점이 2 개의 제어 위치점 사이의 한가운데에 놓이는 경우가 되는 가장 악조건을 고려하여 정의된다. 이 정의는 로봇이 작업 가능한 전영역에 걸쳐 정확도가 동일함을 의미한다. 그러나, 실제적으로는 로봇의 정확도는 여러 가지 요인에 의해 영향을 받는다. 첫째, 정확도는 작업영역에 따라 변화하며, 작업 가능영역의 바깥쪽에서는 정확도가 떨어지고, 로봇의 베이스에 가까울수록 정확도가 좋아지는 경향을 보인다. 이 현상은 로봇 팔이 길 게 뻗을수록 기계적인 부정확성이 커지는 데에 기인한다. 작업 가능영역에서의 위치에 따른 로봇의 정확도 등급을 나타내기 위하여 오차지도 (error map) 라는 용어가 사용된다. 두 번째로 운동 사이클이 한정된 작업영역에 제한되어 있다면, 정확도는 향상된다. 제한적인 운동범위에서라면, 로봇의 훈련을 통해, 기계적인 오차를 줄일 수가 있기 때문이다. 한정된 작업영역에서 로봇이 특정한 기준점으로 이동하는 능력은 종종 국부 정확도라고 불리어진다. 로봇의 전체 작업영역에 대해 평가된 정확도는 광역 정확도라고 불리어진다. 정확도에 영향을 미치는 세 번째 요인은 로봇이 운반하는 부하이다. 무거운 작업부하일수록 로봇 링크기구의 더 큰 변형을 초래하므로, 정확도가 떨어진다.
반복 정밀도 (repeatability) 는 로봇이 교시된 위치에 한번 도달한 후에 다시 그 위치로 반복하여 도달시키는 경우에 그전 위치와 얼마나 일치하는가를 나타내는 로봇의 능력이다. 반복 정밀도는 분해능과 로봇 요소의 부정확성에 영향을 받는다. 반복 정밀도는 단기와 장기 반복 정밀도의 두 가지로 분류된다. 장기 반복 정밀도는 수개월에 걸쳐 동일한 작업의 반복이 필요한 로봇 응용분야에 필요한 사양이다. 장기간에 걸쳐 사용하는 경우, 반복 정밀도에 영향을 미치는 로봇 요소의 마모 및 노화특성이 필히 고려되어야 한다. 새로운 작업을 위해 로봇이 수시로 재교시되는 로봇 응용에서는 단기 반복 정밀도가 중요하다. 단기 반복 정밀도는 시스템을 그고 켤 때의 과도 조건뿐만 아니라, 제어환경에서의 온도변화 등의 영향을 받는다. 단기 및 장기 반복 정밀도에 영향을 미치는 요인으로는 드리프트 (drift) 등이 있다.
관절위치 대신 공구위치를 다루는 컴퓨터 제어 머니퓰레이터는 좋은 반복 정밀도를 얻기가 어렵다. 왜냐하면, 세 가지의 부가적인 데이터 계산과정이 필요하기 때문이다. (1) 여러 개의 관절위치를 공구위치로 변환하고 저장한다 (순기구학 해) ; (2) 병진, 회전, 스케일링과 같은 유용한 방법으로 공구위치를 변형한다; (3) 변형된 공구위치를 다시 각각의 관절위치로 변환한다 (역기구학 해) . 순기구학과 역기구학 해를 구하기 위해 사용되는 기구학 공식들은 머니퓰레이터의 설계정보를 정확하게 반영해야만 한다. 이 계산의 정확성은 다음의 관절 파라미터 값들의 정확성에 따라 결정된다: (1) 관절의 인장과 회전, (2) 링크 길이, (3) 연속되는 관절간의 오프셋 거리, (4) 연속되는 관절 축간의 각도.
머니퓰레이터의 반복 정밀도는 다음의 방법으로 측정된다. 머니퓰레이터는 제어 시스템에 의해 기준위치에서 말단장치 중심의 공칭위치로 알려진 지정된 두 번째 위치로 이동된다. 공칭위치와 말단장치 중심의 실제 위치간의 차이가 측정되고 저장된다. 이 차이값은 그림 11 에 보이듯이 δ로 표시된다.

그림 11 반복 정밀도의 실험
많은 반복실험을 통해 구해진 차이값 중에서 최대값 (δmax) 이 제작사에서 제공하는 반복 정밀도 수치가 되며, 일반적으로 ±δmax 로 표시된다. 이러한 실험에서 얻어진 반복 정밀도는 실세 사용자가 기대할 수 있는 정확도에 대한 대략적인 지침으로서만 사용 가능하다. 이는 사용자가 실험에 사용된 기계가 아닌 다른 기계를 받게 되기 때문이다. 또한, 제작사는 공칭치수로 이루어진 모델에 의존하므로, 실제 로봇의 치수정보는 자체의 로봇 제어기에 내장되어 있지 않다. 따라서, 기준위치에서 마지막 위치로 이동하는 실제 운동은 제작사의 실험과는 다를 수가 있다. 그외의 다른 중요한 요인들에는 환경조건들, 기계구조의 강성, 그리고 모델마다 다소 차이가 있을 수 있는 로봇의 구동계 및 동력 전달계의 제작 정밀도가 있다. 제작사에서는 실제 취급 가능한 부하보다 작은 값을 정격부하로 채택함으로써 반복 정밀도를 향상시킬 수도 있다.
또한 반복 정밀도에 따른 정확도는 간단한 로봇인 경우에는 수백분의 일 인치 정도에서부터 정밀 조립 또는 미소 부품을 다루는 로봇을 위한 수천분의 일 인치 정도까지의 등급이 있다. 프린트 회로기판을 검사하는 로봇인 경우에는 말단장치가 기판을 충분히 들어올릴 수 있을 정도로 접근해야 하고, 기판을 검사장비의 고정구에 상당히 정확하게 설치할 수 있어야 한다. 이 작업은 천분의 수 인치의 정확도를 요구할 수 있다. 이보다 못한 정확도를 가진 로봇으로 적절하게 작업할 수 있지만, 이를 위해서는 기판과 말단장치간의 안내기구가 필요하다. 일반적으로 이러한 추가장비를 정밀도가 떨어지는 로봇에 부착하는 것은 정확도가 높은 고가인 로봇을 채용하는 것보다 비용이 더 많이 든다. 그림 12 와 13 은 로봇의 반복 정밀도와 정확도를 설명한다. 현재 널리 사용되는 로봇들에 대해 로봇 제작사들의 매뉴얼에서 임의로 발췌한 반복 정밀도의 데이터들을 표 1 에 정리하였다.

그림 12 반복 정밀도와 정확도의 도해

그림 13 정확도와 반복 정밀도의 차이
표 1 로봇의 부하 용량과 반복 정밀도
|
부하 용량 |
반복 정밀도 (±) |
||
|
파운드 |
킬로그램 |
인치 |
밀리미터 |
|
5 14 22 35 66 110 132 150 176 200 264 |
2.2 6 10 16 30 50 60 68 80 90 120 |
0.004 0.004 0.008 0.001 0.002 0.020 0.020 0.010 0.020 0.010 0.040 |
0.10 0.10 0.20 0.03 0.05 0.50 0.50 0.25 0.50 0.25 1.00 |
컴플라이언스 (compliance) 는 로봇 머니퓰레이터로 하여금 정렬이 되지 않은 부품들도 다룰 수 있게 하는 기능이다. 이 기능은 부품들간의 재밍 (jamming) , 쐐기박기, 마멸 현상을 방지해 주므로 조밀한 부품 조립작업에 필수적이다. 이 기능을 위해 적용되는 힘은 머니퓰레이터에 부착된 공구가 작업 대상물을 누를 (비틀) 때 발생하는 반력 (토크) 이 될 수도 있고, 작업 대상물이 공구를 누르는 (비트는) 힘 (토크) 이 될 수도 있다. 높은 컴플라이언스는 작은 힘에도 반응하여 공구가 크게 움직임을 의미하며, 이때 머니퓰레이터는 스폰지나 스프링처럼 탄력을 갖게 된다. 만약 공구가 거의 움직이지 않는다면, 컴플라이언스가 낮음을 의미하고, 이러한 머니퓰레이터는 강성으로 불리어진다.
컴플라이언스는 적절하게 측정하기가 난해한 성질의 양이다. 이상적인 경우라면 외란과 위치변화간의 관계가 선형 (위치변화와 회전의 힘 또는 토크에 비례한다) 이고; 등방성 (적용되는 힘의 방향과는 관계없다) 이며; 대각화 (위치변화와 회전은 힘 또는 토크가 같은 방향으로만 적용될 때 발생한다) 되고; 시불변이며; 공구의 위치, 방향, 속도에는 무관하다.
실제 머니퓰레이터의 컴플라이언스는 위 내용의 어느 것에도 해당되지 않는다. 실제에서는 비선형이며 시간과 머니퓰레이터의 위치와 운동에 따라 변화하는 비등방성의 탠서량이다. 컴플라이언스는 한 방향의 힘이 다른 방향의 위치변환 또는 회전까지 유발하므로 텐서이다. 토크는 임의의 축 방향의 회전 또는 임의의 방향의 위치변화를 유발한다. 6 × 6 행렬은 컴플라이언스 탠서를 표현하는 데 유용하다. 컴플라이언스는 온도변화와 이에 따른 유압 작동유의 점성 변화 등으로 인해 시간에 따라 변화한다. 적용되는 힘과 토크의 주파수도 컴플라이언스에 영향을 미칠 수가 있다. 예를 들자면, 한 머니퓰레이터가 2 Hz 의 주파수에서는 높은 컴플라이언스를 보이지만, 이보다 작은 주파수의 외란에는 낮은 컴플라이언스를 가질 수 있다.
컴플라이언스는 히스테리시스 (hysteresis) 특성을 가질 수 있다. 예를 들자면, 유압 머니퓰레이터 중에 동작을 멈출 때 서보가 꺼지도록 설계된 종류가 있다. 이 경우는 모든 서보 밸브가 닫히게 되므로, 컴플라이언스는 유압호스에 갇힌 비압축성 유압 작동 유의 체적과 유압호스 자체의 탄성에 따라 결정되는 값을 가진다. 그러나, 만약 공구에 작용한 외력이 커서, 관절들이 유지할 수 있는 위치범위보다 많이 움직여야 한다면, 모든 관절의 서보들이 다시 켜져야 한다. 이때 컴플라이언스는 완전히 다른 값으로 변화된다 (어떤 면에서는 보다 강성을 지닌 값이 될 수 있다) .
유압과 전기 머니퓰레이터 두 가지 모두 복잡한 컴플라이언스 특성을 가진다. 전기 머니퓰레이터에서는 모터가 기계적인 커플링을 통해 관절에 연결된다. 커플링과 모터 자체에서의 부착마찰과 미끄럼 마찰은 공구 팁에서 측정되는 컴플라언스에 미지의 영향을 미칠 수가 있다. 특히 어떤 종류의 커플링은 역구동이 어려운 경우가 있다. 이를테면 이송나사의 너트에 힘을 가해도 (역구동) 이송나사가 회전하지 않는다 (나사 피치가 매우 느슨하거나, 나사산과 너트 사이에 볼베어링을 사용하여 마찰을 줄인 경우에는 회전한다) . 그러나 이송나사를 회전시켜 너트를 움직이게 하는 것은 손쉬운 작업이다.
대부분의 머니퓰레이터들은 주어진 환경상에 놓여 있는 작업 대상물의 실제 위치나 물체가 로봇 팔 또는 공구에 미치는 반력에 상관없이 맹목적으로 목표점으로 움직인다. 이러한 관점에서 보면, 개루프 시스템으로 동작한다고 할 수 있다. 이 같은 경우에는 주위의 물체들보다 낮은 컴플라이언스가 유리하다. 왜냐하면, 낮은 컴플라이언스로 인해 물체와의 접촉시에 고주파수의 진동을 발생시키고, 이 고주파수 외란은 전체 시스템의 응답에 영향을 주지 않고 여과되어 제거될 수 있기 때문이다. 일반적으로 서보밸브와 구동기들은 상대적으로 낮은 대역 (1 ~ 2 Hz) 을 가지므로 이러한 여과동작은 손쉽게 이루어진다.
공구에 가해지는 힘과 모멘트를 측정하는 촉각센서를 사용하면 머니퓰레이터가 물체의 위치를 추적하여 찾아낼 수가 있다. 그러나, 만약 측정위치에서의 컴플라이언스가 지나치게 낮다면 이러한 경우에라도 힘 피드백 제어 시스템에 진동이 발생할 수 있다. 로봇이 어떤 특정한 작업에 요구되는 컴플라이언스를 가질 수 있는지를 확실하게 예측하기 위해서는 서보 시스템의 설계를 조사하여야 한다. 이를 위해서는 머니플레이터에 공구를 부착하여 실제로 실험을 해보는 수밖에 없다.
대부분의 산업용 로봇들은 구매자의 요구사항에 따라 주문제작된다. 이에 대처하는 한 가지 방법은 모듈화된 요소를 사용하여 필요한 형태의 로봇으로 조립하는 것이다. Mack Corporation 사는 6 자유도 직교 로봇을 구성할 수 있는 9 개의 기본적인 요소들을 공급하고 있다. 이 9 개의 기본요소들은 그림 14 에서 보여지듯이 그리퍼, 어댑터 (adapter) , x 축, y 축, z 축 이송장치, 롤 (roll) , 피치 (pitch) , 요 (yaw) 회전장치, 그리고 위치 증가장치로 구성된다.

그림 14 Mack Corporation 사의 모듈화된 로봇 시스템의 기본요소들. 이 요소들은 서로 결합되어 갖가지 다른 설계의 직교 로봇들을 구성하게 된다. 이 로봇 요소들의 동력원은 공압 또는 전기이다. 최대 부하용량은 5 pound 이다. 동력 시스템과 제어기가 결합된 최종적인 로봇은 하나의 응용에 적합하도록 주문 설계된 완전한 로봇이 될 수 있다. (Mack Corporation 의 승인하에 게재)
그리퍼들은 크기별로 4 가지 종류를 제공하고 있으며, 형태별로는 외부 또는 내부의 물체를 잡기 위해 손가락 부분이 2 개인 것과 3 개인 것이 있고, 손가락 부분이 특수한 형태로도 쉽게 변형시킬 수 있는 유연한 속이 텅빈 구조로 된 것도 있다. 크기는 재봉용 골무의 2 배 정도의 작은 크기에서부터 사람의 손 정도의 크기까지 있다. 모든 단위요소들은 4 방향 밸브회로에 의해 제어되는 복동 실린더를 원동력으로 하여 동작한다. 손가락은 유압에 의해 열리고 닫힌다. 유압 또는 공압 사용시 최대 작동압력은 150 psi 이다. 그러나 대부분의 산업현장에서의 안정한 동력원으로서 80 psi 의 공압을 사용한다. 80 psi 의 압력에서는 모델의 크기에 따라 5 에서 50 pound 까지의 쥐는 힘이 발생한다.
그리퍼는 여러 가지 방향으로 설치 가능하다. 가장 간단한 방법은 우선적으로 요구되는 운동선상에 그리퍼를 설치하는 것이다. 이러한 설치를 용이하게 하기 위해 다양한 어댑터가 지원된다. 다음으로 고려해야 할 요소는 이송장치이다. 먼저 x축 이송장치는 직선운동을 위한 공압 실린더이다. 이 실린더의 특징은 티스톤의 회전이 없고, 멈춤위치를 자유로이 조절할 수 있다는 것이다. 또한 x축 이송장치는 y 축 및 z 축 이송장치와 결합할 수 있다. 이 이송장치는 공압에 의해 구동될 수 있고, 간단한 공압 논리회로 내지는 프로그래머블 제어기나, 보다 정교한 운용이 가능한 컴퓨터에 의해 제어될 것이다. 회전장치 또한, 모듈화된 시스템에 있어서 핵심적인 요소이다. 회전장치들은 비서보이며, 공압으로 구동되며, 롤, 피치, 요 운동을 위해 90 도 또는 180도의 회전을 가지는 날개 구동식 유닛이다. 조절 가능한 멈춤위치들로 인하여 정밀한 각도제어를 수행할 수 있다.
기본요소들을 결합하여 로봇을 구성하는 방법으로 서로 다른 많은 설계들이 존재할 수 있으며, 그림 15 에 그 예들을 보이고 있다. 다양한 요소들의 결합으로 6자유도의 직교 로봇이 구성될 수 있으며, 이 로봇은 5 pound 의 적재하중 (payload) 을 가지며 비서보로 동작한다. 제어기 또한 제공된다. 그러나, 명심해야 할 것은 여기서 설명하는 모듈화된 로봇 요소는 고정된 시퀀스를 가지는 비서보 위치제어장치라는 점이다.

그림 15 다양한 설계방식에 따른 Mark Corp. 의 로봇 요소들의 결합
제어시스템은 개루프와 폐루프의 두가지 종류로 분류된다. 개루프 제어시스템 (비서보) 에서는 출력된 결과가 입력 정보의 일부로서 사용되질 않는다. 폐루프 서보제어 시스템에서는 명령을 수행함에 있어서의 오차를 수정하기 위해 시스템의 출력을 입력의 일부로서 사용한다.
계층적인 제어는 컴퓨터 프로그래밍과 동시에 온라인의 산업용 로봇을 제어하는 것을 가능하게 해준다. 계층적인 시스템에서 연속되는 작업들의 해석은 상위 계층의 선택에 좌우된다. 라인 추종은 로봇이 움직이는 시스템에 설치된 부품들에 대한 작업을 성공적으로 수행하기 위해 필요한 로봇의 기능이다.
로봇이 정확도와 반복 정밀도를 가지고 로봇 손목 끝단의 위치와 방향을 정확히 맞추는 것은 제어의 중요한 역할이다. 로봇의 운동을 규정하는 중요한 특성들에는 다음과 같은 것들이 있다.
1. 안정도 (stability)
2. 제어 분해능 (control resolution)
3. 공간 분해능 (spatial resolution)
4. 정확도 (accuracy)
5. 반복 정밀도 (repeatability)
6. 컴플라이언스 (compliance)
고정된 시퀀스, 비서보 위치 제어장치를 가지는 6 자유도의 로봇을 구성할 수 있는 모듈화된 로봇 요소들이 상용화되어 있다.