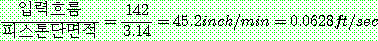
로봇 기술
로봇공학 : James G. Keramas 저서, 이만형. 고경철. 노태정. 박희재. 부광석. 안병하. 이민철. 정원지. 제우성 공역, 사이텍미디어, 2000 (원서 : Robot Technology Fundamentals, Thomson Learning, 1999) , Page 23~48
로봇 기술은 공작기계와 컴퓨터 응용 기술의 결합으로서 간주되는 응용과학이다. 로봇 기술은 기계설계, 제어이론, 마이크로전자, 컴퓨터 프로그래밍, 인공지능, 인간요소와 생산이론과 같은 넓은 분야를 포함한다. 로봇의 작업과 행동을 개선하기 위해서는 이러한 모든 분야에 관한 연구와 개발이 진행되어야 하며, 현재 진행되고 있다.
로봇 기술을 설명하기 위해서는 로봇을 구성하고 작업하는 방법에 대한 각종 기술적인 사항들을 정의하는 것이 필요하다. 이를 위하여 다음과 같은 토픽들을 논의한다.
이러한 토픽들이 비록 이 책의 뒷부분에서 자세하게 논의되겠지만, 다음의 간결한 설명은 독자들이 이러한 주제의 실질적인 특성과 친밀하도록 하는 데 도움이 된다.
산업용 로봇의 개발은 자동화 장치의 논리적 진화를 의미하며, 고정된 자동화와 인간 노동의 특성들을 잘 결합하는 작업이다. 로봇은 고정된 자동화와 구별되는 유연성의 정도에 따라 전문화된 공작기계로도 생각할 수 있다. 센서장치를 추가함으로써 로봇은 작업환경에 적응하는 능력과, 작업조건의 변화에 따라서 동작을 변경하는 능력을 가질 수 있다. 산업용 로봇은 점점 더 고성능 (smarter) 기계 작업자가 되고 있으며, 가치가 있는 생산-개선 공구로서 현재 폭넓게 받아들여지고 있다.
산업용 로봇을 기계 또는 기계적 팔로서 생각하는 것은 타당하지만, 기계적인 형태의 인간으로 생각하는 것은 부적절하다. 로봇은 마루, 기계, 천장, 벽에 체결되거나, 기계적 손 자체에 부착되며, 반복적인 작업을 하도록 훈련된 기계적인 팔이다. 로봇은 고정된 자동화와 인간 노동의 전문성 및 유연성과 연관된 능력 사이의 간격을 채운다.
로봇은 기계이기 때문에 단순히 많은 이익을 준다. 로봇은 시끄럽거나 덥거나 또는 위험한 환경에서 인간 작업자에게 악영향을 주는 피로감, 불편함, 지루함 또는 비슷한 인자 등에 민감하지 않다. 로봇은 위험하고 더럽고 반복적인 작업이 필요한 경우에도 작업을 잘 수행할 수 있다.
로봇은 작업을 수행하기 위하여 기계적 팔 (arm) 을 움직이는 능력을 갖고 있다. 로봇의 손이나 작업 공구가 모든 방향으로 닿을 수 있는 최대의 점들을 작업영역 (work envelope) 이라고 한다. 로봇의 운동 특성은 기계적 설계에 의존하여 변한다. 로봇에는 5 가지의 뚜렷한 디자인 형상이 있으며, 이것은 뒤에 로봇 해부학에서 논의될 것이다.
일단 로봇의 손, 즉 말단장치 (end effector) 가 로봇의 공구 장착판 (tool-mounting plate) 에 부착되면 로봇은 작업공간과 인터페이스된다. 말단장치, 즉 EOAT (end-of-arm-tooling) 란 그리퍼 (gripper) , 공구, 특별장치 등과 같이 실제로 작업을 수행하는 로봇 팔에 부착된 고정구 (fixture) 를 의미한다. 주어진 속도로 최대 중량을 움직이는 능력을 로봇의 적재하중 (payload) 이라고 정의하며, 1b 또는 kg 으로 표시한다. 다른 말로는, 적재하중은 로봇이 똑같은 정밀도로써 반복적으로 위치에 도달할 수 있게 설계된 최대하중을 의미한다.
로봇의 팔을 완전히 뻗은 상태에서 팔 끝이 움직일 수 있는 최대 속도가 속도 (velocity) 이며, in./sec 또는 mm/sec 로서 표시한다. 속도는 2 가지 형태가 있는데, 그것은 가감속율 (acceleration/deceleration) 과, 비틀림 회전율 (slew rate) 이다. 가감속율은 정지상태로부터 원하는 최대 속도까지 도달하는 데 걸리는 시간과, 최대 속도에서 정지하기까지 걸리는 시간을 의미한다. 비틀림 회전율은 로봇이 최대 속도에 도달했을 때의 속도이다.
사이클 타임 (cycle time) 은 로봇이 주어진 물체를 주어진 높이에 들어올리고 주어진 거리까지 이동시켜 내려서 놓고 출발점에 다시 돌아오는 1 사이클을 완료하는 데 걸리는 시간이다.
정확도 (accuracy) 는 로봇이 제어명령을 받자마자 말단장치를 공간상의 특정위치에 도달시킬 수 있는 정확성의 정도를 의미한다. 반복 정밀도 (repeatability) 는 이전에 정의된 위치까지 반복하여 똑같이 갈 수 있는 로봇의 능력이라고 간주한다. 로봇의 분해능 (resolution) 은 로봇이 움직일 수 있거나 제어 시스템이 측정할 수 있는 최소한의 위치의 증분 변화이다.
크기 (size) 는 로봇의 기하학적 크기이며, 그것은 용량과 능력에 영향을 준다. 겐트리 크레인 (gantry crane) 처럼 큰 로봇부터 소금 입자처럼 작은 로봇이 있으며, 후자는 집적회로와 컴퓨터 칩을 만드는 데 사용된 것과 동일한 공정인 미세가공기술 (micromachining) 에 의해 만들어진다. 가벼운 조립 작업용의 로봇들은 인간 대신에 대체된 로봇으로 산업용 로봇의 크기, 형상과 능력에 있어서 폭넓게 변한다. 모든 로봇은 4개의 기본적인 구성부품으로 구성된다.
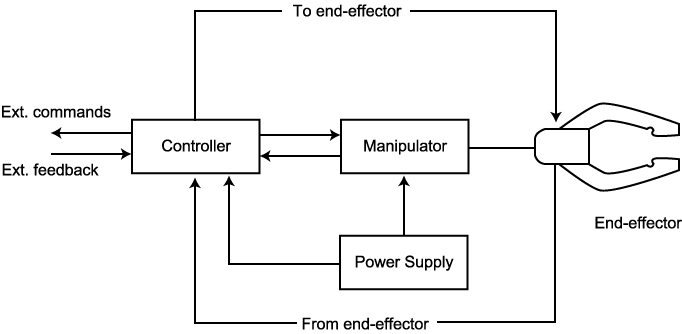
가장 복잡한 로봇이라도 몇 가지 기본적인 부품들로 나눌 수 있다. 이 절은 산업용 로봇을 구성하는 부품들의 개요를 설명한다. 또한 이러한 부품과 관련한 용어를 도입하고 그들의 출처를 설명한다. 그림 1 에서 보는 바와 같이 산업용 로봇의 기본 구성부품은 머니퓰레이터 (manipulator) , 말단장치 (end effectors) , 동력 공급장치 (power supply) 과 제어기 (controller) 이다. 그림 2 는 전형적인 산업용 로봇에서 이러한 4가지 구성부품들의 관계를 확실하게 나타낸다.
그림 1 산업용 로봇의 기본 구성부품
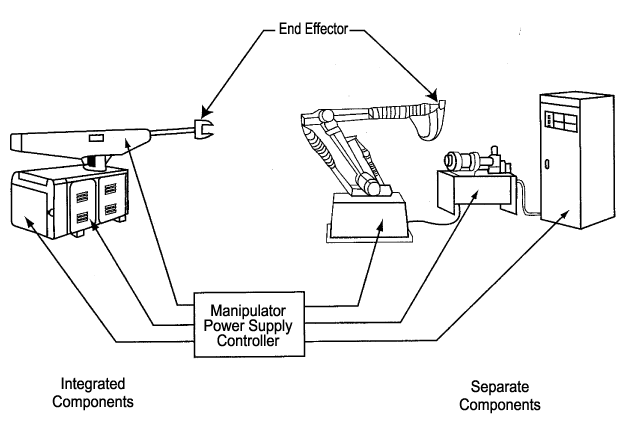
그림 2 통합과 비통합 구성부품을 가진 산업용 로봇
로봇의 팔인 머니퓰레이터는 로봇이 작업을 할 수 있도록 여러 가지 방향으로 동작이 가능한 축과 이에 연결된 관절들로 이루어져 있다. 말단장치는 그리퍼 (gripper) , 공구, 특별한 장치 등과 같이 로봇의 팔에 부착된 고정물이며, 실질적인 작업을 수행한다. 동력 공급장치는 로봇 액추에이터에 의하여 운동으로 변환되는 데 필요한 에너지를 공급하고 조절하며, 동력원으로는 전기, 공압 또는 유압이 사용된다. 제어기는 로봇의 운동과 시퀀스들을 제어하며, 감독하는 역할을 한다. 또한 제어기는 역시 로봇에서 필요한 입력을 받아 외부 인터페이스로 출력을 보내는 역할도 한다.
머니퓰레이터는 인간의 팔과 유사한 동작을 제공하는 기계적인 장치이다. 그것의 주요 기능은 팔 끝에서 공구가 원하는 작업을 할 수 있도록 특별한 로봇의 동작을 제공하는 것이다. 로봇의 움직임은 일반적으로 팔과 몸체 (어깨와 팔꿈치) 운동, 손목관절 운동의 2 가지 종류로 나눌 수 있다. 이러한 2 가지 동작과 연관된 각각의 관절 (joint) 운동도 자유도 (degrees of freedom) 로서 언급될 수 있다. 각 축은 1 개의 자유도와 같다. 전형적으로 산업용 로봇은 4 ~ 6 자유도를 갖는다. 손목 관절은 3 가지 운동, 즉 피치 (pitch) , 요 (yaw) , 롤 (roll) 운동에 의해 특정한 방위를 갖고서 공간에 위치할 수 있다. 피치, 요와 롤의 관절들은 방위 좌표축 (orientation axis) 이라고 불려진다. 그림 3 은 로봇의 손목과 관련한 것으로서 이러한 3 가지 동작을 보여준다.
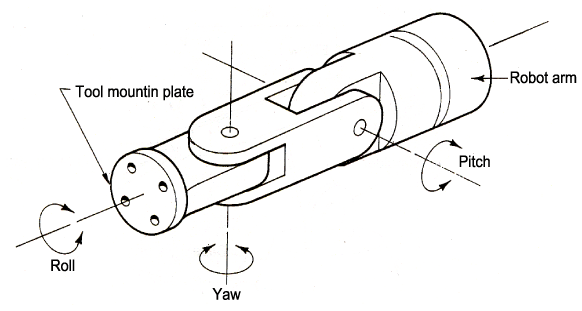
그림 3 로봇의 손목과 관련한 3 자유도
따라서 머니퓰레이터는 물리적으로 작업을 수행하는 로봇의 일부분이다. 머니퓰레이터가 구부리고 미끄러지고 회전하는 점들은 관절 또는 위치 좌표축 (position axis) 으로 불리어진다. 머니퓰레이터는 링크, 기어, 액추에이터와 피드백 기구와 같은 기계적 장치를 사용함으로써 실행된다. 기준 좌표계 (world coordinate system) 는 절대적인 기준 좌표계로서 머니퓰레이터 내에 고정된 위치로서 인식된다. 그림 4 는 기준 좌표계의 위치를 나타낸다. 주행의 x 축의 머니퓰레이터가 안쪽 바깥쪽으로 이동하고, y 축 운동은 머니퓰레이터가 옆 방향으로 이동하며, 또한 z 축 운동은 머니퓰레이터가 아래위로 이동한다.
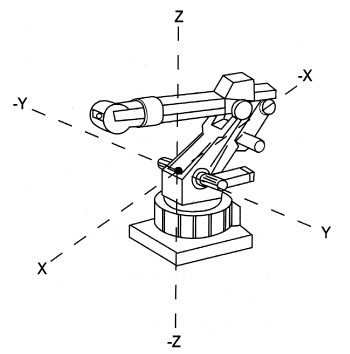
그림 4 관절형 머니퓰레이터의 기준 좌표계
로봇 머니퓰레이터의 기계적 설계는 그것의 작업 영역과 운동 특성에 직접적으로 관계가 있다. 그림 5 는 머니퓰레이터의 부품 나타낸다.
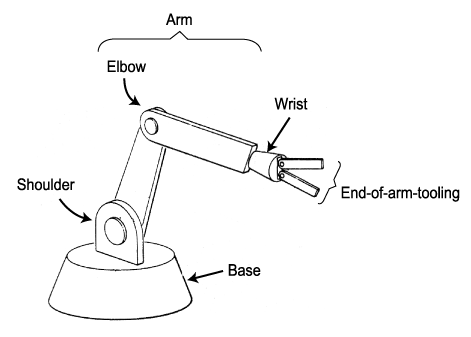
그림 5 머니퓰레이터의 부품
공구 (tool) 또는 장치가 로봇의 기계적 팔에 부착되면 로봇은 생산기계가 될 수 있다. 로봇의 공구는 몇 개의 이름들로 불리어진다. 가장 자주 사용되는 용어가 말단장치 (end effector) 이나, EOAT (end-of-arm-tooling) 이라는 말도 산업과 책에 일반적으로 사용된다. 만약 말단장치가 그림 6 에서의 로봇에서와 같이 기계적으로 열리고 닫히는 장치라면, 그것은 그리퍼 (gripper) 라 불리어진다. 만약 말단장치가 그림 7 에서의 로봇과 유사하게 공구 또는 특별한 부착물이라면 그것은 공정 공구 (process tooling) 라고 불리어진다.
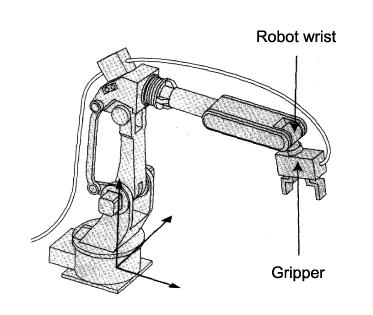
그림 6 전기적으로 제어되는 산업용 로봇 Motoman-SK16 의 6 자유도와 그리퍼를 나타낸다. 이 로봇은 용접, 조립 및 재료 가공용으로 설계된 관절형 로봇이다. (Motoman, Inc. 의 승인하에 게재)
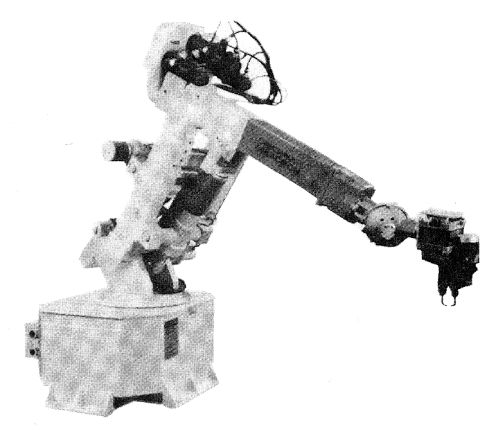
그림 7 산업용 로봇 Cincinnati Milacron T3 776 은 손목과 공구를 보여준다. 이 로봇은 중량물 공정의 응용에 사용되도록 설계되었다.
작동의 형태에 따라서 종래의 말단장치는 다음과 같은 다양한 장치와 공구가 부착된다.
그림 8 은 다양한 작업을 수행하기 위하여 말단장치에 부착된 다양한 장치와 공구를 보여주고 있다.
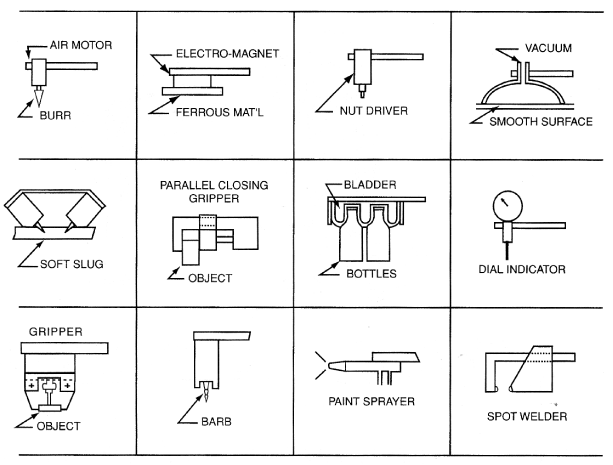
그림 8 다양한 작업을 수행하기 위하여 말단장치에 부착된 다양한 장치와 공구 (Mack Corp. 의 승인하에 게재)
공구 중심점 (TCP: tool center point) 은 좌표계의 원점이거나 로봇 팔에 부착된 공구의 동작점이다. 좌표계의 원점은 머니퓰레이터의 공구 장착판 위에 위치한다는 것을 그림 9 에서 볼 수 있다. 이러한 위치로부터 x, y, z 축의 방향을 알 수 있다. 머니퓰레이터의 모든 이동은 공간상의 이 위치로부터 기준이 된다. 그림 10 에서는 공구가 공구 장착판에 설치되었다. 따라서 좌표계의 원점은 TCP 인 새로운 위치로 이동한다.
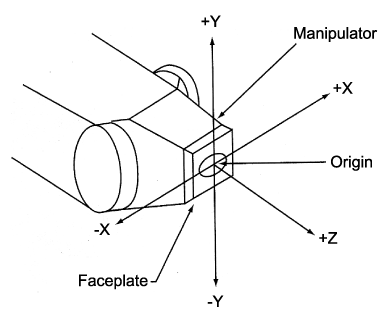
그림 9 좌표계의 원점은 머니퓰레이터의 공구 장착판 중심에 위치한다.
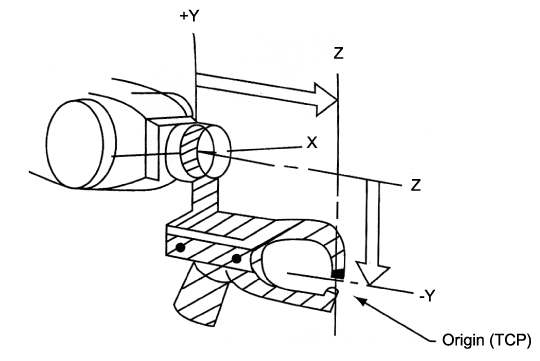
그림 10 좌표계의 원점은 머니퓰레이터에 공구의 추가로 인하여 변경된다. 이러한 새로운 원점을 TCP 라고 부른다.
말단장치는 특별한 응용분야의 요구사양을 충족시키기 위하여 일반적으로 고객의 주문으로 만들어진다. 기계적 그리퍼가 가장 일반적으로 사용되며, 2 개 또는 그 이상의 손가락 (finger) 을 장착하고 있다. 특정한 응용에 적합한 말단장치의 선택은 작업하중, 환경, 신뢰성과 비용과 같은 요인들에 의해 의존한다. (5 장에서는 말단장치의 분류, 선택, 응용과 함께 여러 가지 종류의 말단장치에 대하여 알아본다.)
동력 공급장치 (power supply) 의 기능은 로봇이 조작되는 데 필요한 에너지를 공급하고 조절하는 것이다. 3 가지의 기본적인 동력 공급원은 전기 (electric) , 유압 (hydraulic) , 공압 (pneumatic) 이다.
전기는 동력의 가장 일반적인 근원이고, 산업용 로봇에 가장 널리 사용된다. 그 다음으로는 공압 동력이고, 그 다음은 유압 동력이다. 어떤 로봇 시스템들은 3 가지 동력의 조합을 필요로 한다. 예를 들면, 그림 11 의 로봇은 첫 번째 3 축에는 유압이, 마지막 3 축에는 전기 동력이, 말단장치에는 공압이 필요하다. 이러한 로봇은 Binks 사에 의해 제조되었고, 스프레이 도장 (spray painting) 작업에 적용된다.
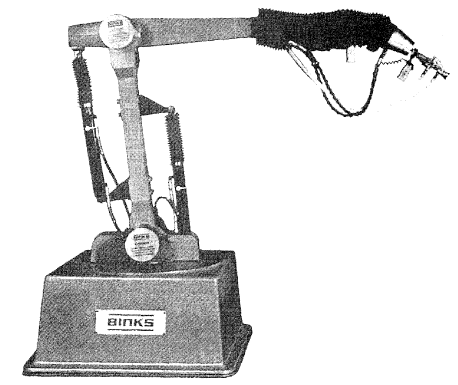
그림 11 Binks Manufacturing Co. 의 로봇 모델 88-800 : 첫 번째 3 축에는 유압 동력, 마지막 3 축에는 전기 동력, 말단장치에는 공압 동력이 공급됨. (자료 : Binks Manufacturing Co.)
동력공급은 로봇의 정격 적재하중과 직접적으로 관계가 있다. 에너지원, 액추에이터 (actuator) 와 제어기들은 그들의 고유한 특성, 장점과 한계들을 가지고 있다. (로봇의 동력은 3 장에서 상세하게 논의된다.)
제어기 (controller) 는 로봇의 운동과 시퀀스를 총괄하는 통신과 정보처리 장치이다. 제어기는 필요한 입력들을 받아, 로봇의 실제 움직임과 원하는 움직임이 일치하도록 제어모터 또는 액추에이터에 출력 구동신호들을 준다. 제어기는 복잡성과 디자인에서 매우 많은 변화를 했다. 제어기는 로봇에 기본적인 능력을 부여해야 하고 로봇이 수행해야 할 복잡한 작업들도 가능하게 해야 한다.
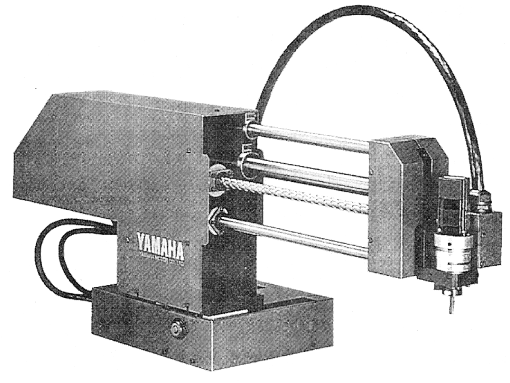
그림 12a 의 블록선도는 로봇 제어기의 많은 부분을 보여준다. 그림 12b 는 Yamaha 적재 (loading) 로봇 모델을 실제적으로 설치한 배치도를 나타낸다.
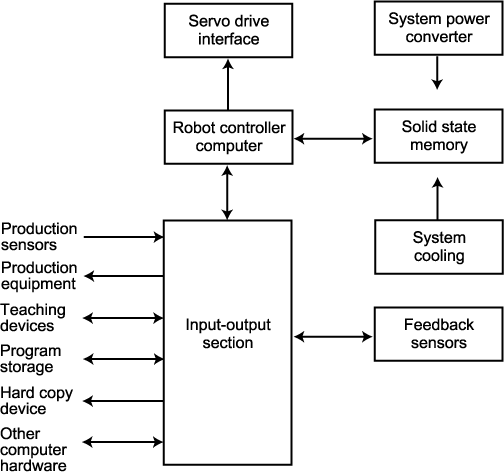
그림 12a 로봇 제어기 블록선도
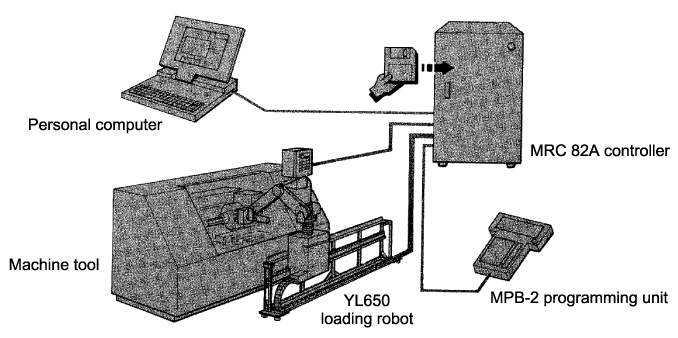
그림 12b Yamaha 로봇 모델 YL650 은 적재와 하역을 위하여 로봇, 제어기, 프로그램 박스 (MPB-2) 와 인터페이스 설비로 구성되어 있다. (Yamaha Robitics Corp. 의 승인하에 게재
제어기의 중심부는 컴퓨터이고, 반도체 메모리 (solid-state memory) 이다. 그림 13 에서와 같이 대부분의 로봇 제어기에는 컴퓨터가 마이크로프로세서의 네트워크를 포함하고 있다.
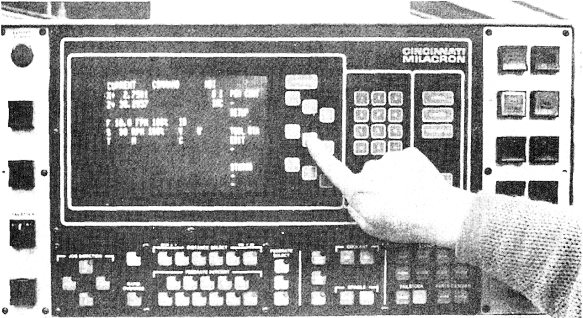
그림 13 마이크로프로세서 제어기 (자료 : Cincinnati Milacron)
제어 시스템의 입력부와 출력부는 로봇 제어기인 컴퓨터와 다음의 것들과의 통신 인터페이스를 제공해야 한다.
컴퓨터는 드라이브 인터페이스를 통하여 팔에 부착된 액추에이터에 전달되는 드라이브 구동신호에 의하여 로봇 팔의 운동을 제어한다.
미국에서의 로봇은 종종 사용되는 제어 시스템의 형태에 따라서 아래의 3 가지로 분류된다.
1. 비서보 (nonservo)
2. 서보 (servo)
3. 서보제어 (servo-controlled)
비서보는 개루프 (open loop) 시스템이나, 서보는 폐루프 (closed loop) 시스템이다. 개루프 시스템에서 출력신호는 시스템의 출력에 의존하지 않으나, 폐루프 시스템에서는 원하는 성능을 얻기 위하여 입력과 출력신호를 동시에 사용할 수 있도록 피드백 기기를 통하여 받은 입력과 제어 출력을 계속 비교한다. 서보제어 로봇은 연속적으로 제어되는 경로를 가진 폐루프 시스템이다.
비서보 로봇은 구성과 작동에서 가장 단순한 형태이다. 그들은 종종 제한 시퀀스 로봇 (limited-sequence robot) , 픽-플레이스 로봇 (pick-and-place) , 고정 멈춤장치 (fixed-stops) , 또는 뱅-뱅 로봇 (bang-bang robot) 으로서 불리어진다. 트랜스듀서 (transducer) 와 같은 피드백 기기는 폐루프 제어기의 중요한 부분이다. 그들은 로봇의 관절과 링크의 위치 정보를 폐루프 제어기에 전송한다. 폐루프 또는 개루프 제어기를 가진 로봇은 프로그래머블 경로 (programmable path) 를 따라서 움직이도록 로봇 팔의 운동을 제어한다.
3 가지 제어기들 사이에 주요한 차이는 개루프 시스템은 로봇에 피드백을 제공하기 위한 아무런 센서가 없다는 것이다. 피드백 신호는 제어기에 로봇 팔의 현재 위치를 알려준다.
비서보 로봇 시스템을 그림 14 에 나타내었으며, 4 축 공압 로봇을 설명하고 있다. 사이클의 초기에 제어기는 여러 가지 순차적 단계를 통하여 로봇을 움직이기 시작한다. 첫 단계에서 제어기는 머니퓰레이터의 제어밸브에 신호를 보낸다. 제어밸브가 열림에 따라 공기는 액추에이터나 실린더에 전달되어 실린더 로드 (rod) 가 움직이도록 한다.
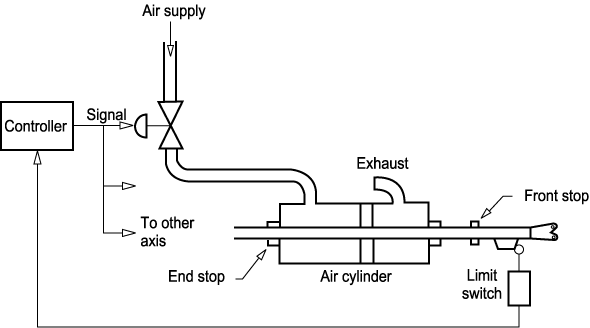
그림 14 비서보 로봇 시스템 (개루프)
밸브가 열려 있는 한, 머니퓰레이터는 실린더 로드의 끝이 제한될 때까지 계속하여 움직인다. 실린더 로드가 주행길이를 도달한 후에 리미트 스위치가 작동한다. 이것은 제어기에 제어밸브를 닫으라는 뜻이다.
그때 제어기는 제어밸브를 닫는 신호를 보내고, 프로그램은 다음 단계로 넘어가고 필요한 신호들을 초기화한다. 이러한 과정은 프로그램의 모든 단계들이 완료될 때까지 반복된다.
이것은 단순한 제어기, 즉 개루프 기기이다. 각 축을 따라서 끝단의 위치를 제어하기 위하여 순차적이고 기계적인 멈춤장치에 의존한다. 이러한 로봇은 끝단들같의 경로 제어에 대한 준비가 필요없다.
비서보 로봇에서 각 동작에 대하여 머니퓰레이터는 조행 한계에 도달할 때까지 움직인다. 그 로봇의 팔은 다음과 같은 방법에 의해 원하는 위치에 도달했을 때 멈춘다.
액추에이터는 에너지를 운동으로 변환하는 로봇의 장치이다. 그러한 장치는 유압과 공압 실린더와 선형 전기 솔레노이드 또는 모터이며, 이것들은 한번의 행정 (stroke) 으로 로봇 팔을 완전히 수축 (retraction) 과 신장 (extension) 시킨다. 선형 액추에이터는 그림 15 와 그림 16 에 나타나 있다.
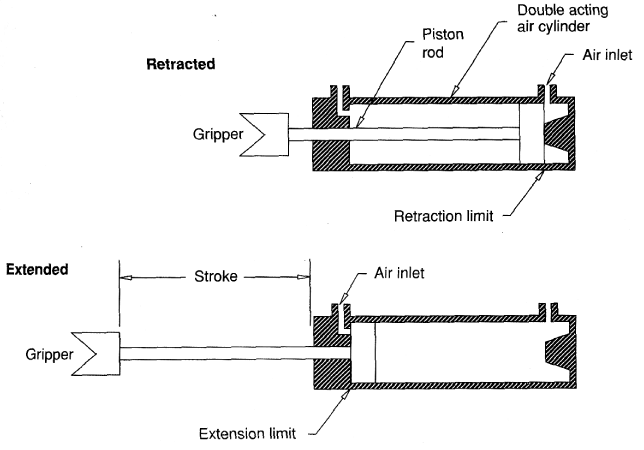
그림 15 운동 위치를 위한 선형 액추에이터
그림 16 픽-플레이스 로봇 Yamaha 모델 YP304A 은 4 축 유닛으로서 EOAT 를 위치결정하도록 액추에이터 스트로크를 사용한다. (Yamaha Robotics Inc. 의 승인하에 게재)
공압과 유압 액추에이터는 흐르는 유체에 의해 동력을 얻는다. 첫 번째 경우의 유체는 압축 공기이고, 두 번째 경우의 유체는 보통 압축 기름이다. 이러한 액추에이터의 작동은 유체의 압력을 저장하는 능력을 제외하고는 일반적으로 유사하다. 공압 시스템은 약 100 psi 에서 작동되며, 유압 시스템은 약 3,000 psi 에서 작동된다.
액추에이터들을 논의할 때 특별한 관심을 가져야 할 것은 액추에이터들의 피스톤 속도와 입력 동력에 대한 액추에이터들의 힘 출력이다. 복동 실린더의 힘 출력과 피스톤 속도는 확장과 수축 행정에 대하여 동일하지 않다. 이러한 현상은 로드 효과에 의한 것이고, 식 1 에서 식 4 를 통하여 정의된다.
신장 행정 :
힘 (lb) =압력 (psi) ×피스톤 단면적 (in.2) (식 1)
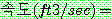
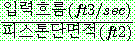 (식
2)
수축 행정 :
힘 (lb) =압력 (psi) × 피스톤 (in.2) - 로드 단면적 (in.2) (식 3)
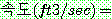
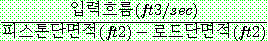 (식
4)
실린더에 의해 발생되는 마력은 식 5 또는 식 6 을 사용하여 얻을 수 있다.
마력=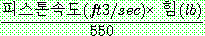 (식
5)
마력=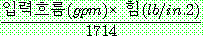 (식
6)
|
예제 1 유압 실린더는 지름 2in. 의 피스톤을 가지며, 1200 lb/in.2 의 유체압력, 142in.3/min 의 유량, 그리고 10in. 의 행정을 갖는다. 피스톤에서 발생되는 힘과 속도를 구하라. 풀이 식 1 을 사용하여 : 힘 = 압력 × 피스톤 단면적 = 1200 × (0.785 × 22) = 3770lb 식 2 를 사용하여: 속도
= 참고적으로 행정의 길이는 조작하는 힘과 속도에 영향을 마치지 않는다. |
고정 멈춤장치는 액추에이터가 전 행정을 도달하기 전에 액추에이터가 전 행정을 도달하기 전에 액추에이터의 신장 또는 수축을 정지시키는 데 자주 사용되는 블록이다. 그림 17 은 그러한 설치를 나타낸다. 가변 멈춤장치는 액추에이터의 행정을 변화할 수 있도록 조절될 수 있는 나사, 칼러 (collar) 와 슬라이딩 블록들이다. 그림 18 은 로봇의 이러한 멈춤장치의 예를 나타낸다.
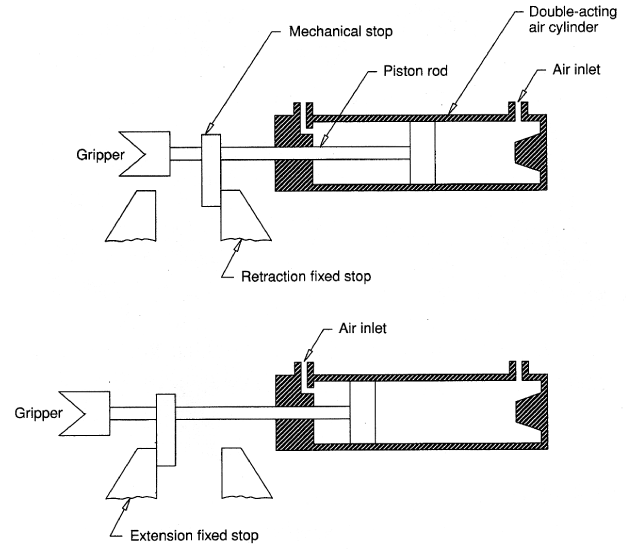
그림 17 운동 위치에 대한 고정 멈춤장치의 배열
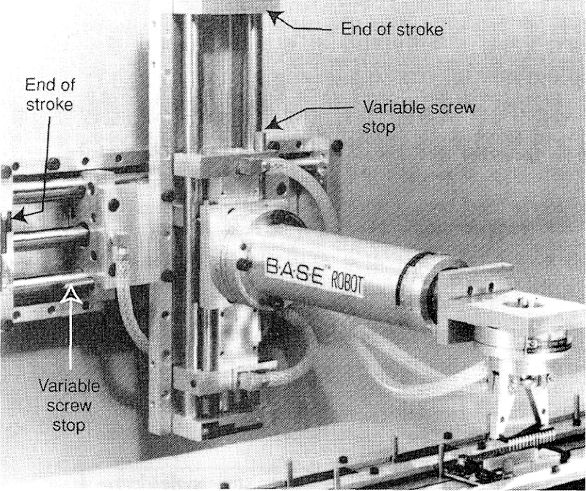
그림 18 가변 멈춤장치를 가진 로봇 (Mack Corp. 의 승인하에 게재)
스테핑 모터 (stepper motor) 는 전기적 펄스에 의하여 회전하는 직류모터이다. 스테핑모터는 90˚부터 0.72˚까지의 쉽게 이용 가능한 범위에서 증분 운동을 출력할 수 있도록 설계된다. 스테핑 모터의 정확도는 스텝각의 1~5%이며, 일반적인 정확도는 약 3%이다. 스테핑 모터의 속도는 분당 회전수인 rpm에 비하여 초당 스텝수인 sps로서 보통 지정된다. 식 7 에서 식 9 는 회전당 스텝각을 스텝수로, 그리고 sps를 rpm으로의 변환을 나타낸다:
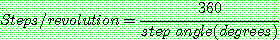 (식
7)
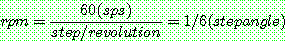 (식
8)
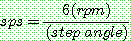 (식
9)
스테핑 모터는 6.25in.-lb의 토크출력으로써 5,000sps 정도의 구동이 가능하다. 스테핑 모터는 그리퍼 위치결정을 위한 로봇의 팔을 뻗는 데 사용된다. 이러한 경우에, 모터의 회전운동은 기어 구동부타 벨트와 폴리 시스템에 의하여 직선운동으로 변환된다. 스테핑 모터는 낮은 토크출력을 발생하기 때문에 팔이나 공구를 효율적으로 이동하기 위하여 상당한 기계적 이점이 기어 또는 풀리 시스템으로부터 얻어진다. 그림 19 는 변환제어 (translator control) 가 부착된 스테핑 모터를 보여준다.
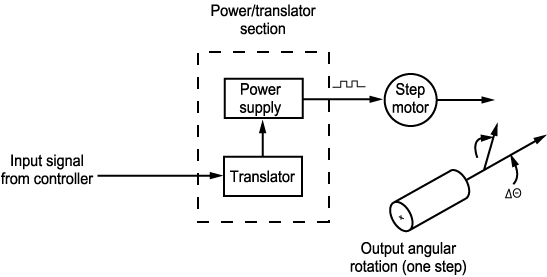
그림 19 변환제어를 갖는 스테핑 모터
비서보의 장점은 다음과 같다.
그리고 비서보의 단점은 다음과 같다.
현재 사용되고 있는 반 이상의 로봇들은 비서보 (개루프) 로 분류된다. 주요 응용분야는 재료가공과 기계유지를 포함한다.
서보 로봇은 더욱더 정교한 시스템이다. 제어기로부터 신호는 시스템의 출력에 의존한다. 서보기구 (servo mechanism) 는 오차를 검출하고 교정하는 데 사용하는 제어 시스템이다. 그 시스템은 각 관절의 위치를 자동적으로 측정하고, 이것과 로봇이 가야 할 위치와 비교한다. 그때 그 시스템을 적절한 위치에 구동시키기 위하여 피드백을 한다. 시스템이 자기-교정 능력을 갖고 있기 때문에, 말단장치의 원하는 위치가 제어기 메모리에 저장된다. 이러한 차이는 폐루프 제어 중인 로봇이 작업공간 내의 임의의 점에서 정지하도록 프로그램을 할 수 있다. 그림 20 은 전형적인 서보 시스템 (servo system) 을 보여준다.
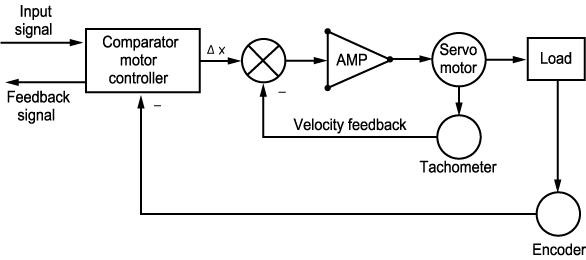
그림 20 전형적인 서보 시스템 블록선도
그림 21 은 서보 로봇 (servo robot) 의 조작원리를 설명하고 있으며 유압 동력공급장치를 가진 6축 로봇의 개념도이다.
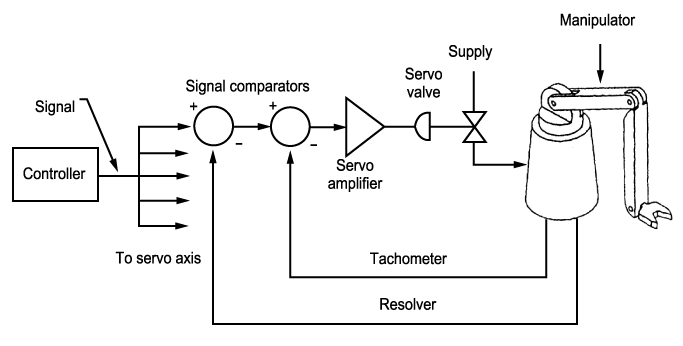
그림 21 실제적인 서보 로봇 시스템 (폐루프)
사이클이 시작될 때 제어기들은 요구되는 위치를 우선 지정하고, 각 축의 실제 위치로 분해한다. 제어기에서 발생되는 요구 위치신호는 리졸버 (resolver) 로부터 들어오는 피드백 신호와 비교된다. 오차신호로 알려진 신호들의 차이값은 증폭되어 서보 밸브에 인가된다. 그 밸브는 증폭기에 의하여 발생된 명령신호의 레벨에 비례한 양만큼 열린다. 열린 밸브는 유체가 머니퓰레이터상의 액추에이터에 흐르도록 하며, 그때 액추에이터는 머니퓰레이터를 움직인다. 새로운 신호들은 머니퓰레이터가 움직임에 따라서 발생된다. 오차신호가 0에 도달하면 서보 제어밸브는 닫히고, 유체의 흐름을 막는다. 이때 머니퓰레이터는 원하는 지점에 도달하게 된다. 그리고 제어기는 메모리 내의 다음 위치를 읽어본다. 이러한 과정은 프로그램의 모든 단계들이 완료될 때까지 반복된다. 회전속도계 (tachometer) 는 이동의 가속도와 감속도를 제어하기 위하여 제어기와 접속하여 사용된다.
서보제어 로봇은 팔의 시퀀스와 프로그램된 경로 또는 윤곽면을 따라 이동하도록 말단장치의 위치들을 기억하는 제어기에 의하여 통제된다. 수백 또는 수천의 점들이 컴퓨터 메모리 내에 저장될 수 있고, 경로에 따른 속도와 가속도가 제어될 수 있다.
엔코더 (encoder) 라는 트랜스듀서들은 위치 데이터를 각 관절에 위치 피드백을 주는 전기적 신호로 바꾸기 위해 로봇 팔에 부착된다. 피드백 신호들은 로봇 운동을 제어하기 위해 요구되는 목표위치와 비교된다. 속도 데이터는 엔코더 신호들로부터 계산될 수도 있고, 서보의 안정성을 보장하고, 운동을 부드럽게 하기 위해 부가적인 피드백 센서들로부터 얻을 수도 있다.
폐루프 제어의 장점들은 다음과 같다:
폐루프 제어의 단점들은 다음과 같다:
비서보 로봇은 비지능적인 로봇으로서 분류되고, 서보 로봇은 지능적이거나 매우 고지능적인 로봇으로 분류된다. 지능적 로봇과 고 지능적 로봇의 차이는 환경을 인식하는 레벨이다. (제어 시스템은 8장에서 상세하게 논의된다.)
로봇 해부학 (robot anatomy) 은 신체의 구조와 로봇 머니퓰레이터의 구성요소인 몸체, 팔과 손목의 특성에 관한 것이다. 오늘날 대부분의 로봇은 베이스 위에 설치된다. 몸체는 베이스에 부착되며, 팔은 몸체에 부착된다. 손막은 팔의 끝에 있고, 그것은 여러 위치로 향할 수 있도록 많은 구성요소들로 이루어져 있다. 몸체, 팔과 손목의 여러 가지 구성요소들 사이의 움직임은 일련의 관절에 의해 제공된다. 이러한 관절은 일반적으로 회전 또는 미끄럼 운동을 수행한다 (그것은 3장에서 상세히 서술된다) .
작업을 수행하는 말단장치는 로봇의 손목에 부착된다. (말단장치는 5장에서 더욱더 세부적으로 논의될 것이다.) 머니퓰레이터의 몸체와 팔 관절은 말단장치를 공간상의 한 점에 위치시키는 데 사용되고, 머니퓰레이터의 손목 관절은 말단장치의 공간상에서의 방향을 정하는 데 사용된다.
산업용 로봇들은 응용분야에 따라서 형상, 크기, 속도, 부하 능력에 있어서 다양하다. 그리고 로봇의 운동특성은 그들의 기계적 설계에 의존한다. 오늘의 상업적으로 이용 가능한 대부분의 로봇들은 5개의 별개의 디자인 형상들을 가지고 있다.
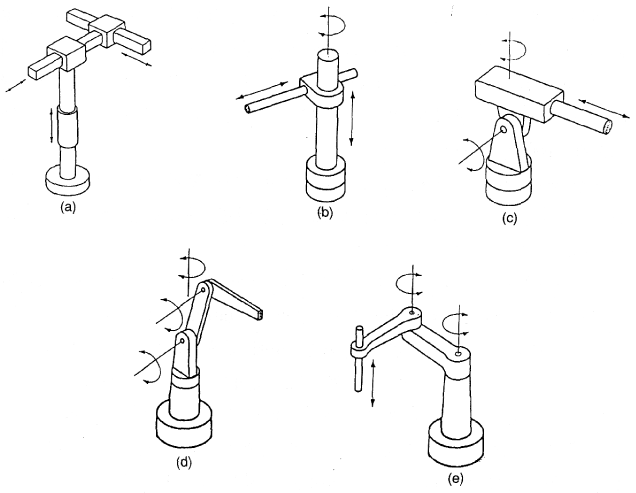
그림 22 상업용 로봇의 5 가지 형상 : (a) 직교형, (b) 원통형), (c) 구형, (d) 관절형, (e) SCARA.
5가지의 로봇 형상들이 그림 22 에 나타나 있다.
(a) 에 나타낸 직교형 형상은 서로 수직으로서 x, y와 z축으로 구성된 3개의 슬라이드 (slide) 를 사용한다. 3개의 슬라이드를 서로 움직임으로써, 로봇은 직교형의 작업영역 내에서 동작할 수 있다.
(b) 에 나타낸 원통형 형상은 1개의 수직 칼럼 (column) 과 그 칼럼을 따라서 아래위로 움직일 수 있는 1개의 슬라이드를 사용한다. 로봇 팔은 칼럼에 대하여 반지름 방향으로 움직일 수 있도록 슬라이드에 부착된다. 칼럼을 회전함으로써 로봇은 원통형의 작업영역 내에서 동작할 수 있다.
(c) 에 나타낸 구형의 형상은 수평 피봇 점에 대하여 올라가거나 내려갈 수 있는 텔레스코픽 (telescopic) 팔이 사용된다. 피봇 점은 회전 베이스 위에 설치되고, 로봇을 수직으로 움직이게 한다. 이러한 여러 가지 관절들은 구형의 공간 내에서 그 팔을 움직이는 능력을 가진 로봇을 제공한다.
(d) 에 나타낸 관절형 형상은 인간의 팔의 형상과 유사하며 어깨와 팔꿈치 관절을 중심으로 회전하는 2개의 직선링크로 이루어져 있다. 손목은 부가적인 관절을 제공하며 팔뚝의 끝에 부착된다. 작업영역은 불규칙한 형태이다. 위에서 보면 작업영역은 원이며, 측면에서 보면 관절의 한계로 인하여 내부는 물결 모양을 가진 표면의 원이다.
(e) 에 나타낸 SCARA 형상은 어깨와 팔꿈치 관절들이 수평축 대신에 수직축에 대하여 회전하는 관절 로봇의 특별한 형태이다. 작업영역은 원통형이고, 대부분의 다른 형상들에 비해 매우 크다.
로봇은 제조공장의 바닥에 영구히 부착될 수도 있고, 오버헤드 선로들을 따라 움직일 수도 있고 (기중기 로봇) , 공장 바닥을 따라 움직이기 위해 바퀴들을 갖추고 있을 수도 있다 (이동 로봇) .
최근 몇 년 동안 사람들은 로봇에 관한 시장 성장률이 전자컴퓨터와 비슷할 것이라고 예견하였다. 최근 개발 중인 새로운 컴퓨터 세대는 인공지능 프로그램의 능력을 굉장히 증가시켰다. 이러한 프로그램이 로봇공학에 적용되었을 때 로봇의 능력은 상당히 증가할 것이다.
센서는 논리소자와 결합되어 사용되기 위하여 소형화되는 경향이 있다. 센서분야에서 새로운 개발에는 마이크로컴퓨터 기반의 교정, 계산과 의사결정을 할 수 있는 센서 융합 (sensor fusion) 및 고성능 센서 (smart sensor) 가 포함되어 있다.
전문가 시스템 (expert system) 은 컴퓨터 프로그램으로서 문제를 풀고 의사 결정하는 것을 해결하기 위하여 전문가 데이터로부터 얻어진 인공지능과 지식기반을 활용한다. 그들은 또한 로봇에 관한 유지보수와 진단을 단순화하는 데 사용되고 있다. 이러한 시스템들은 로봇 작업셀 (workcell) 을 프로그래밍하고, 작업셀 공정 시스템들 사이에서 동적으로 제품 경로를 만드는 데 사용되고 있다.
1984년에 전세계적으로 노동력과 인구의 성장률이 줄어들기 시작하였다. 우리는 지금 노동력이 실제적으로 줄어드는 시대에 접근하고 있다. 이러한 상황에서, 여러 가지의 덜 매력적인 직업, 즉 로봇들이 대신할 수 있는 직업에 종사할 노동력을 찾는 것은 더욱더 어려워질 것이다. 미국의 로봇 산업은 매년 25~35%의 성장률을 보인다고 RIA에 의해 평가되었다.
음성-작동 로봇은 물리적으로 불가능한 것을 돕기 위해 지금 실험적으로 사용되고 있다. 그들은 곧 여러 가지 방법으로 무능력한 사람들을 돕는 데 일반적으로 이용할 수 있을 것이다.
새로운 종류들의 로봇 액추에이터들도 역시 나타날 것이다. 이것들은 형상기억 합금전선 (shape-memory alloy wire) 또는 인공근육 (artificial muscle) 들을 이용할 것이다.
일본에서 완전 자동화 공장이 개발 중에 있으며, 가까운 미래에 완성될 것이다. 그리고 이 공장들은 유연성을 필요로 하는 분야에 로봇들을 사용할 것이다.
일본 정부는 수천 대의 마이크로컴퓨터가 병렬로 작업을 수행하는 제 5 세대 전자컴퓨터에 관한 연구를 하고 있다. 이러한 설계는 인공지능 프로그램들의 지능적 능력을 굉장히 증가시킬 것이다. 미국의 회사들도 역시 제 5 세대 컴퓨터에 관해 연구하고 있다.
1960년대의 첨단기술 발단 이후에 로봇 제어기의 5 세대는 다음과 같다.
1. 제1세대: 반복 로봇. 일반적으로 공압 동력을 가지고 정지점들로서 기계적 시퀀스를 구성한 픽-플레이스 (pick and place) 로봇이었다. 캠-폴로어 (cam-and-follower) 를 가진 회전드럼은 프로그래밍을 제공했다. 로봇을 재 프로그램을 하기 위하여 새로운 정밀 캠이 설치되었다. 초기의 로봇의 90% 이상이 이 분류에 속한다고 예측된다.
2. 제2세대: 하드웨어 제어기는 최초로 프로그램을 할 수 있는 유닛을 제공했다. 픽-플레이스 로봇에서 신호들은 리미트 스위치, 근접 스위치와 유사한 장치에서 발생되었다. 이러한 제어기들은 서보 제어에 적용할 수 있었다. 전기 시스템은 많은 릴레이로 구성되었고 재 배선을 하려면 재 프로그램을 해야만 했다. 이러한 제어는 간단한 픽-플레이스 로봇에 아직도 사용되고 있으며, 단지 간단한 운동이 요구되는 상황에서 가장 경제적인 해결책으로서 역할을 할 것이다.
3. 제3세대: 프로그래머블 논리 제어기 (PLC: programmable logic controller) 는, 13년 전에 산업도 도입되었고, 재 프로그램하기 쉬운 마이크로프로세서 기반의 로봇 제어기를 제공하였다. 이 제어기는 주로 로봇 운동의 시퀀스, 정지점, 그리퍼 동작과 속도를 제어한다.
4. 제4세대: PLC 이상으로 제어가 필요할 때, 마이크로컴퓨터는 로봇 작업셀에서 프로그램을 할 수 있는 기계류를 포함한 전체 시스템을 제어할 수 있다. PLC들은 프로그래밍하는 데 제한이 있는 반면에, 미니컴퓨터 (minicomputer) 는 더욱된 오프라인 프로그래밍 (off-line programming) 또는 CAD/CAM과 CIM 인터페이스에 대해서 특별한 로봇 프로그래밍 언어나 BASIC, C 또는 C++와 같은 언어를 이용할 수 있다. 인공지능의 기반을 둔 미니컴퓨터 형태의 로봇들은 1980년대 말에 상업적으로 이용할 수 있게 되었다. 이러한 제어기들은 지금 영상 또는 촉각센서와 통합이 가능하다.
5. 제5세대: 로봇 제어기는 완벽한 인공지능 (AI) , 초소형 센서 및 의사결정 능력을 가질 것이다. 앞에서 설명한 것처럼, 그리퍼 위치의 탐색경로 선정 같은 예에서 알 수 있듯이 AI알고리즘의 초보적인 단계의 연구는 이미 완성되고 있다. 인공 생물학적 로봇 (artificial biological robot) 은 제6세대와 그 이후 세대의 로봇의 발전에 대한 방향을 제공할 것이다. 그림 23 은 각 로봇 세대들이 중첩되면서 발전하는 양상을 보여주고 있다.
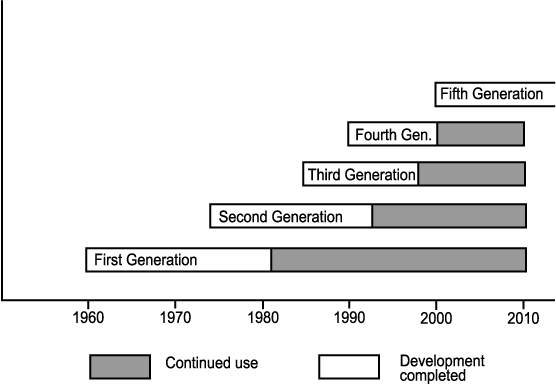
그림 23 로봇 세대
인간의 노동자들처럼, 로봇들은 각자의 개성, 특징과 능력을 가진다. 그러므로 로봇은 작업 요구사항에 대해서 적절히 선택되어야 하는 것은 필수적이다. 이러한 로봇 선택의 문제는 최적의 시스템 설계를 더욱 까다롭고 어렵게 한다. 따라서 작업장 안에서 로봇이 요구되는 특성들이 정확히 정리될 필요가 있다. 이상적인 방법은 먼저 로봇을 선택하는 것이 아니라, 로봇의 최종적인 선택이 이루어지기 전에 모든 가능한 작업을 정확히 정의하는 것이다.
시스템을 디자인하는 데 있어서, 우리는 자동화의 개념에 대한 아이디어를 수동으로 하고 있는 작업을 관찰함으로써 얻을 수 있다. 여기에서 강조할 점은 인간 노동자가 해야 하는 모든 것을 자동화가 똑같이 하려는 것은 반드시 필요한 것이 아니고, 오히려 인간 능력의 견지에서 작업 요소를 분석하고 어떻게 그들이 로봇에 대해 재구성될 수 있는가를 분석하는 것이 필요하다. 이러한 작업 재구성을 통하여, 우리들은 로봇의 새로운 능력들을 개척할 수 있다.
응용개발, 시스템 디자인과 작업 재구성에 관한 적합한 결론을 얻기 위하여 프로세스 지식 (process knowledge) 을 관찰하고 검토하는 것이 필요하다. 대안으로서, 효율적인 개선은 프로세스를 전환하거나 조합하고, 유연성있는 셀 단위 작업으로 제조될 부분을 부품군별로 그룹화하고, 그리고 다른 그룹의 기술적 접근을 응용함으로부터 이루어질 수 있다.
시스템 요소들이 응용개발 단계에서 재설계됨에 따라서 말단장치의 설계 개념에 주의하여야 한다. 말단장치는 전체 시스템의 정밀도를 좌우하는 최종의 공정단계, 즉 가공 및 조립되는 부품에 직접적인 영향을 주는 요소임을 명심하여야 한다.
표 1 로봇 선택 기준
|
기술적 관점 |
비기술적 관점 |
|
1. 형태 a. 비서보 b. 서보 c. 서보제어 2. 작업공간 a. 직교형 b. 원통형 c. 구형 d. 관절형 e. SCARA 3. 적재하중 4. 사이클 타임 5. 반복 정밀도 6. 구동기 a. 전기 b. 공압 c. 유압 d. 이들의 조합 7. 독특한 능력 |
1. 비용과 이익 고려 2. 장비의 범용성 3. 훈련과 유지보수 요구사항 4. 신뢰도 5. 서비스 6. "시스템"의 도움말 7. 안전도 |
작업에 적합한 로봇 형태와 선택사양을 결정하는 것은 앞에서 언급한 사항을 고려함으로써 이루어진다. 작업공간, 제어 시스템, 전원공급, 적재하중, 속도, 정확도와 반복 정밀도와 같은 기술적인 관점과 비용, 신뢰도, 서비스와 경험과 같은 비기술적인 관점에 기반한 작업에 가장 적합한 로봇을 생각해 봄으로써 로봇의 선택은 표 1 에서 나타낸 것과 같이 간단하게 정리된다. (세부적인 로봇 선택의 사항들은 12장을 참조하라.)
안정성 (safety) 은 매우 중요하여 작업자와 로봇 인터페이스 관점에서 모든 설계 및 제작에 있어서 매우 신중히 고려해야 할 개념이기 때문에 이것은 공정처리의 단계로서 언급되지 않았다. 적절하게 설계된 시스템들은 작업자의 위치를 검출하는 센서를 통해 작업자의 안전을 최대한으로 보장할 수 있는 상황에서 작업자와 로봇이 같은 작업공간을 사용하도록 설계되어야 한다. 물리적인 방어벽들은 모든 가능한 시도 중에서 가장 안전한 것이다. (로봇의 안정성은 11장에서 광범위하게 논의된다.)
로봇 기술은 공작기계 기초와 컴퓨터 응용의 조합으로서 간주되는 응용과학이다. 이러한 기술을 설명하기 위해서 로봇이 구성되는 방법과 작업에 관한 기술적 특징과 로봇의 선택에 영향을 미치는 인자들을 정의하여야 한다.
산업용 로봇의 기본 구성부품들은 다음과 같다.
1. 인간의 팔, 손과 유사한 운동을 하고 물리적으로 작업을 수행하는 머니퓰레이터
2. 실제로 작업을 수행하는 데 필요한 특별한 요구사항을 충족하기 위한 다양한 형태의 부착물로써 장착되는 말단장치
3. 독립적인 액추에이터를 구동하기 위한 동력 공급원이며 전기, 공압과 유압을 사용하여 액추에이터를 제어하는 동력 공급장치
4. 로봇의 두뇌이며, 머니퓰레이터의 운동의 시작과 끝을 관장하며 데이터를 저장하는 제어 시스템
미국에서 공구의 위치를 결정하는 데 사용되는 제어 시스템은 주로 3가지로 분류한다: 비서보, 서보 및 서보제어.
로봇 해부학은 머니퓰레이터의 물리적인 구조와 작동에 관하여 연구하는 것이며, 일반적인 로봇의 경우 5가지의 기본 형상을 갖고 있다: 즉, 직교형, 원통형, 구형, 관절형과 SCARA형이 있다.
지금의 로봇 제어기는 5 세대 제어기이다. 그리고 현재 우리는 6번째, 7번째 등의 차세대 제어기를 위한 연구를 진행하고 있다. 현대의 새로운 제조공정에는 더욱더 지능화되고, 정밀하게 제어되며 센서를 적절히 구비한 로봇이 매우 중요한 요소가 되고 있다.
제조공정에 적합한 로봇을 선택하는 데 영향을 미치는 3 가지 요소는 다음과 같다.
1. 동적 특성과 수행 능력
2. 경제성
3. 안정성