로봇에서 액추에이터(Actuator)의 주요 역할과 기능
소프트웨어 알고리즘의 지령을 물리적 현실 세계의 기계적 움직임으로 실체화하는 구동계
인공지능과 로보틱스 시스템에서 액추에이터(Actuator)는 제어기(Controller)의 전기적 지령을 물리적 에너지(힘, 토크, 각속도, 선형 변위)로 변환하는 '로봇의 근육(Muscles)'입니다. 센서가 세상을 관측하는 '눈과 귀'라면, 액추에이터는 물리적 환경에 물리력을 가하여 물체를 파지하고, 이동하며, 작업을 완수하는 유일한 최종 조작계(End-Effector & Manipulator)입니다.
1. 정밀 관절 각도 제어 및 경로(Trajectory) 실현
제어기가 계획한 수식적 역기구학 궤적을 0.01mm 오차 미만의 실제 기계적 회전과 병진 운동으로 실체화합니다. 가속도와 저크(Jerk)를 억제하며 관절 축을 부드럽게 구동합니다.
2. 가반 하중(Payload) 지지 및 중력 보상 토크 출력
자중(Deadweight)과 외력, 엔드이펙터에 들려 있는 무거운 물체(가반 하중)의 하중 모멘트를 상쇄하는 정지 토크(Holding Torque)를 항시 발생시켜 자세 붕괴를 방지합니다.
3. 임피던스 제어를 통한 유연한 환경 접촉(Compliance)
단단한 벽이나 인간 작업자와 충돌할 때 강체처럼 튕겨나가지 않고, 가상의 스프링-댐퍼처럼 부드럽게 압축되는 임피던스/어드미턴스 힘 제어를 수행하여 파손 없이 작업합니다.
4. 순간 최대 토크 방출 및 고속 동적 반사(Reflex)
보행 중 지면이 미끄러지거나 외력이 가해졌을 때 수 밀리초(ms) 이내에 수배의 피크 토크를 출력하여 넘어지지 않고 균형을 회복하는 고출력 밀도(Power Density)를 제공합니다.
액추에이터의 작동 방식과 신호 변환 메커니즘 (Working Principle)
디지털 제어 신호에서 전자기 전자기력, 고감속 기계 토크 증폭 및 3중 폐루프 제어로의 흐름
현대 로봇 액추에이터는 단순한 모터가 아닙니다. 모터(BLDC/PMSM) + 드라이브 인버터 + 정밀 감속기(Harmonic/Cycloid) + 절대치 엔코더 + 토크 센서가 하나의 모듈에 초소형으로 집약된 스마트 스마트 관절 액추에이터(Smart Actuator Unit) 형태로 진화하였습니다.
⚙️ 전기식 서보 액추에이터의 5단계 구동 파이프라인
EtherCAT/CANopen으로 1kHz 목표 위치·속도·토크 지령 수신
FOC(자속기준제어) 알고리즘으로 3상 교류 PWM 전압 인가(10~40kHz)
고정자 권선 자기장과 회전자 영구자석이 상호작용하여 전자기 토크 발생
하모닉 드라이브(감속비 50~160:1)로 회전속도는 낮추고 토크는 수십 배 증폭
전류 루프(20kHz) ➔ 속도 루프(2kHz) ➔ 위치 루프(1kHz) 오차 연속 감산
주요 액추에이터의 유형과 최신 산업 활용 사례 (Actuator Types & Applications)
에너지원에 따른 전동식, 유압식, 공압식 및 스마트 소프트 액추에이터 총람
1. 전동식 액추에이터 (Electric Actuator)
전기 에너지를 전자기 유도를 통해 회전 운동 또는 직선 운동으로 변환하는 현대 로봇의 가장 지배적인 구동계입니다. 배터리나 전원으로 구동되며 제어가 매우 정밀하고 소음이 적습니다.
-
• 고정밀 BLDC 서보 모터 + 하모닉 드라이브:백래시(Backlash)가 거의 없는 파동 감속기를 결합하여 산업용 6축 다관절 로봇과 정밀 조립 로봇의 관절 구동 표준.
-
• QDD (준직접구동) 액추에이터:낮은 감속비(1:6~1:10)로 감속기를 최소화하여 뛰어난 역구동성(Backdrivability)과 충격 흡수력을 확보. (보행 로봇 필수 기술)
-
• 리니어 모터 (Linear Motor):회전 변환 기구 없이 전자기력으로 직접 고속·고가속 직선 이송. (반도체/디스플레이 장비)
2. 유압식 액추에이터 (Hydraulic Actuator)
압축된 작동유(오일, 140~350 bar)의 정유압력을 실린더나 유압 모터에 가해 초강력 선형/회전력을 발생시킵니다. 전동식 대비 중량당 토크 및 출력 밀도가 압도적으로 높습니다.
-
• 유압 실린더 (Hydraulic Cylinder):서보 밸브를 통한 유량 제어로 수 톤의 하중을 고속으로 밀고 당김. 충격 하중 흡수력이 탁월.
-
• 컴팩트 전동-유압 액추에이터 (EHA):외부 배관 없이 모터, 펌프, 실린더를 일체형으로 모듈화하여 오일 누유 위험을 줄이고 효율 극대화.
3. 공압식 액추에이터 (Pneumatic Actuator)
압축 공기(4~7 bar)의 팽창력을 이용하는 액추에이터. 구조가 단순하고 고장이 거의 없으며, 화재나 폭발 위험이 없는 청정 구동계입니다.
-
• 공압 실린더 및 픽앤플레이스 유닛:기계적 스톱퍼와 결합하여 고속 온오프 직선 왕복 운동(비서보 로봇의 핵심).
-
• 공압 인공근육 (McKibben Artificial Muscle):공기를 넣으면 고무 튜브가 팽창하면서 축 방향으로 수축하여 생체 골격근과 흡사한 유연한 힘을 발휘.
4. 차세대 스마트 및 소프트 액추에이터
모터와 기어 없이 고체 소재 자체의 물리화학적 변형을 이용하는 무소음·초경량 차세대 인공 근육 기술입니다.
-
• 형상기억합금 (SMA : Shape Memory Alloy):온도 변화에 따라 원래 형상으로 수축하며 큰 힘을 내는 니켈-티타늄(Nitinol) 와이어 액추에이터.
-
• 유전탄성체 (Dielectric Elastomers) & 압전(Piezo):전압 인가 시 고분자 박막이 수축/팽창하여 나노미터 단위의 초정밀 진동 및 소프트 핀셋 조작 가능.
📊 주요 액추에이터 기술 특성 및 성능 비교표
| 액추에이터 유형 | 에너지원 | 제어 정밀도 | 출력 밀도(힘/중량) | 응답 속도 | 유지보수 및 특징 |
|---|---|---|---|---|---|
| 전동식 (BLDC 서보) | 전기 (DC/AC) | 최고 (0.001mm) | 중간~높음 | 매우 빠름 (ms) | 청결, 배터리 구동, 감속기 마모 관리 필요 |
| 유압식 (서보 밸브) | 고압 작동유 | 높음 (0.05mm) | 압도적 최고 (수 톤) | 보통~빠름 | 오일 누유, 소음, 유압 펌프 유닛 필수 |
| 공압식 (공압 실린더) | 압축 공기 | 낮음 (단부 정지) | 보통 | 극도로 빠름 | 저비용, 반영구 수명, 공기 압축성으로 정밀 위치 불가 |
| 스마트 형상기억합금 | 열 / 전기 | 중간 | 높음 (초소형 대비) | 느림 (냉각 시간 필요) | 무소음, 기어 없음, 초소형 마이크로 의료용 |
Classical Foundation
제어 시스템의 조작계로서의 액추에이터 정의 및 직관적 일상 비유 사료
"액추에이터(Actuator)는 하나의 에이전트(Agent)가 어떤 환경에 대해 작동하는 메커니즘이다. 그 에이전트는 AI 에이전트일 수도 있고 자율적으로 움직이는 어떤 것(인간, 동물 등등)일 수도 있다. 이러한 여러 에이전트의 액추에이터의 예는 다음과 같다 :"
- 인간 - 팔, 손, 손가락, 다리 (골격근)
- 로봇 - 파지 메커니즘 (Grasping mechanism), 가동 관절 부품 (Moving parts)
- 메일 전송 에이전트 (Mail transfer agent) - 이메일 전달 컴퓨터 프로그램 및 소프트웨어 업데이트 모듈
"..... 제어의 목적을 달성하도록 조작량을 변화시킬 수 있는 구조가 필요해진다. 이것이 액추에이터라고 불리는 것이다 ........ 예를 들면, 양동이에 물을 채울 경우 액추에이터는 수도 밸브이다. 쿨러에 의한 실내 온도 제어의 예에서는 쿨러가 액추에이터이다. 자동차의 경우 속도 제어를 위한 액추에이터는 엔진과 브레이크이며, 진행 방향 제어를 위한 액추에이터는 핸들에서 앞바퀴 각도를 바꾸는 키잡이 장치(조향장치)이다."
"자전거의 경우는 페달을 밟고 운전하는 사람의 다리와 브레이크를 쥔 손이 속도를 제어하는 액추에이터이다. 또 핸들을 돌리는 팔이 진행 방향을 제어하기 위한 액추에이터이다. 또한 허리를 중심으로 좌우로 흔드는 상체가 자세를 제어하는 액추에이터이다 .......... 액추에이터에는 제어의 목적대로 조작량을 변화시키기 위한 신호를 가해야 한다. 이것을 제어 신호라고 한다. 즉, 액추에이터는 제어 신호를 받아서 조작량을 가감하는 것이다. 예를 들면 밸브는 유량을 가감하기 위한 액추에이터이지만, 유량은 밸브의 핸들을 어느 정도 돌리는가에 따라 결정된다. 이 밸브의 각도를 얼마로 하느냐의 지령이 제어 신호이다."
그림 1 : 제어 시스템에서의 컨트롤러 ➔ 액추에이터 ➔ 제어대상 구조
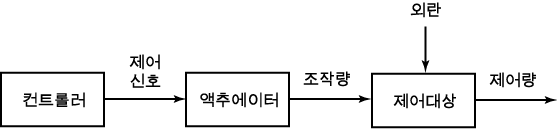
📌 그림 1 상세 해설 :
컨트롤러가 연산한 제어 신호(Control Signal)는 액추에이터에 입력되어 에너지 흐름을 조절하는 조작량(Manipulated Variable)으로 변환된 후, 최종 기계적 제어 대상(Controlled Object)의 상태(위치, 속도, 각도)를 물리적으로 변화시킵니다.최신 Physical AI 시대 로봇 액추에이터의 진화와 패러다임 전환
고감속 강체 제어에서 준직접구동(QDD), 직접 토크 제어 및 VLA 다이렉트 액션으로의 대도약
과거 산업용 로봇은 위치 오차가 0에 가까워야 한다는 목표 아래 1:100 이상의 초고감속비를 가진 하모닉 드라이브 기반의 '절대 강체 액추에이터'를 사용했습니다. 그러나 비정형 환경에서 인간과 공존해야 하는 현대 Physical AI와 휴머노이드 로봇에서는 액추에이터의 패러다임이 완전히 뒤바뀌었습니다.
1. 준직접구동(QDD) : 기계적 투명성(Transparency)
극저감속비(1:6~1:10) 유성 기어를 사용하여 마찰과 관성을 최소화함으로써 외부 충격이 모터 로터로 고스란히 전달되는 역구동성(Backdrivability)을 달성했습니다. 고가의 F/T 센서 없이도 모터 전류 측정만으로 외부 접촉력을 투명하게 감지할 수 있습니다.
2. 위치 추종에서 '토크 지령 제어(Torque Control)'로 전환
로봇 팔이 지정된 위치로 무조건 가려는 '위치 제어' 대신, 관절에 가해질 힘과 토크(Nm)를 직접 제어함으로써 울퉁불퉁한 자갈밭을 걷는 휴머노이드가 지면의 굴곡에 맞춰 발목 관절의 힘을 유연하게 배분할 수 있습니다.
3. 드라이버·듀얼 엔코더·중공축 일체형 모듈화
외장 제어반에서 두꺼운 케이블을 연결하던 방식에서 벗어나, 모터 후면에 GaN 반도체 기반 초소형 FOC 드라이버와 감속기 전/후단 듀얼 절대치 엔코더를 통합하여 관절 내부 중공축(Hollow-shaft)으로 배선을 통과시켜 단선 위험을 영구 제거했습니다.
4. VLA 파운데이션 모델의 다이렉트 액션 청킹 연결
최신 Physical Intelligence π₀, OpenVLA, Google RT-2 모델은 시각-언어 모델의 추론 결과를 복잡한 궤적 생성기 없이 각 액추에이터의 100Hz 목표 토크 및 위치 벡터로 직접 디코딩하여 물리적 상호작용 속도를 획기적으로 가속합니다.
핵심 인포그래픽 : 스마트 서보 액추에이터 내부 아키텍처 블록선도
제어기 통신 지령에서 3중 폐루프 인버터, 감속기, 관절 출력까지의 하드웨어-소프트웨어 연결도
궤적 & 토크 지령
EtherCAT / CANopen
1ms 주기 위치/토크 명령 전송
FOC 인버터 제어
전류 루프 (20kHz FOC)
속도/위치 PID 보정 연산
BLDC 로터 회전
네오디뮴 영구자석 회전
모터단 1차 절대치 엔코더 계측
하모닉 / QDD 기어
50:1~160:1 토크 증폭
출력축 2차 엔코더 절대각 측정