Nonserbo Robot
비서보 비서보 로봇 작동 : James G. Keramas : 컴퓨터는 드라이브 인터페이스를 통하여 팔에 부착된 액추에이터에 전달되는 드라이브 구동신호에 의하여 로봇 팔의 운동을 제어한다. 미국에서의 로봇은 종종 사용되는 제어 시스템의 형태에 따라서 아래의 3가지로 분류된다. ...... 3가지 제어기들 사이에 주요한 차이는 개루프 시스템은 로봇에 피드백을 제공하기 위한 아무런 센서가 없다는 것이다. 피드백 신호는 제어기에 로봇 팔의 현재 위치를 알려준다.
서보라는 단어는 계속적으로 위치를 제어하는 장치를 의미한다. 비서보 로봇은 종착점 또는 원하는 위치에 도착했는지를 검출하기 위해 리미트 스위치(limit switch)를 사용한다. 서보 시스템은 로봇이 움직이는 경로에 따라 연속적인 위치정보를 제공한다. ........
비서보는 개루프(open loop) 시스템이나, 서보는 폐루프(closed loop) 시스템이다. 개루프 시스템에서 출력신호는 시스템의 출력에 의존하지 않으나, 폐루프 시스템에서는 원하는 성능을 얻기 위하여 입력과 출력신호를 동시에 사용할 수 있도록 피드백 기기를 통하여 받은 입력과 제어 출력을 계속 비교한다. 서보제어 로봇은 연속적으로 제어되는 경로를 가진 폐루프 시스템이다. ..... 비서보 로봇은 구성과 작동에서 가장 단순한 형태이다. .....
비서보 로봇은 비지능적인 로봇으로서 분류되고, 서보 로봇은 지능적이거나 매우 고지능적인 로봇으로 분류된다. 지능적 로봇과 고 지능적 로봇의 차이는 환경을 인식하는 레벨이다 ......... 서보 로봇은 더욱더 정교한 시스템이다. 제어기로부터 신호는 시스템의 출력에 의존한다. 서보기구 (Servomechanism) 는 오차를 검출하고 교정하는 데 사용하는 제어 시스템이다. 그 시스템은 각 관절의 위치를 자동적으로 측정하고, 이것과 로봇이 가야 할 위치와 비교한다. 그때 그 시스템을 적절한 위치에 구동시키기 위하여 피드백을 한다. 시스템이 자기-교정 능력을 갖고 있기 때문에, 말단장치의 원하는 위치가 제어기 메모리에 저장된다. 이러한 차이는 폐루프 제어 중인 로봇이 작업공간 내의 임의의 점에서 정지하도록 프로그램을 할 수 있다.
비서보 로봇은 외부환경에 대한 적응성이 거의 필요없는 상황에서만 사용이 가능하다.
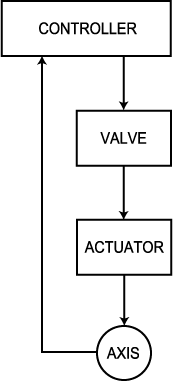
그림 3 비서보 로봇의 제어루프. 제어기는 액추에이터를 활성화시키는 밸브로 구동신호를 보낸다. 구동축이 지정된 위치에 도달하면 신호가 제어기로 전달되어, 밸브를 닫는다. 이러한 형태의 제어는 단지 미리 지정한 위치에서만 로봇을 정지시킬 수 있다.
비서보의 장점은 다음과 같다.
그리고 비서보의 단점은 다음과 같다.